
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
北京达奇月泉仿生科技有限公司是北京市一家通用型仿生人形机器人研发企业,主营人形机器人本体、核心零部件及仿生智能装备的研发与产业化,主要产品包括应手Y-Hand系列灵巧手、YQ Motors系列电机、YQ Muscles人工肌肉模组及博远Y-Bot系列超仿生神经肌肉骨骼机器人,成立于2022年11月。
二、关于我们
北京达奇月泉仿生科技有限公司(简称“月泉仿生”)成立于2022年11月3日,总部位于北京市昌平区未来科学城南区,法定代表人为李天灵。公司由中国科学院院士、吉林大学教授、国际仿生工程学会名誉理事长任露泉院士,与英国曼彻斯特大学终身教授、国家特聘专家、教育部长江学者任雷教授共同创立。公司业务涵盖人形机器人本体、核心零部件及仿生智能装备的研发和产业化,同时包括技术服务、假肢矫形器生产、人工智能软件开发及医疗器械销售。
任雷教授于2017年国际首创“仿生拉压体机器人理论与技术”,该技术从材料组成、关节结构、动力系统三个维度构建刚柔耦合一体化系统。在国家自然科学基金重点和重大项目支持下,公司已研发低能耗仿生类人行走、仿生拉压体灵巧手和类人机械臂等设计制造原理与技术。基于该技术体系,公司搭建了覆盖自研空心杯电机、人工肌肉模组、仿生灵巧手、人形机器人整机和“世界-行为”大模型的产品矩阵。
在知识产权方面,公司已在仿生机器人领域获得授权的国际和国内专利超过300项。在研发与生产方面,公司位于北京昌平的生产基地已在建设中,核心零部件具备直接切换量产的能力。
在资质荣誉方面,公司先后获评高新技术企业、科技型中小企业、专精特新中小企业(2025年第二季度认定,有效期2025年10月至2028年10月),2025年获得《哈佛商业评论》拉姆·查兰管理实践奖,入选AI100应用标杆。
发展历程:
- 2017年:任雷教授国际首创“仿生拉压体机器人理论与技术”。
- 2022年11月:北京达奇月泉仿生科技有限公司成立。
- 2023年9月:完成千万元天使轮融资,投资方为中关村发展集团启航投资。
- 2024年11月:完成近亿元Pre-A轮融资,由洪泰基金领投,长兴基金、中关村启航基金跟投。
- 2025年10月:获评北京市“专精特新”中小企业资质,有效期至2028年10月。
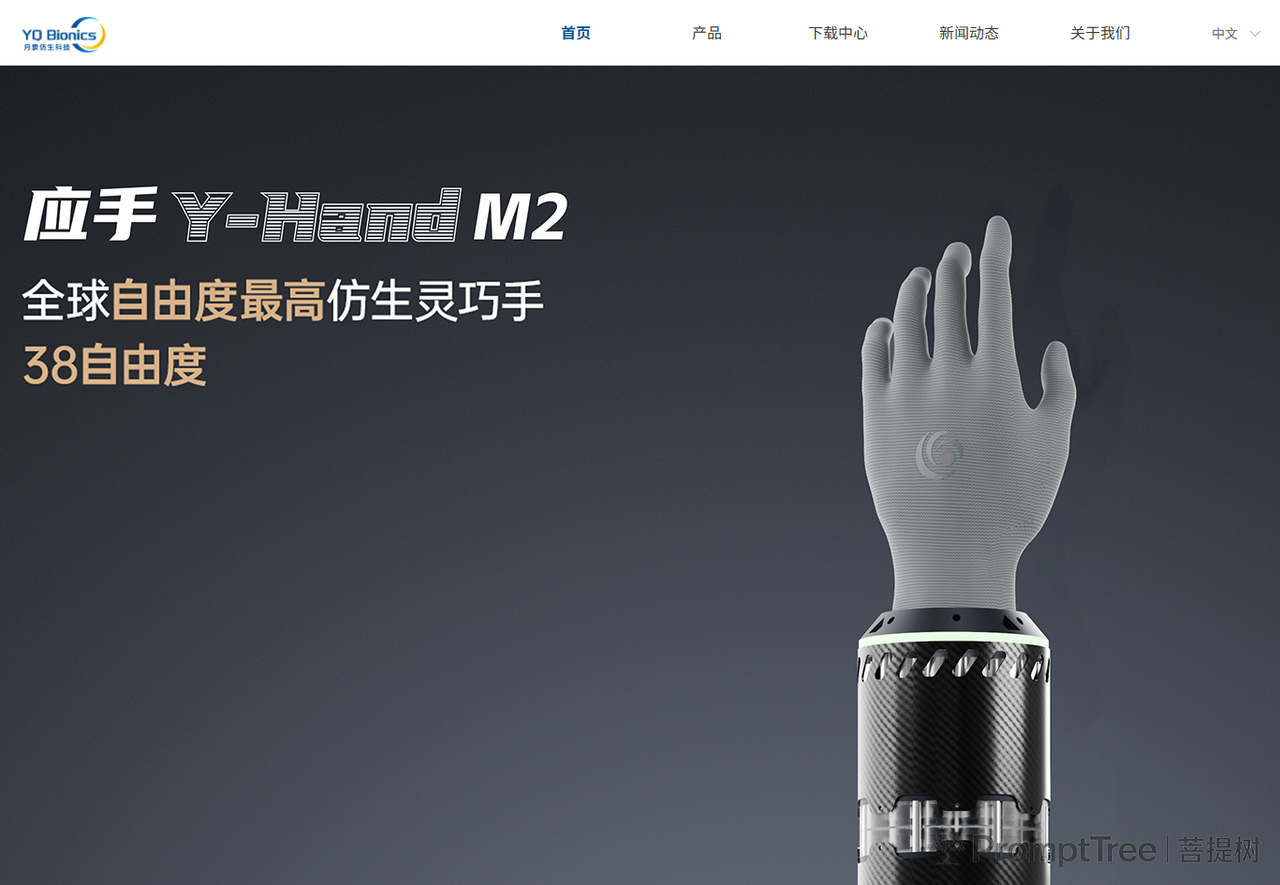
- 2026年3月:在全球首发应手Y-Hand M2仿生灵巧手,获“2026人工智能应用创新优秀成果·示范应用创新奖”。
- 2026年7月:完成数亿元Pre-A+轮融资,由长发基金、华控基金、华夏基金、国力民生、星科创投基金等联合投资,中关村资本旗下启航投资持续跟投。
- 2026年8月:在2026世界机器人大会平行活动上发布应手Y-Hand系列灵巧手、YQ Motors系列电机、YQ Muscles人工肌肉模组等自研产品矩阵。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| 应手Y-Hand M0 | 仿生灵巧手 | 轻量化通用作业场景的精细操控 | — |
| 应手Y-Hand M1 | 仿生灵巧手 | 轻巧均衡场景的精细操控,支持高负载抓握 | 整手握力28.7kg;五指闭合时间0.2秒;指尖重复定位精度0.04mm;手指挠度59mm/N;整手自由度38 |
| 应手Y-Hand M2 | 仿生灵巧手 | 高端精密操作场景,适配精密制造与医疗等应用 | 整手握力330N;五指闭合时间0.2秒;指尖重复定位精度0.04mm;挠度59mm/N;整手自由度38 |
| 信手X-Hand M1 | 仿生触觉感知手 | 多场景精细操控,具备触觉感知能力 | 11个自由度,整手集成1060个触觉感知单元 |
| 博行X-Bot | 全尺寸通用人形机器人 | 通用仿人操作与移动 | 自研WBC(全身动力学控制)、MPC(模型预测控制);头部深度相机及360° LiDAR;6自由度腿足;NUC12WSKi7运动控制单元 |
| 博文W-Bot | 轮式人形机器人 | 轮式移动场景下的仿人操作与作业 | — |
| YQ Motors系列电机 | 核心零部件 | 为仿生机器人提供驱动动力 | 覆盖4-22mm全尺寸,共8个系列,具备高功率密度、轻量化、低噪声特性 |
| YQ Muscles人工肌肉模组 | 核心零部件 | 模拟人体骨骼肌生物力学特性,提供柔顺驱动力 | — |
| 博远Y-Bot系列 | 超仿生神经肌肉骨骼机器人 | 面向具身智能场景的整机平台 | — |
重点产品说明
应手Y-Hand M1/M2仿生灵巧手
应手Y-Hand系列灵巧手基于仿生拉压体机器人理论与技术研发。在机械结构上,该产品采用仿生多层多级刚柔耦合系统设计,以非刚性铰链结构实现生物关节的三维6自由度自然运动。在驱动方面,产品搭载自研磁集电驱人工肌肉,实现驱动、变速、传动一体化。
性能参数方面,Y-Hand M2整手握力330N,为传统刚性灵巧手的6倍;五指闭合时间0.2秒;指尖重复定位精度0.04mm;手指挠度59mm/N;整手自由度38,为目前全球仿生灵巧手自由度最高水平。该产品面向智能制造、巡检运维、仓储物流、医疗健康、家政养老等场景提供操作解决方案。
四、联系我们
- 公司名称:北京达奇月泉仿生科技有限公司
- 电子邮箱(业务联系):contact@yqbionics.com
- 电子邮箱(其他合作):info@yqbionics.com