
产品展示
声明:文档由AI生成,仅作参考,最终产品规格及服务标准以官方为准。
一、企业概述
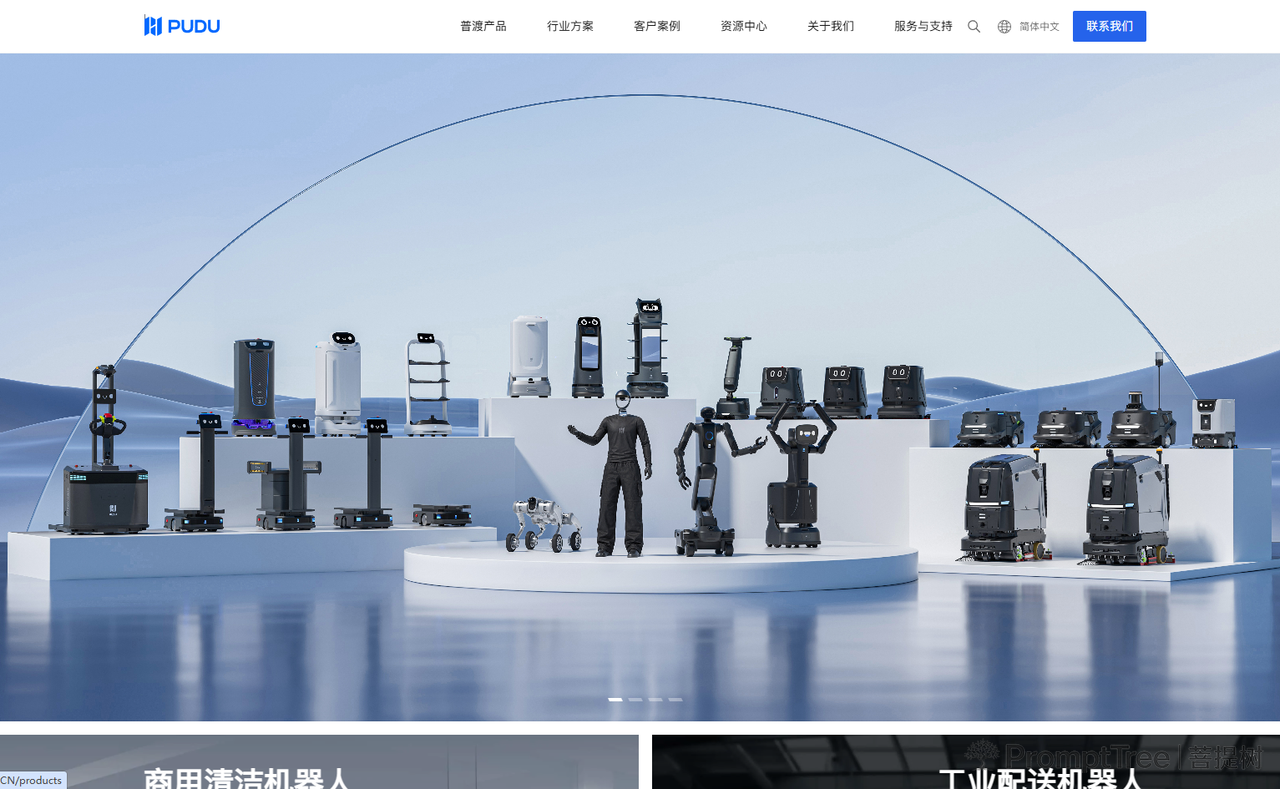
深圳市普渡科技股份有限公司是深圳市一家商用服务机器人研发、设计、生产及销售企业,主营商用服务机器人解决方案,主要产品包括配送机器人(欢乐送、贝拉、葫芦)、清洁机器人(CC1、MT1、BG1)及工业配送机器人(T300),成立于2016年。
二、关于我们
公司成立于2016年1月13日,总部位于广东省深圳市,在深圳、北京和成都设立研发中心。主营业务为商用服务机器人解决方案,产品覆盖餐饮、酒店、零售、工业、医疗、教育等场景,已进入全球80多个国家和地区,海外营收占比长期保持在80%以上。截至2026年8月,公司累计出货量超过13万台,服务超过5万家终端客户,产品销往85个国家和地区。
公司核心产品线包括服务配送、商用清洁、工业配送及通用具身智能四条业务线。核心技术涵盖机器人底盘、定位导航算法、多机器人协作、机器人电机、机械臂、运动控制与运动规划、机电一体化设计等方向,并自研Pudu OS操作系统、Pudu AI Studio人工智能平台、Pudu Sim仿真系统及Pudu Cloud云平台。
公司创始人兼CEO张涛为香港科技大学硕士,研究领域为人工智能与机器人学、计算机视觉与图形学,曾多次参加Robocon全国大学生机器人大赛并获得全国冠军和亚军,拥有近60项机器人领域技术专利,曾创办科技媒体雷锋网及家庭服务机器人公司。
发展历程:
- 2016年:公司在深圳成立,完成天使轮融资。
- 2017年:完成Pre-A轮融资;发布室内配送机器人“欢乐送”;进军国际市场;设立成都分公司,定位算法研发中心。
- 2018年:完成5000万元A轮融资;获批国家高新技术企业;“欢乐送”获德国红点“Best of the Best”最佳设计奖;专利突破150项;参展美国CES发布楼宇配送机器人“葫芦”;北京分公司成立;与海底捞、呷哺呷哺、Woowa Brothers等企业达成合作。
- 2020年:完成B轮及B+轮融资,投资方包括美团战略投资部、红杉中国等。
- 2021年:完成C轮及C+轮融资,投资方包括腾讯投资、美团战略投资部、红杉中国、深投控等。
- 2023年:完成Pre-D轮及C++轮融资。
- 2024年:发布首款类人形机器人PUDU D7,身高165厘米,重量45公斤,整机拥有30个自由度,底盘支持360度全向移动,最大速度2米/秒,仿生单臂负载能力10公斤,末端重复定位精度0.1毫米,电池容量超1KWh,可持续工作超过8小时。
- 2025年:发布商用类人形机器人“闪电匣Arm”;D轮融资,投资方为亚投资本。
- 2026年:完成E轮融资,金额近10亿元人民币;发布AI原生大型洗地机器人BG1系列及全尺寸双足人形机器人PUDU D9;全球总部启用,全球首个商用服务机器人体验中心落成。
三、产品中心
产品列表
| 产品名称 | 产品类别 | 核心功能/用途 | 主要规格参数 |
|---|---|---|---|
| 欢乐送2 | 商用配送机器人 | 室内多场景配送,适用于餐厅传菜、酒店送物、医院送药等 | 整机尺寸580×535×1290 mm;托盘尺寸520×435 mm;默认三层托盘,最高支持7层;整机重量39 kg;满载续航12h,空载15h |
| 贝拉Pro | 商用配送机器人 | 送餐及广告展示,配备18.5寸机身大屏 | — |
| 葫芦Pro | 商用配送机器人 | 楼宇配送,适用于狭窄场所,搭载车规级独立悬挂底盘及视觉托盘检测 | 最窄通过宽度52 cm |
| PUDU MT1 | 商用清洁机器人(扫吸推) | AI智能扫地,适用于仓储物流、工业车间、交通枢纽、大型商场等大面积场景 | 整机尺寸840×600×490 mm;整机重量75 kg;清洁效率Max.1400㎡/h;吸尘宽度55 cm;扫地宽度70 cm(含边刷);尘袋容量14 L;垃圾盒容量6 L;导航方式VSLAM+Marker+激光SLAM融合定位 |
| PUDU MT1 Vac | 商用清洁机器人(吸尘) | 强效吸尘与尘推,适用于大面积地面及立面吸尘清洁 | 吸尘宽度55 cm;空气过滤等级H11(可选配H13);充电时间<3.5h;续航3-6.5h;运行速度0.2-1.2 m/s;整机尺寸840×600×490 mm;整机重量75 kg |
| PUDU CC1 Pro | 商用清洁机器人 | 复合清洁(扫洗吸推),适用于教学楼、公共区域等日常清洁 | — |
| PUDU BG1系列 | 商用清洁机器人 | AI原生大型洗地,适用于零售、工业、停车场等大场景 | — |
| PUDU SH1 | 商用清洁机器人 | 处理水渍、边角及突发污染 | — |
| PUDU T300 | 工业配送机器人 | 工业物料转运与商用大负载配送,支持配送/顶升/牵引/跟随多种模式,可对接电梯跨楼层作业 | 整机尺寸835×500×1350 mm;机器重量65 kg;最大负载300 kg;牵引能力400 kg;最大运行速度1.2 m/s;通过性≥60 cm;越障高度20 mm;越沟能力35 mm;空载续航12h,满载续航8h;充电时间2h(0%至90%);导航方式VSLAM+LiDAR SLAM |
| PUDU D7 | 类人形机器人(具身智能) | 面向工业及商业服务场景执行复杂任务操作,支持电梯操作、物品搬运与分拣等 | 身高165 cm;重量45 kg;仿生臂臂展65 cm;整机30个自由度(配灵巧手后50个);底盘360度全向移动;最大速度2 m/s;最大爬坡10度;电池容量超1KWh;续航超过8小时;单臂负载10 kg;末端重复定位精度0.1 mm |
| PUDU D9 | 全尺寸双足人形机器人 | 具身智能通用机器人 | — |
重点产品说明
PUDU T300工业配送机器人
PUDU T300是公司首款面向工业领域的配送机器人,专注于复杂工业环境下的物料转运需求。该产品搭载VSLAM+柔性无码化部署技术,支持配送、顶升、牵引、跟随多种拓展配件模式,具备自动回充与快速换电功能,可对接电梯实现跨楼层作业,满足7×24小时不间断作业需求。
PUDU D7类人形机器人
PUDU D7由公司X实验室孵化研发,基于仿生双臂和全向移动底盘设计。该机器人配备RGBD相机、激光雷达、全景相机等多种传感器,采用自研运动控制算法和融合SLAM定位技术,能够在大面积、高动态复杂场景下实现高精度定位导航。其上层具备通用操作能力和元学习交互能力,可执行电梯操作、物品搬运与分拣等多场景任务。在大模型应用方面,公司采用“大脑大模型”与“小脑大模型”分离的技术策略,实现AI智能交互与具身智能学习能力。
四、联系我们
- 公司名称:深圳市普渡科技股份有限公司
- 总部地址:深圳市南山区西丽街道西丽社区打石一路深圳国际创新谷三栋1101
- 联系电话:0755-26909874
- 电子邮箱:business@pudutech.com
- 营业时间:周一至周日 9:00-20:30(UTC+8)
- 分支机构:在深圳、北京、成都设立研发中心;在浙江、上海、成都设有子公司