Preview
1 / 4
FOS电阻式触觉传感系统
FOS电阻式触觉传感系统:集成压力、温度、接近觉和剪切力多模态感知,支持机器人触觉反馈和信号采集;即贴即用设计,适配复杂曲面结构,实现精准实时反馈,满足智能机器人高灵敏触觉需求。
0 0 0
更新于 2026-11-22 17:51
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
集成压力、温度、接近觉和剪切力多模态感知,支持机器人触觉反馈和信号采集;即贴即用设计,适配复杂曲面结构,实现精准实时反馈,满足智能机器人高灵敏触觉需求。
产品特点
-
超薄即贴即用:整体厚度<200µm,即贴即用、易于集成,无需对结构进行改动。
-
柔性曲面适配:使用柔性材料,紧密贴合机器人的机械臂关节等各种复杂曲面,确保传感无死角。
-
宽量程压强感应:触发压强<3kPa(微弱触碰)至>1MPa(剧烈撞击),从精密抓取到抗冲击等场景适用。
-
多模态定制传感:多模态传感功能支持压力、温度、接近觉和剪切力感知,支持按需定制,一站式满足行业场景需求。
-
便捷接入精准反馈:支持多协议通信,提供精准的实时的数字信号反馈。
产品型号
| 型号 | 形态/定位 |
|---|---|
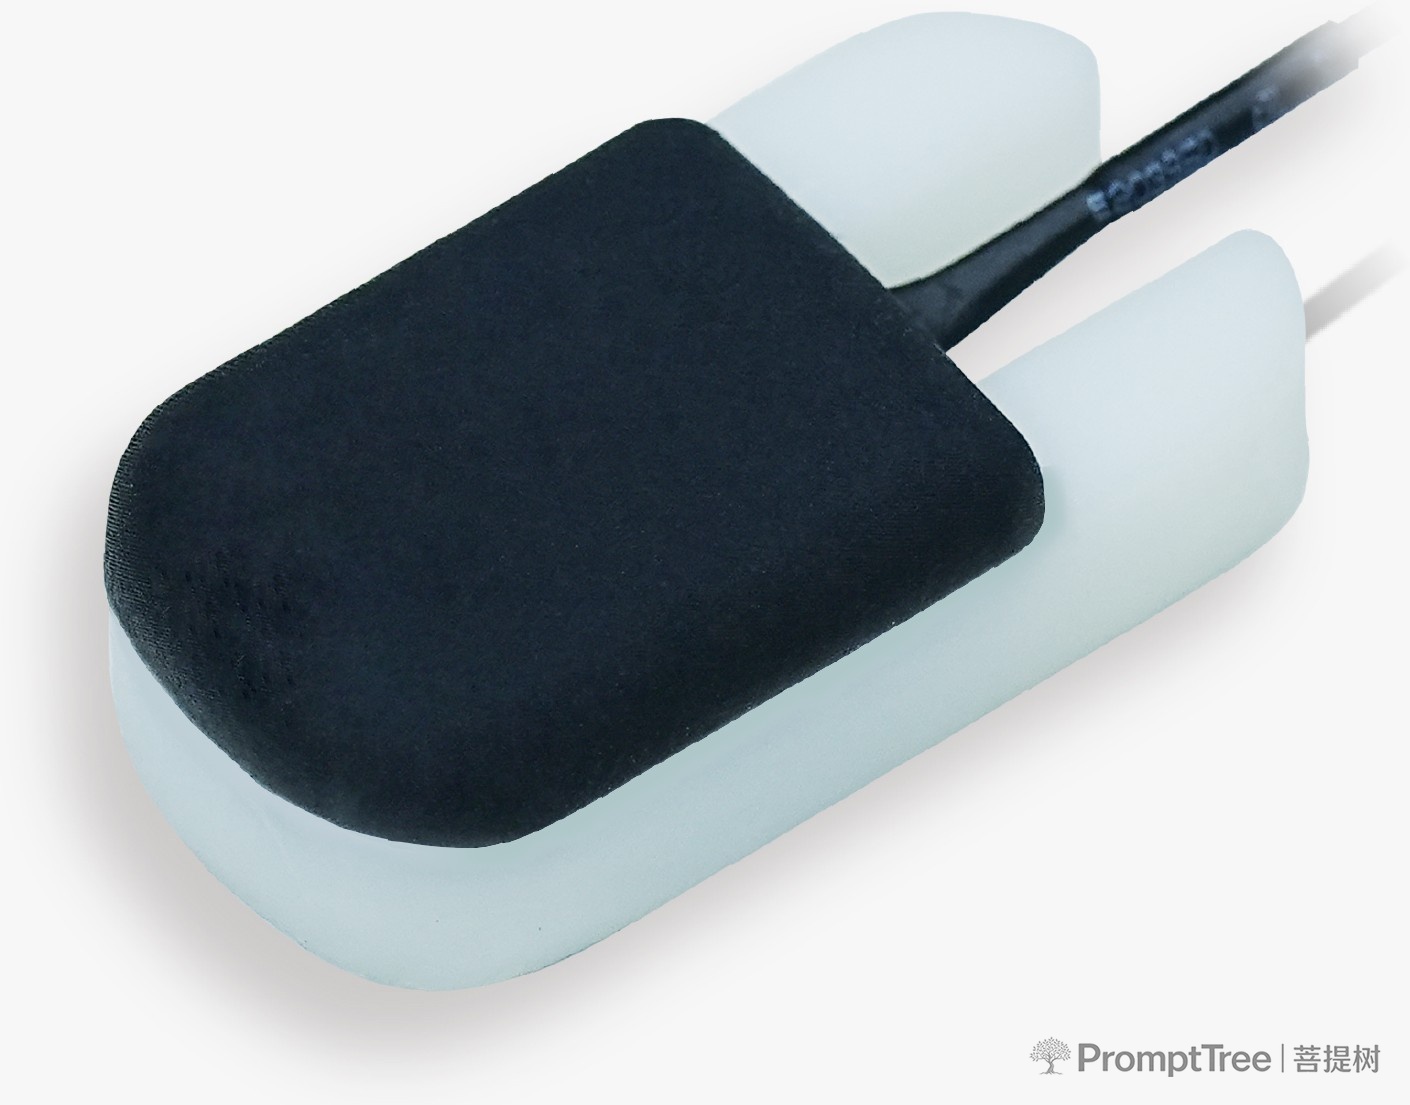
| FOS-P300-3DF | 手指平面 |
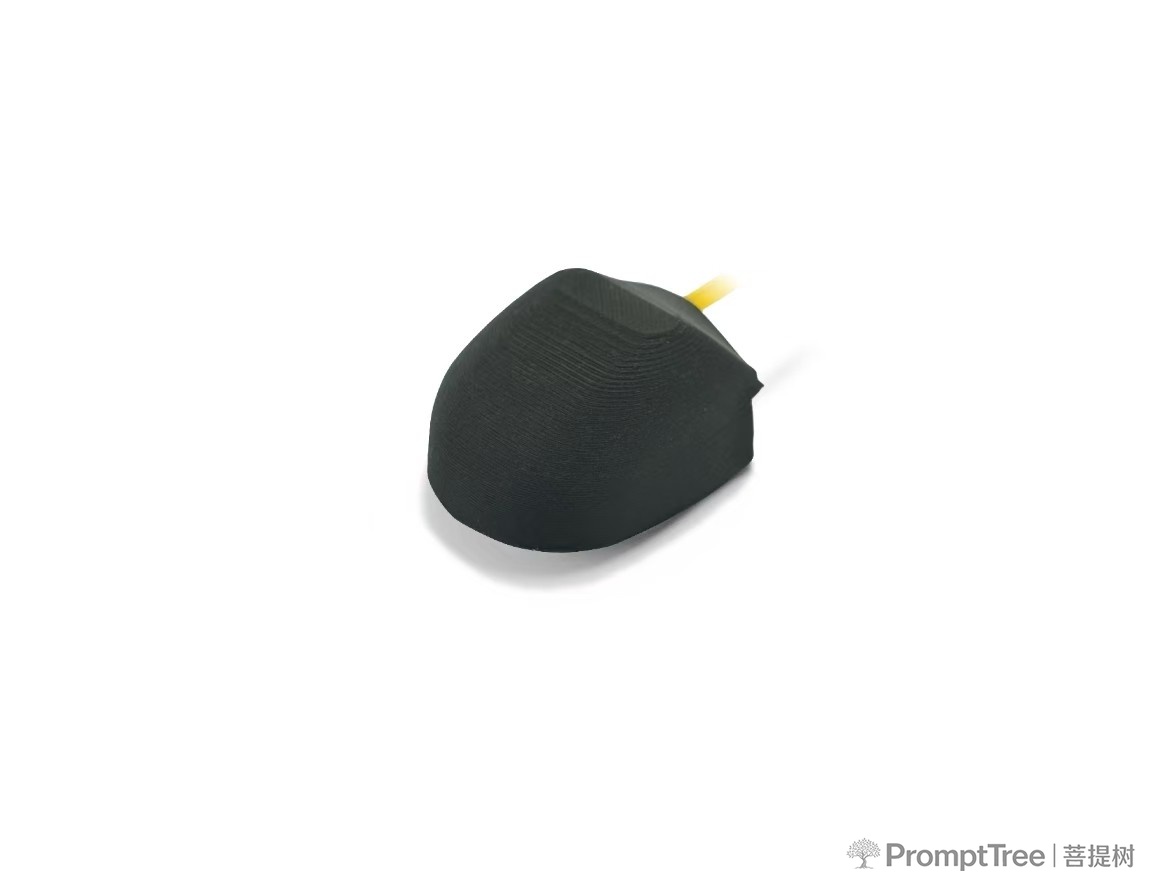
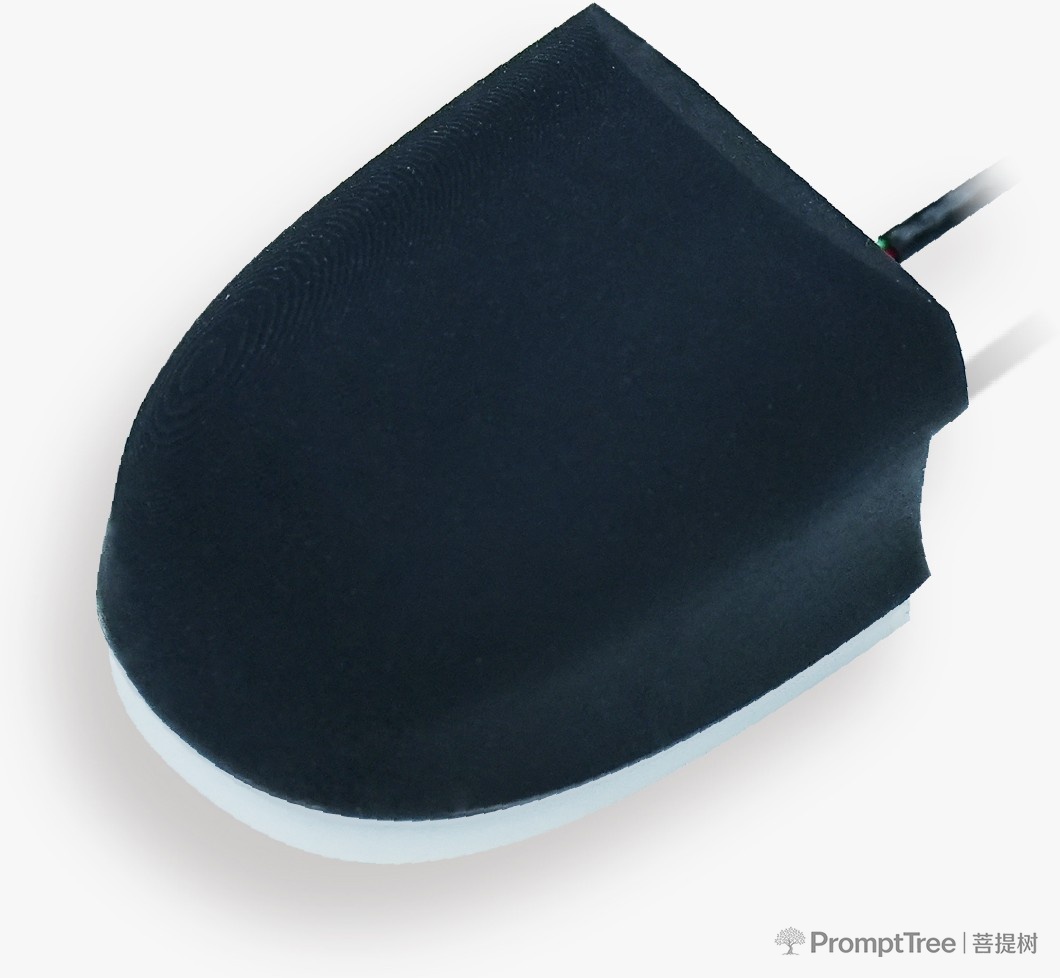
| FOS-P300S | 手指全曲面 |
| FOS-P300S-6DF | 手指全曲面 |
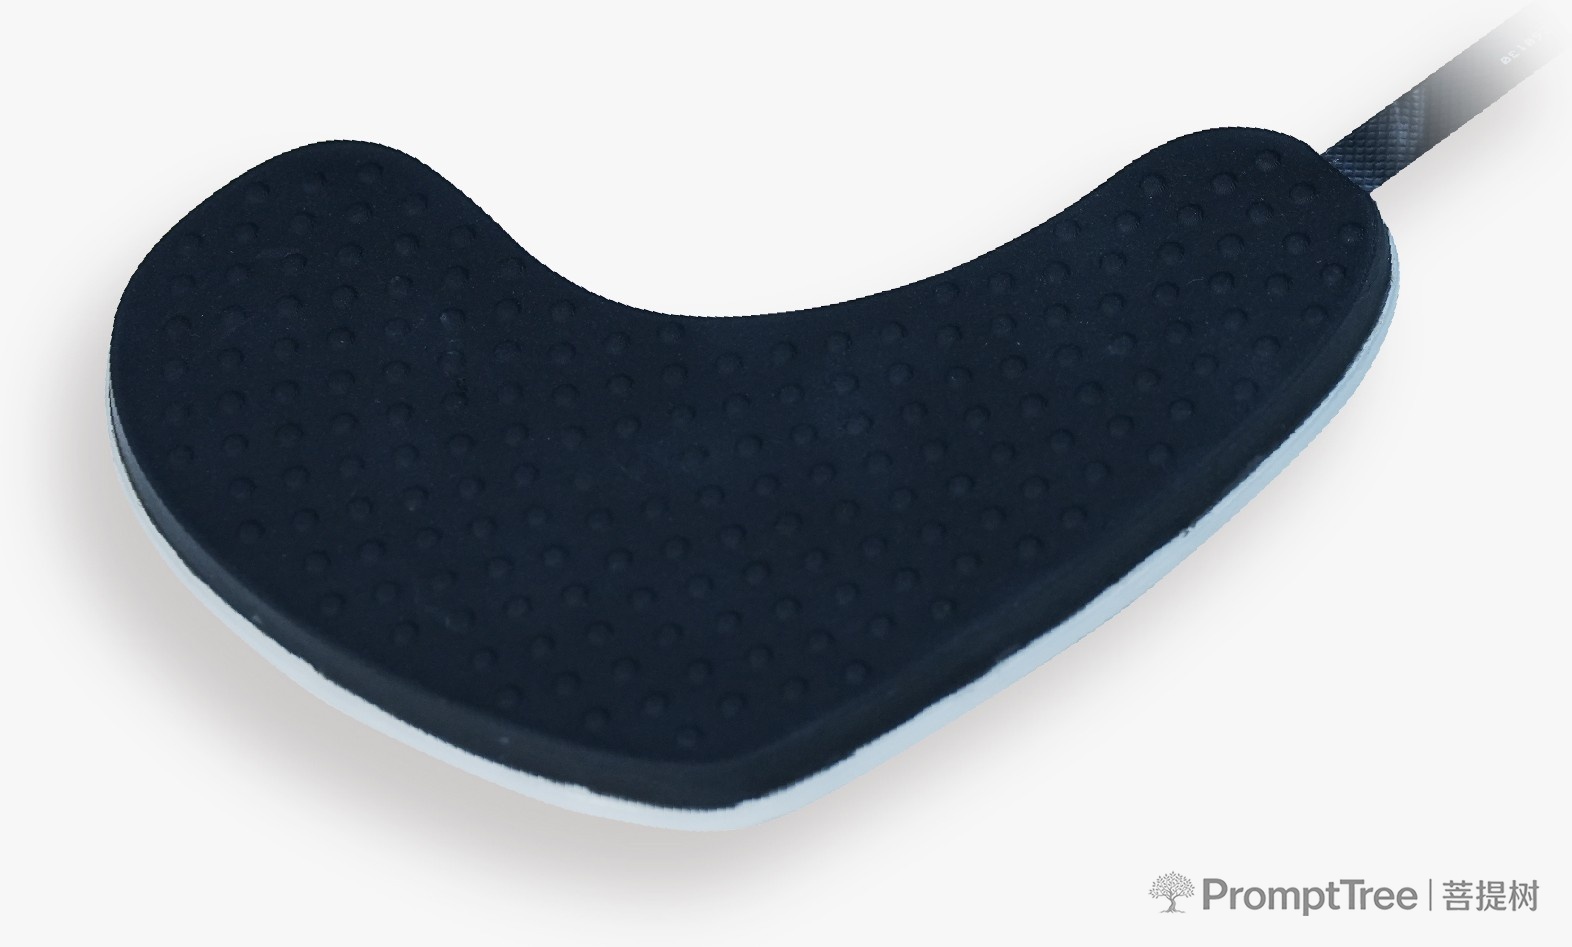
| FOS-P300P | 手掌 |
产品参数
| 参数 | FOS-P300-3DF | FOS-P300S | FOS-P300S-6DF | FOS-P300P |
|---|---|---|---|---|
| 应用场景 | 正面阵列 | 正面、两侧及指尖阵列 | 正面、两侧及指尖阵列 | 手掌大面积阵列 |
| 法向力-测量量程 | 0.1-20N | 0.2-10N | 0.2 - 20 N | 0.5 - 30 N |
| 法向力-测量精度 | 5% FS | 0.5-1% FS | 5 - 10 %FS | 10 %FS |
| 法向力-测量分辨力 | 0.01N | 0.01N | 0.01 N | 0.01 N |
| 法向力-空间分辨率 | <0.1mm | <1mm | < 1 mm | < 6 mm |
| 剪切力-测量量程 | 0.3 - 10N | - | 0.5 - 10 N | - |
| 剪切力-测量精度 | 压力 5% FS;角度<10° | - | 压力 5 %FS ;角度 < 25° | - |
| 稳定性与均一性-点位一致性 | <10% | - | < 10 % | < 10 % |
| 稳定性与均一性-长期循环稳定性 | <10% @ 50% FS | < 8 %@50 %FS | < 10 %@50 %FS | < 10 % @50 %FS |
| 稳定性与均一性-恒压漂移 | < 10 %log₁₀(time) @ 10 %FS | < 8 %log₁₀(time) @ 6 %FS | < 10%log₁₀(time) @ 10 %FS | < 10 %log₁₀(time) @10%FS |
| 稳定性与均一性-温度漂移 | < 0.5 %FS/°C | TBD | <0.5%FS/°C | <0.5%FS/°C |
| 接口与采样-接口 | 4 Pin接口(UART) | 4 pin接口(UART / SPI / I²C) | 4 Pin接口(UART) | 4 Pin接口(UART) |
| 接口与采样-采样频率 | 100 - 300 Hz | 100 - 300 Hz | 100 - 300 Hz | 100 - 300 Hz |
应用方向
机器人触觉与电子皮肤、灵巧手与电动夹爪指尖/手掌感知、人形机器人全身触觉、精密抓取力控、人机安全交互。