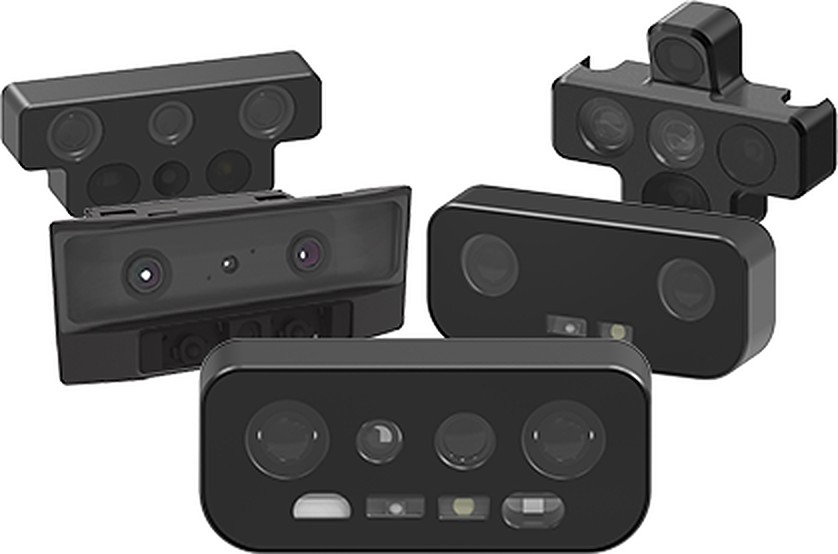
扫地机 AI Kit 系列模组
扫地机 AI Kit 系列模组:6 种视觉模组,定位精度 <1%、单张地图 ≤400㎡,深度测量精度 1%@1m,AI 识别率 >90%,模组尺寸 82×36×19mm。
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
扫地机 AI Kit 系列模组是 INDEMIND 面向扫地机器人的视觉 AI 模组系列,共 6 种模组,可搭配模组专用 SDK 使用,提供建图定位、智能避障、脏污检测、AI 识别与彩色视频输出等能力,主要用于替代或升级现有线激光、激光雷达融合方案,模组体积小巧,几乎没有空间占用。
模组型号
共 6 种模组,按导航、避障、脏污检测等不同组合划分:
双目线激光避障 & 脏污检测模组
双目相机 + 线激光融合方案,配备彩色摄像头及线激光传感器,可根据需求选择单线激光版本或双线激光版本;内置模组专用 SDK,包含避障、AI 识别、脏污检测等算法,集成了线激光避障、脏污检测、AI 识别、彩色图像透传等功能。
- 功能:智能避障 / 脏污检测 / AI 识别 / 彩色视频
四目 AI 导航 & 脏污检测模组
内置专用 SDK,提供三维建图、立体避障、脏污检测、AI 识别、彩色视频流输出等扫地机关键功能;建图精度、避障精度均高于传统激光雷达 + 线激光避障方案,且体积小巧。
- 功能:定位建图 / 智能避障 / 脏污检测 / AI 识别 / 彩色视频
双目视觉导航模组
搭配模组专用 SDK,提供三维建图、立体避障、AI 识别、灰度视频流输出等关键功能;建图精度、避障精度均高于传统激光雷达 + 线激光避障方案,且体积小巧。
- 功能:定位建图 / 智能避障 / AI 识别 / 灰度视频
双目视觉避障 & 脏污检测模组
搭配模组专用 SDK,集成立体视觉避障、脏污检测功能,主要用于替代现有线激光模组等避障方案,实现激光雷达融合扫地机器人方案的无缝升级。
- 功能:智能避障 / 脏污检测
三目 AI 避障 & 脏污检测模组
搭配模组专用 SDK,集成立体视觉避障、AI 识别、脏污检测、彩色图像透传等功能,主要用于替代现有线激光模组等避障方案,实现激光雷达融合扫地机器人方案的无缝升级。
- 功能:智能避障 / 脏污检测 / AI 识别 / 彩色视频
单目脏污检测模组
搭载独家脏污检测技术,支持任何地面材质、花色、光线下的透明、半透明、不透明液体及干涸污渍、颗粒状脏污、粉末状脏污识别,识别准确率高且识别类别广,可用于任意技术方案的扫地机器人快速升级脏污检测能力。
- 功能:脏污检测
能力
建图定位
自研 VSLAM 算法,为机器人提供绝对位置精度 <1%、绝对姿态精度误差 <1° 的定位,并支持实时构建包含环境语义的 3D 地图。单张地图尺寸 ≤400㎡,支持多张地图存储。
立体视觉避障
基于高精度深度解算能力结合 AI 识别算法,机器人精确识别障碍物的位置及类型,实现物体避障、语义避障、沿线避障等多种避障策略。
- 测量精度:1%@1m,2%@1~1.5m
- 测量距离:1.5m
脏污识别
支持任何地面材质、花色、光线下的透明、半透明,不透明液体及干涸污渍、颗粒状脏污、粉末状脏污识别,识别准确率高且识别类别广。
智能识别
基于视觉认知技术,对家具、电器、人宠、场景及其他常见物体的语义及位置进行精准识别,构建语义地图。
- 识别率:>90%
- 召回率:>90%
- 识别帧率:6 FPS
彩色视频
支持多种分辨率下的彩色视频实时录制与传输。
- 视频分辨率:多分辨率可调
- 视频帧率:>24 FPS
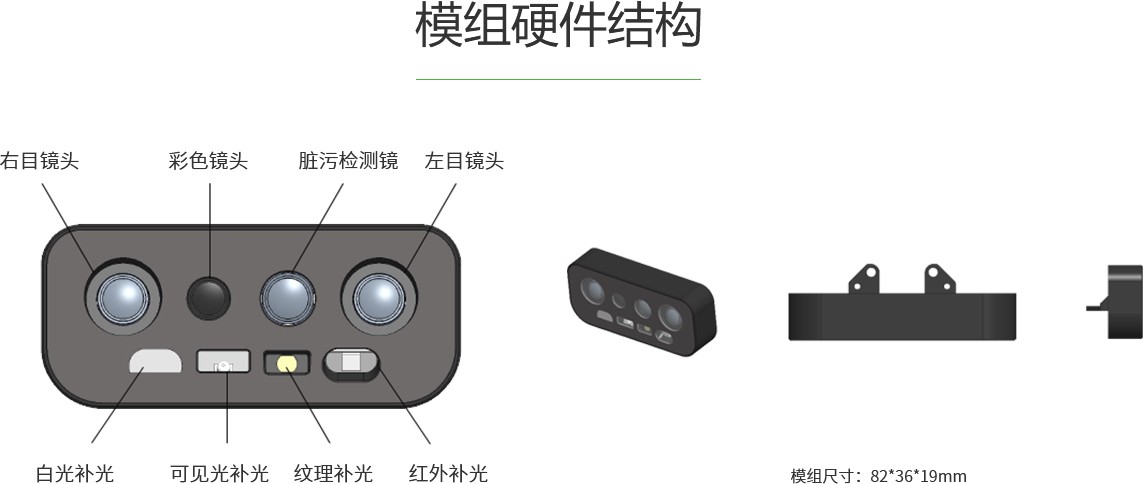
硬件结构
- 镜头:左目镜头、右目镜头、彩色镜头、脏污检测镜头
- 补光:白光补光、可见光补光、纹理补光、红外补光
- 模组尺寸:82×36×19mm
产品参数
| 参数 | 规格 |
|---|---|
| 模组数量 | 6 种 |
| 模组尺寸 | 82×36×19mm |
| 定位精度 | 绝对位置精度 <1%,绝对姿态精度误差 <1° |
| 单张地图尺寸 | ≤400㎡,支持多张地图存储 |
| 深度测量精度 | 1%@1m,2%@1~1.5m |
| 测量距离 | 1.5m |
| AI 识别 | 识别率 >90%,召回率 >90%,识别帧率 6 FPS |
| 视频输出 | 多分辨率可调,帧率 >24 FPS |
| 脏污识别 | 透明 / 半透明 / 不透明液体、干涸污渍、颗粒状、粉末状 |
| 硬件构成 | 左目 / 右目 / 彩色 / 脏污检测镜头 + 白光 / 可见光 / 纹理 / 红外补光 |
应用方向
- 扫地机器人
- 扫拖一体机器人
- 线激光方案升级
- 激光雷达融合方案