Preview
家用具身机器人 AI 平台
家用具身机器人 AI 平台:软硬一体化方案,单张地图 ≤400㎡,空间覆盖率 ≥90%,脏污识别 4 类、检出率 >95%,含多目视觉模组与准量产参考设计。
0 0 0
更新于 2026-11-21 19:50
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
家用具身机器人 AI 平台是基于 INDEMIND 软硬件一体化机器人全局空间智能平台、专为扫地机器人开发的轻量化家用版本,满足家用场景稳定避障、智能交互、场景适应等要求,赋能机器人覆盖导航、避障、决策、交互到智能作业的全栈业务逻辑。平台具备脏污检测能力,识别率处于行业领先,厂家可根据识别结果制定配套清洁策略,提升机器人清洁能力。
平台组成
- ROBOMIND:机器人物理 AI 大脑,为机器人提供感知、认知、交互、决策能力,通过端侧 + 云端混合模式实现低成本、快响应、高泛化
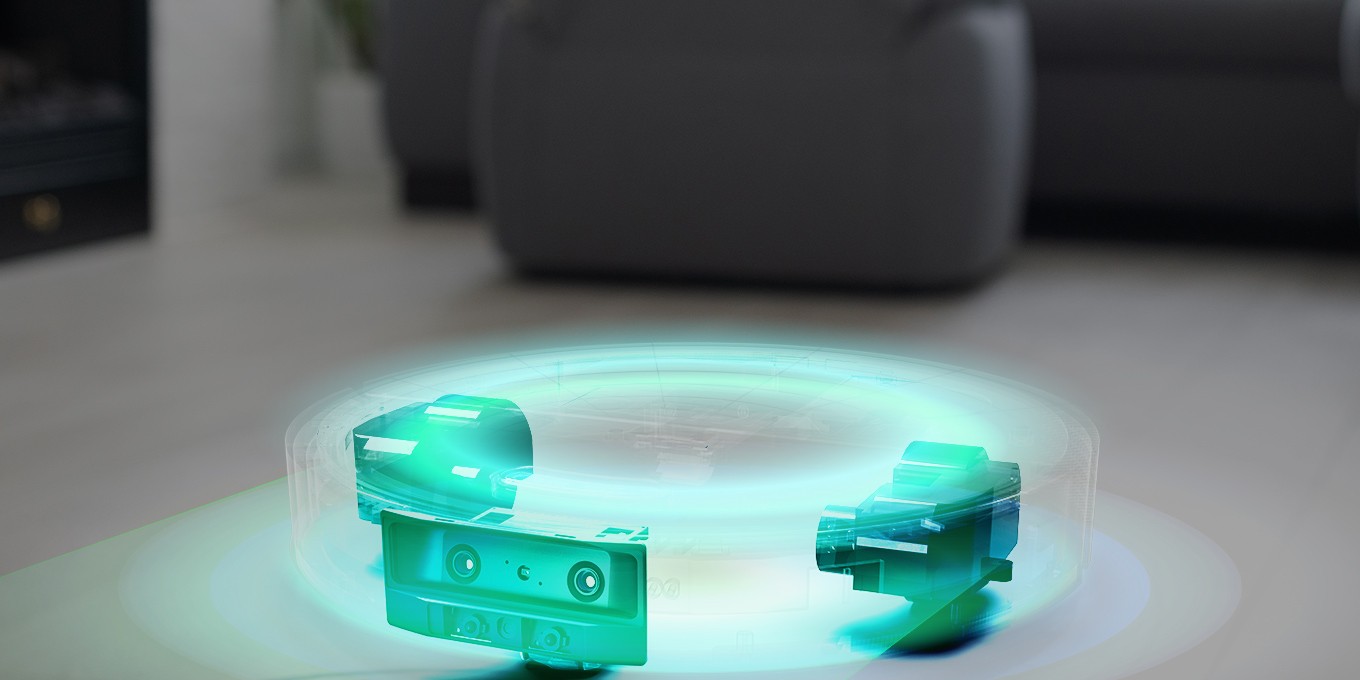
- 多目视觉模组:集成双目相机、补光单元、计算单元一体化,打造多目一体化模组
- 家用扫拖机器人参考设计:为准量产级整机设计,帮助机器人企业快速实现研发和量产
能力
智能地图
支持全屋二维地图、三维地图及语义地图自主创建,支持地图动态更新及智能禁区。单张地图面积 ≤400㎡,支持多张地图存储。
路径规划
提供沿边、弓形、局部、指定区域、巡逻等多种路径规划模式,满足机器人作业要求。
- 空间覆盖率:≥90%(实验室环境)
智能避障
准确检测低矮障碍物(例如:动物粪便、拖鞋、钥匙串、线材、地插等)、高透障碍物、动态障碍物等,可实现复杂环境下的无碰撞清扫,同时降低被困率。
AI 识别
基于视觉 AI 技术,对家具、电器、人宠、场景及其他常见物体的语义及位置进行精准识别。
脏污识别
基于自研脏污识别技术,支持固态、液体、粉末及固液混合四类脏污识别,整体检出率 >95%。
光线自适应
通过强光规避策略,以及内置的亮度补光、纹理补光两种红外补光设备(均符合人眼安全等级 C1 等级要求),满足强光直射、无光源、昏暗等特殊光照环境下的无差异工作要求。
智能作业
基于决策交互技术,可通过语音、手势、动作等自然语言指令,控制机器人执行指令作业、场景策略作业、脏污清洁策略等。
智能跟随
基于物体识别结合立体视觉技术实现智能目标跟随,配合上层交互指令,进行后续作业任务。
产品参数
| 参数 | 规格 |
|---|---|
| 定位建图 | 二维 / 三维 / 语义地图自主创建,支持动态更新与智能禁区 |
| 单张地图面积 | ≤400㎡(支持多张地图存储) |
| 空间覆盖率 | ≥90%(实验室环境) |
| 路径规划模式 | 沿边 / 弓形 / 局部 / 指定区域 / 巡逻 |
| 脏污识别类型 | 固态 / 液体 / 粉末 / 固液混合(4 类) |
| 脏污检出率 | >95% |
| 补光方式 | 亮度补光 + 纹理补光(红外,人眼安全 C1 等级) |
| 交互方式 | 语音 / 手势 / 动作 |
| 硬件形态 | 多目视觉模组(双目相机 + 补光单元 + 计算单元一体化) |
应用方向
- 扫地机器人
- 教育陪伴机器人
- 看护机器人
- 玩具机器人
- 伴宠机器人