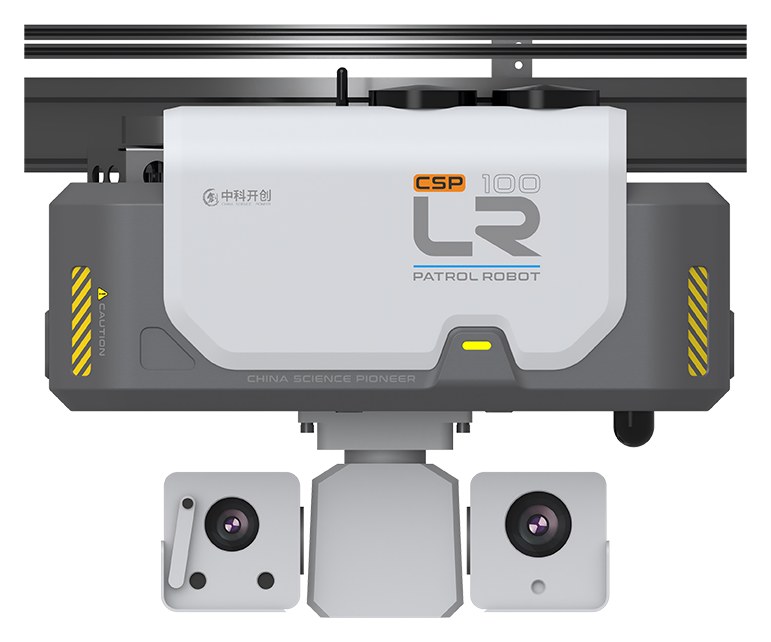
Preview
室内挂轨巡检机器人 CSP-LR100
室内挂轨巡检机器人 CSP-LR100:整机 ≤16kg,滑触线 36VDC 供电 7×24h 运行,速度 0~1m/s,重复定位精度 ±5mm,防护 IP54。
0 0 0
更新于 2026-11-21 14:11
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
CSP-LR100 是沿定制铝合金轨道运行的室内挂轨巡检机器人,滑触线 36VDC 供电,可 7×24 小时不间断工作。整机 ≤16kg,运行速度 0~1m/s,重复定位精度 ±5mm,最小转弯半径 300mm,搭载 30 倍光学变焦可见光与 384×288 热成像双光云台,防护等级 IP54。同系列 CSP-LR100 Pro 增加 1.8m 升降臂。
产品参数
| 参数 | CSP-LR100(无升降臂) | CSP-LR100 Pro(带升降臂) |
|---|---|---|
| 结构 · 重量 | ≤16kg | ≤25kg |
| 结构 · 尺寸 | ≤500 × 300 × 400mm | ≤500 × 310 × 760mm |
| 结构 · 材质 | 外壳塑料材质,内部铝合金 | 外壳塑料材质,内部铝合金 |
| 运行轨道 | 定制铝合金轨道 | 定制铝合金轨道 |
| 供电方式 | 滑触线供电(36VDC) | 滑触线供电(36VDC) |
| 设定巡检速度 | 0 ~ 1m/s | 0 ~ 1m/s |
| 最大运行速度 | 2.2m/s | 1.0m/s |
| 连续爬坡角度 | 15° | 10° |
| 刹车距离 | ≤40cm @1m/s | ≤40cm @1m/s |
| 转弯半径 | ≤300mm | ≤300mm |
| 重复定位精度 | ±5mm | ±5mm |
| 定位方案 | 编码器 + 霍尔传感器 / 行程开关 | 编码器 + 霍尔传感器 / 行程开关 |
| 麦克风 | 全向拾音,支持语音对讲 | 全向拾音,支持语音对讲 |
| 扬声器 | 对讲与报警 | 对讲与报警 |
| 升降臂行程 | / | 1.8m,行程可调 |
| 升降臂运行速度 | / | 0 ~ 0.2m/s 可调 |
| 升降臂驱动方式 | / | 被动式 |
| 升降臂有效载重 | / | 4.5kg |
| 升降臂功耗 | <200W | <200W |
| 升降臂升缩比 | / | >1:4 |
| 升降臂重复定位精度 | / | ±5mm |
| 云台 · 可见光 | 1080p@25fps,200 万像素,30 倍光学变焦 | 1080p@25fps,200 万像素,30 倍光学变焦 |
| 云台 · 热成像 | 384×288,-20℃ ~ 350℃,±2℃ 或读数的 2% 取最大值 | 384×288,-20℃ ~ 350℃,±2℃ 或读数的 2% 取最大值 |
| 云台重量 | ≤3kg | ≤3kg |
| 云台水平转动 | 0° ~ 360° | 0° ~ 360° |
| 云台垂直转动 | -30° ~ 90° | -90° ~ 90° |
| 补光灯 | 自动补光 | 自动补光 |
| 避障方案 | 超声波,识别距离 2m | 超声波,识别距离 2m |
| WAPI / 载波 / 蓝牙 | WAPI 选配,载波通信支持,蓝牙支持 | WAPI 选配,载波通信支持,蓝牙支持 |
| 温度传感器 | 标配,-40℃ ~ 85℃,精度 ±0.5℃ | 标配,-40℃ ~ 85℃,精度 ±0.5℃ |
| 湿度传感器 | 标配,0 ~ 99%RH,误差 ≤±5%RH | 标配,0 ~ 99%RH,误差 ≤±5%RH |
| 烟雾传感器 | 选配,0 ~ 1000ppm,分辨率 1ppm | 选配,0 ~ 1000ppm,分辨率 1ppm |
| 局放传感器 | 0 ~ 60dBmV,分辨率 ≤1dB | 0 ~ 60dBmV,分辨率 ≤1dB |
| 气体传感器 SF6 | 选配,0 ~ 500ppm,精度 <±3%(F.S) | 选配,0 ~ 500ppm,精度 <±3%(F.S) |
| 气体传感器 O3 | 选配,0 ~ 100ppm,精度 <±3%(F.S) | 选配,0 ~ 100ppm,精度 <±3%(F.S) |
| 防护等级 | IP54 | IP54 |
| 工作环境温度 | -20℃ ~ 60℃ | -20℃ ~ 60℃ |
产品特点
- 安全可靠:机器人沿轨道运行、滑触线 36VDC 供电,7×24 小时不间断工作,路线固定且不受地面状态影响。
- 设备和环境监控:智能识别机柜开关与显示器状态,机柜开关仪表识别率 98%;图像检测结合红外测温,实时感知温湿度与有害气体并告警。
- 全方位巡检:区域全方位覆盖,消除固定监控死角;LR100 Pro 带臂机型可将云台降至 1.8m 行程内贴近地面,发现地面附近异常。
- 国产可控:主控采用瑞芯微 RK3568J,应用服务器为中创 InforSuite AS,已完成电鸿化适配,实现从硬件到软件的国产化。
应用场景
- 应用行业:电力、轨道交通、通信
- 适用场景:配电室、继保室、泵房、风电机舱