Preview
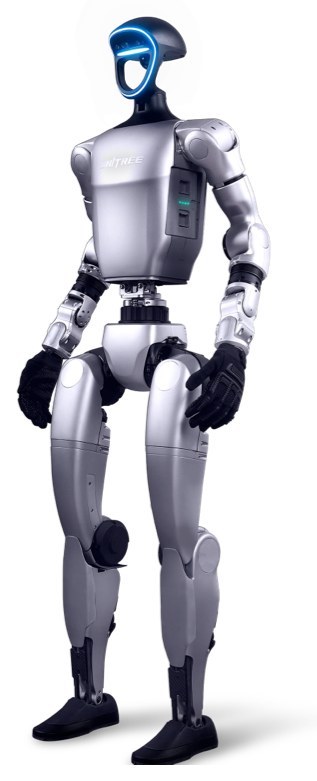
人形智能体机器人(G1)
人形智能体机器人(G1):身高约 132cm、体重约 35kg,23~43 个自由度,小腿速度 >2m/s,膝关节扭矩 90~120N·m,可选 Dex3-1 力控灵巧手。
0 0 0
更新于 2026-11-21 14:11
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
人形智能体机器人(G1)身高约 132cm、体重约 35kg,标准版 23 个自由度、教育版 2543 个自由度,小腿速度大于 2m/s,膝关节最大扭矩 90120N·m。教育版搭载 NVIDIA Jetson Orin 算力模组与二自由度手腕,可选 Dex3-1 力控灵巧手,支持模仿学习与强化学习驱动的技能快速习得。
产品参数
| 参数 | 标准版 | 教育版 |
|---|---|---|
| 型号 | 标准版 | 教育版 |
| 高宽厚(站立) | 1320mm × 450mm × 200mm | 1320mm × 450mm × 200mm |
| 高宽厚(折叠) | 690mm × 450mm × 300mm | 690mm × 450mm × 300mm |
| 带电池重量 | 约 35kg | 约 35kg |
| 总自由度 | 23 | 25 ~ 43 |
| 单腿自由度 | 6 | 6 |
| 腰部自由度 | 1 | 1(可选 2 个腰部自由度) |
| 单手臂自由度 | 5 | 7(可选装三指灵巧手 Dex3-1) |
| 单手指自由度 | / | 7(Dex3-1:大拇指 3 个、食指 2 个、中指 2 个主动自由度) |
| 膝关节最大扭矩 | 90N·m | 120N·m |
| 手臂最大负载 | 约 2kg | 约 3kg |
| 小腿 + 大腿长度 | 0.6m | 0.6m |
| 手臂臂展 | ≥0.45m | ≥0.45m |
| 超大关节运动空间 | 腰部 Z±155°;膝关节 0 | 腰部 Z±155°、X±45°、Y±158°;膝关节 0 |
| 全关节中空走线 | 有 | 有 |
| 关节编码器 | 双编码器 | 双编码器 |
| 散热系统 | 局部风冷散热 | 局部风冷散热 |
| 供电方式 | 13 串锂电池 | 13 串锂电池 |
| 基础算力 | 8 核高性能 CPU | 8 核高性能 CPU |
| 感知传感器 | 深度相机 + 3D 激光雷达 | 深度相机 + 3D 激光雷达 |
| 4 麦克风阵列 | 有 | 有 |
| 5W 扬声器 | 有 | 有 |
| WiFi 6 / 蓝牙 5.2 | 有 | 有 |
| 高算力模组 | / | NVIDIA Jetson Orin |
| 智能电池(快拆) | 9000mAh(421Wh) | 9000mAh(421Wh) |
| 充电器 | 54V 5A | 54V 5A |
| 手持式遥控器 | 有 | 有 |
| 续航时间 | 约 2h | 约 2h |
| 智能 OTA 升级 | 有 | 有 |
| 二次开发 | / | 有 |
| 保修期 | 8 个月 | 1 年 |
产品特点
- 超越常人的灵活性:身高约 132cm、体重约 35kg,小腿速度大于 2m/s,23~43 个关节电机,超大关节运动角度空间。
- 模仿 & 强化学习驱动:结合模仿学习,机器人可通过观察人类的演示(动作捕捉系统)快速学习新技能。
- 力控灵巧手:Dex3-1 力控灵巧手结合力位混合控制,灵敏可靠,可模拟人手实现对物体的精准操作。
- 机器人大模型:搭载深度相机与 3D 激光雷达,实现 360° 探测感知;采用深度强化学习与仿真训练,并接入机器人统一大模型持续进化。
应用场景
- 应用行业:电力、能源、市政、公共安全
- 适用场景:变电站、配电房、电厂、管廊、应急处理与救援