Preview
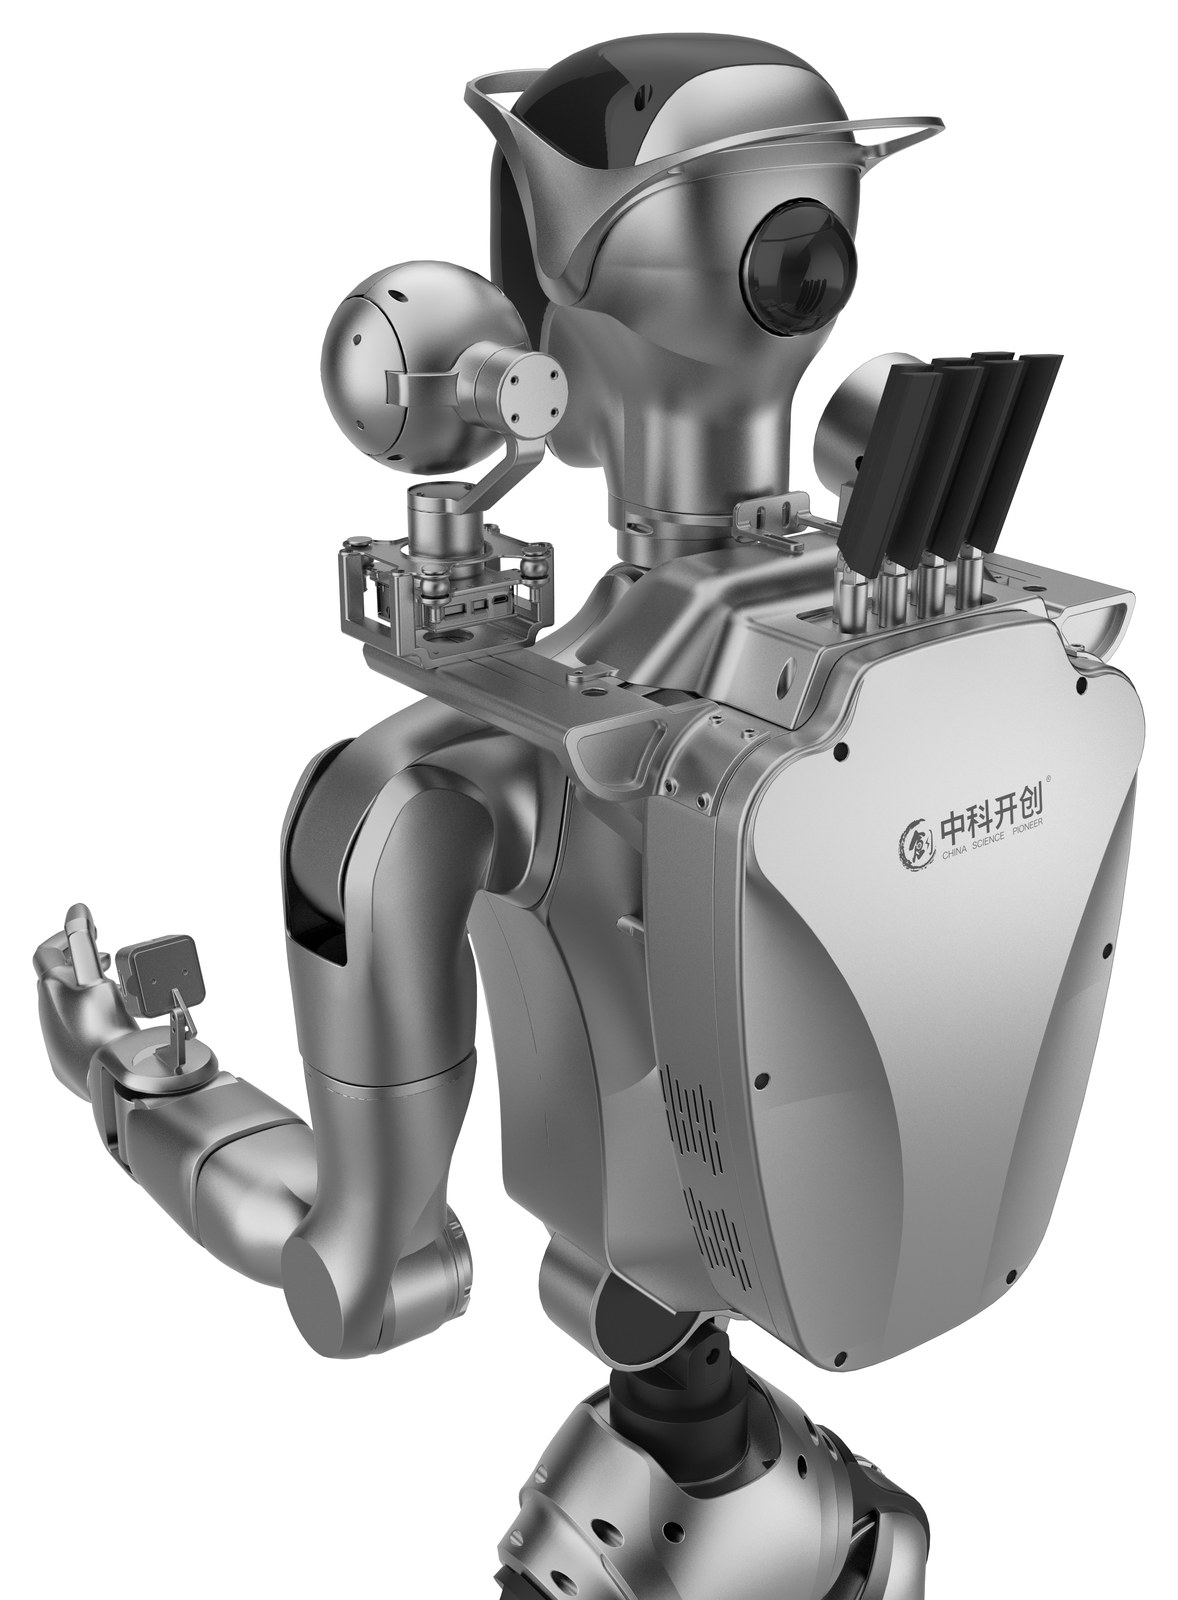
人形具身域控背包(H2)
睛灵·星枢 H2 人形具身域控背包:Jetson T5000 / 2070 FP4 TFLOPS、128GB 内存,定位误差 <2cm,支持 VLA 双臂协同与模型自迭代。
0 0 0
更新于 2026-11-21 14:11
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
睛灵·星枢—人形具身域控背包(H2)是人形机器人的端侧智能中枢与多模态载荷扩展平台,搭载 NVIDIA Jetson T5000 模组(128GB 内存、2070 Sparse FP4 TFLOPS 算力),支持 VLA 双臂协同运动、多传感器融合定位(误差 <2cm)与模型持续自迭代,用于人形机器人的快速部署与数据闭环。
产品参数
| 参数 | 规格 |
|---|---|
| 核心板 | 英伟达(NVIDIA) |
| 核心板数量 | 1 |
| 芯片模组 | Jetson T5000 |
| CPU | 14-core Arm Neoverse-V3AE 64-bit |
| GPU | 2560-core NVIDIA Blackwell 架构 GPU,第五代 Tensor Cores,MIG 10 TPCs |
| 内存 | 128GB |
| AI 性能 | 2070 Sparse FP4 TFLOPS |
| USB | 4 × USB3.2 Type-A,1 × USB3.0 Type-C |
| LED | 1 × LED(硬盘指示灯) |
| 按键 | 1 × 电源键 |
| 视频输出 | 2 × HDMI2.1,最高 4096 × 2160 @60Hz |
| 硬盘容量 | NVMe M.2(1TB / 2TB SSD) |
| 有线网络 | 2 × 10GbE RJ45 |
| WiFi | WiFi 5 / WiFi 6 |
| 电源输入 | 24V DC IN |
| 功耗 | 200W |
| 系统支持 | NVIDIA Ubuntu 24.04(JetPack 7.1) |
| 看门狗 | 255 级可编程(秒/分) |
| 安装方式 | 标准桌面式安装 |
| 工作温度 | -20 ~ 40℃ |
| 湿度 | 10% ~ 90% 无凝结 |
产品特点
- VLA 双臂协同运动:无需编程,通过自然语言或演示即可完成机器人精细部署操作;部署时间缩短 50%+,部署成本整体下降 40%+。
- 多传感器融合定位:IMU + 雷达融合定位,无惧封闭狭窄场景,定位误差 <2cm,定位频率 ≥100Hz。
- 类人脑模型预测:模型预测控制 + 全身力矩控制,支持稳定行走、抗扰动、奔跑与小幅度跳跃,持续运行大于 2000h。
- 三位一体数据闭环:真实场景数据驱动模型持续进化,已自迭代模型版本 200+,VLA 数据采集频率 ≥30Hz,模型微调收敛时间 ≤2h。
应用场景
- 应用行业:电力、能源、科研教育、公共安全
- 适用场景:具身智能研究、人形机器人整机集成、数据采集与模型训练、展厅与交互服务