Preview
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
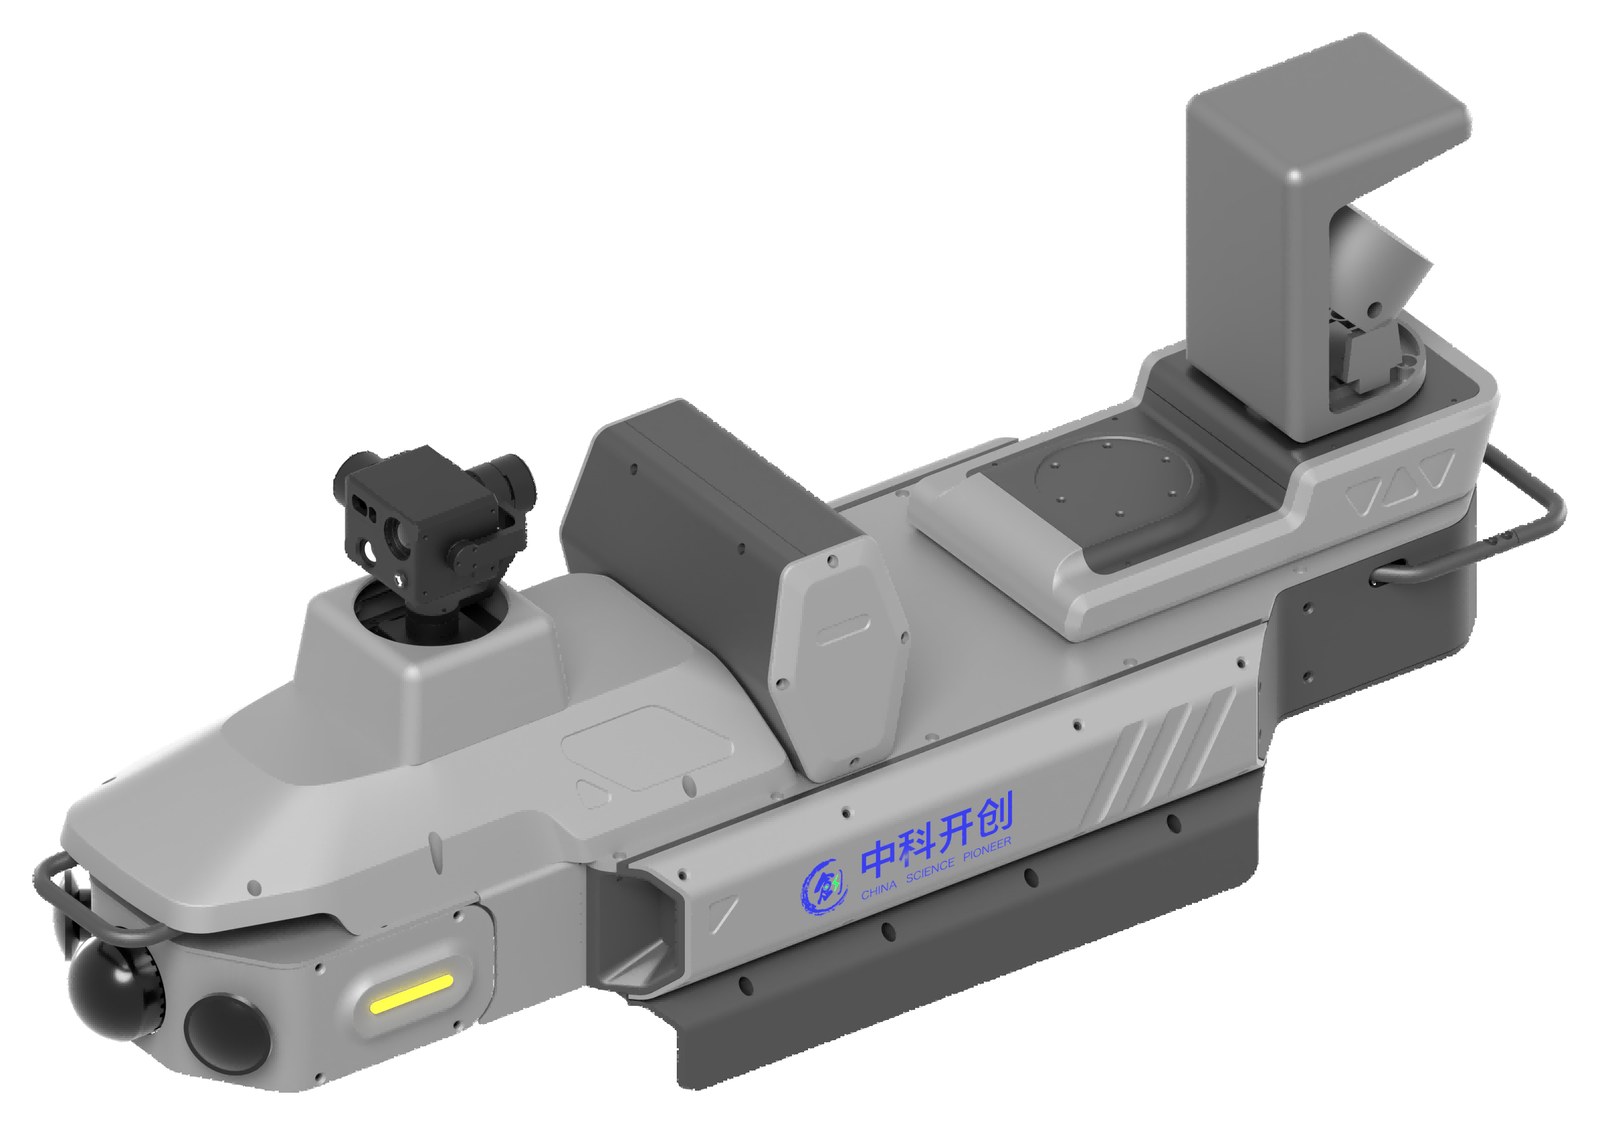
睛灵·星枢—四足具身域控背包是四足机器人的端侧智能中枢与多模态载荷扩展平台。采用仿生背负式一体化设计,由机器人本体直接供电,减少外挂工控机、独立电源与冗余线束;基于 Jetson Orin NX(100 TOPS)提供端侧算力,支持 LiDAR-IMU 紧耦合 3D SLAM,定位精度 ≤5cm、导航到点精度 ≤8cm,最大建图面积 100 万㎡。
产品参数
| 参数 | 规格 |
|---|---|
| 核心板 | 英伟达(NVIDIA) |
| 核心板数量 | 1 |
| 芯片模组 | Jetson Orin NX |
| 内存 | 16GB |
| CPU | 6-Core A78AE 2.0GHz |
| NPU 算力 | 100 TOPS |
| 操作系统 | Ubuntu 22.04 或以上 |
| USB | 2 × USB3.2 Type-C,供电 5V@1.5A |
| 串口 | 2 × RS232,2 × RS485 |
| CAN 总线 | 1 × CAN-FD |
| PPS | 1 × TTL |
| LED | 1 × 电源灯(红),1 × 状态灯(绿) |
| 按键 | 1 × 电源键 |
| 存储 | 1 × M.2 2280 SSD(256GB / 512GB / 1TB / 2TB 可选) |
| 音频接口 | 1 × 5W AMP |
| 有线网络 | 6 × M12(2 × 10M/100M/1000M/2.5G(PTP),4 × 10M/100M/1000M) |
| WiFi / 蓝牙 | WiFi 6 / Bluetooth 5.2 |
| 4G/5G | 5G NR NSA:n78/n79;NR SA:n1/n5/n8/n28/n41/n77/n78/n79;4G LTE FDD:B1/B3/B5/B8,LTE TDD:B34/B38/B39/B40/B41;3G WCDMA:B1/B8 |
| 电源输入 | 12V / 24V DC IN |
| 电源输出 | 12V / 24V 10A |
| 工作温度 | -25℃ ~ 70℃ |
| 存储温度 | -40℃ ~ 85℃ |
| 湿度 | 10% ~ 85% 无凝结 |
| 重定位精度 | ≤5cm(常规场景) |
| 到点精度 | ≤8cm,2° |
| 路径规划到点精度 | 8cm |
| 局部规划频率 | ≥20Hz |
| 多目标点数量 | 无限制 |
| 规划计算耗时 | ≤50ms |
| 最大建图面积 | 1,000,000㎡ |
| 支持地形 | 平地 / 斜坡 / 台阶 / 崎岖路面 |
| 极端环境适应 | -20℃ ~ 55℃ |
产品特点
- 一体化具身域控:仿生背负式一体化设计,本体直接供电;外接控制单元与线束减少 50%+,系统集成周期缩短 40%+。
- 多模态载荷扩展:按任务快速接入传感器与功能载荷,巡检/作业载荷扩展 ≥8 类,适配多种业务场景。
- 厘米级定位导航:LiDAR-IMU 紧耦合融合与 3D SLAM,融合位姿输出频率 ≥100Hz,支持实时建图、在线定位、路径回溯与自主返航。
- 端侧自主作业闭环:关键算法本地实时运行,人工遥控介入频次降低 90%+;多传感器时间同步误差 ≤1ms,累计里程定位漂移率 ≤0.3%,典型任务自主完成率 95%+。
应用场景
- 应用行业:电力、能源、隧道管廊、应急消防、基建
- 适用场景:生产场站、隧道管廊、应急消防、基建现场