Preview
1 / 6
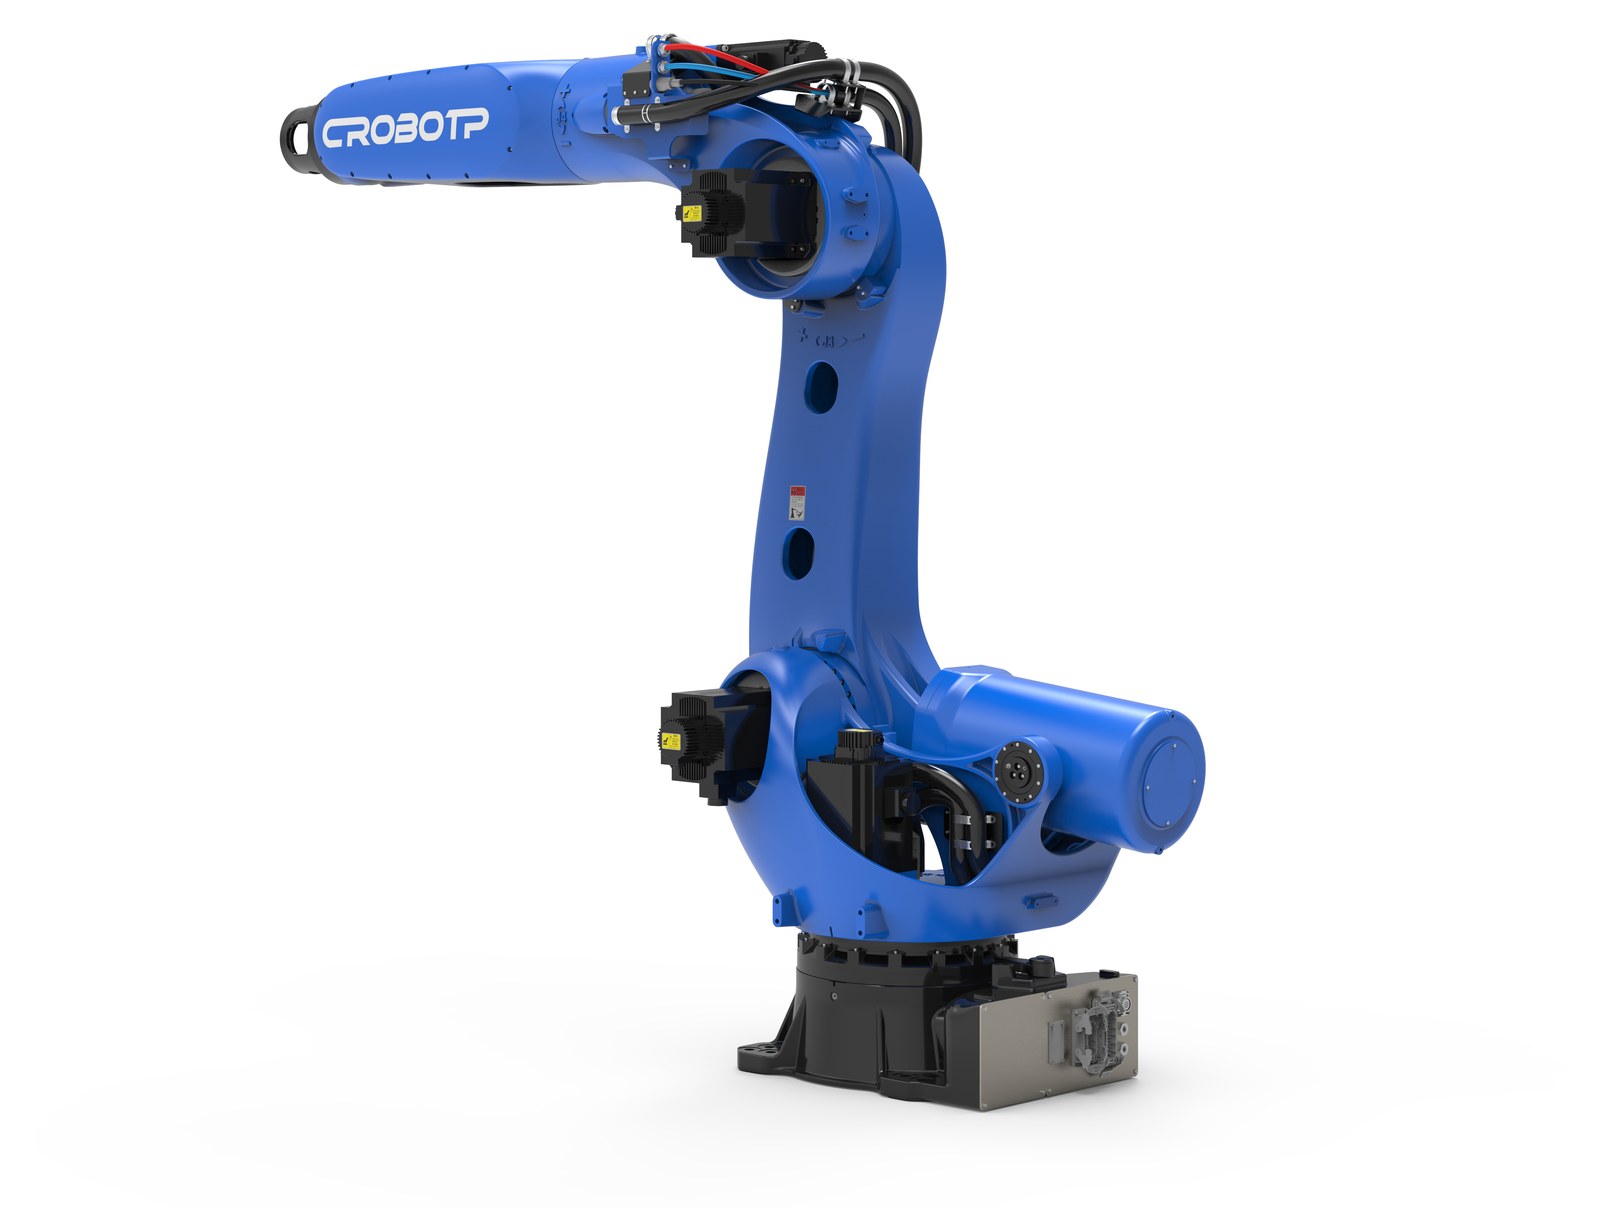
CRP-RH26-210
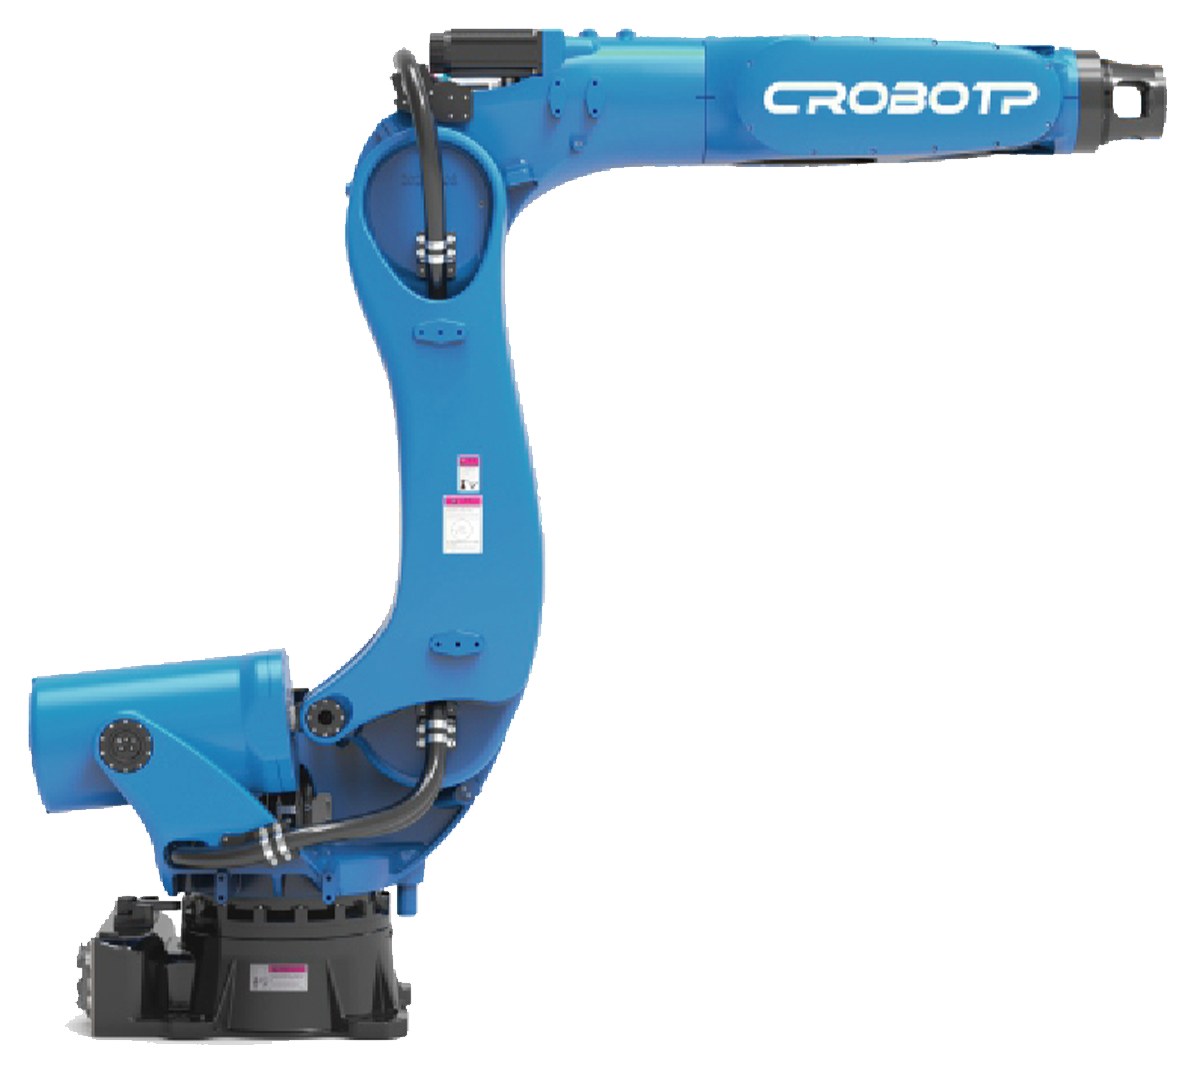
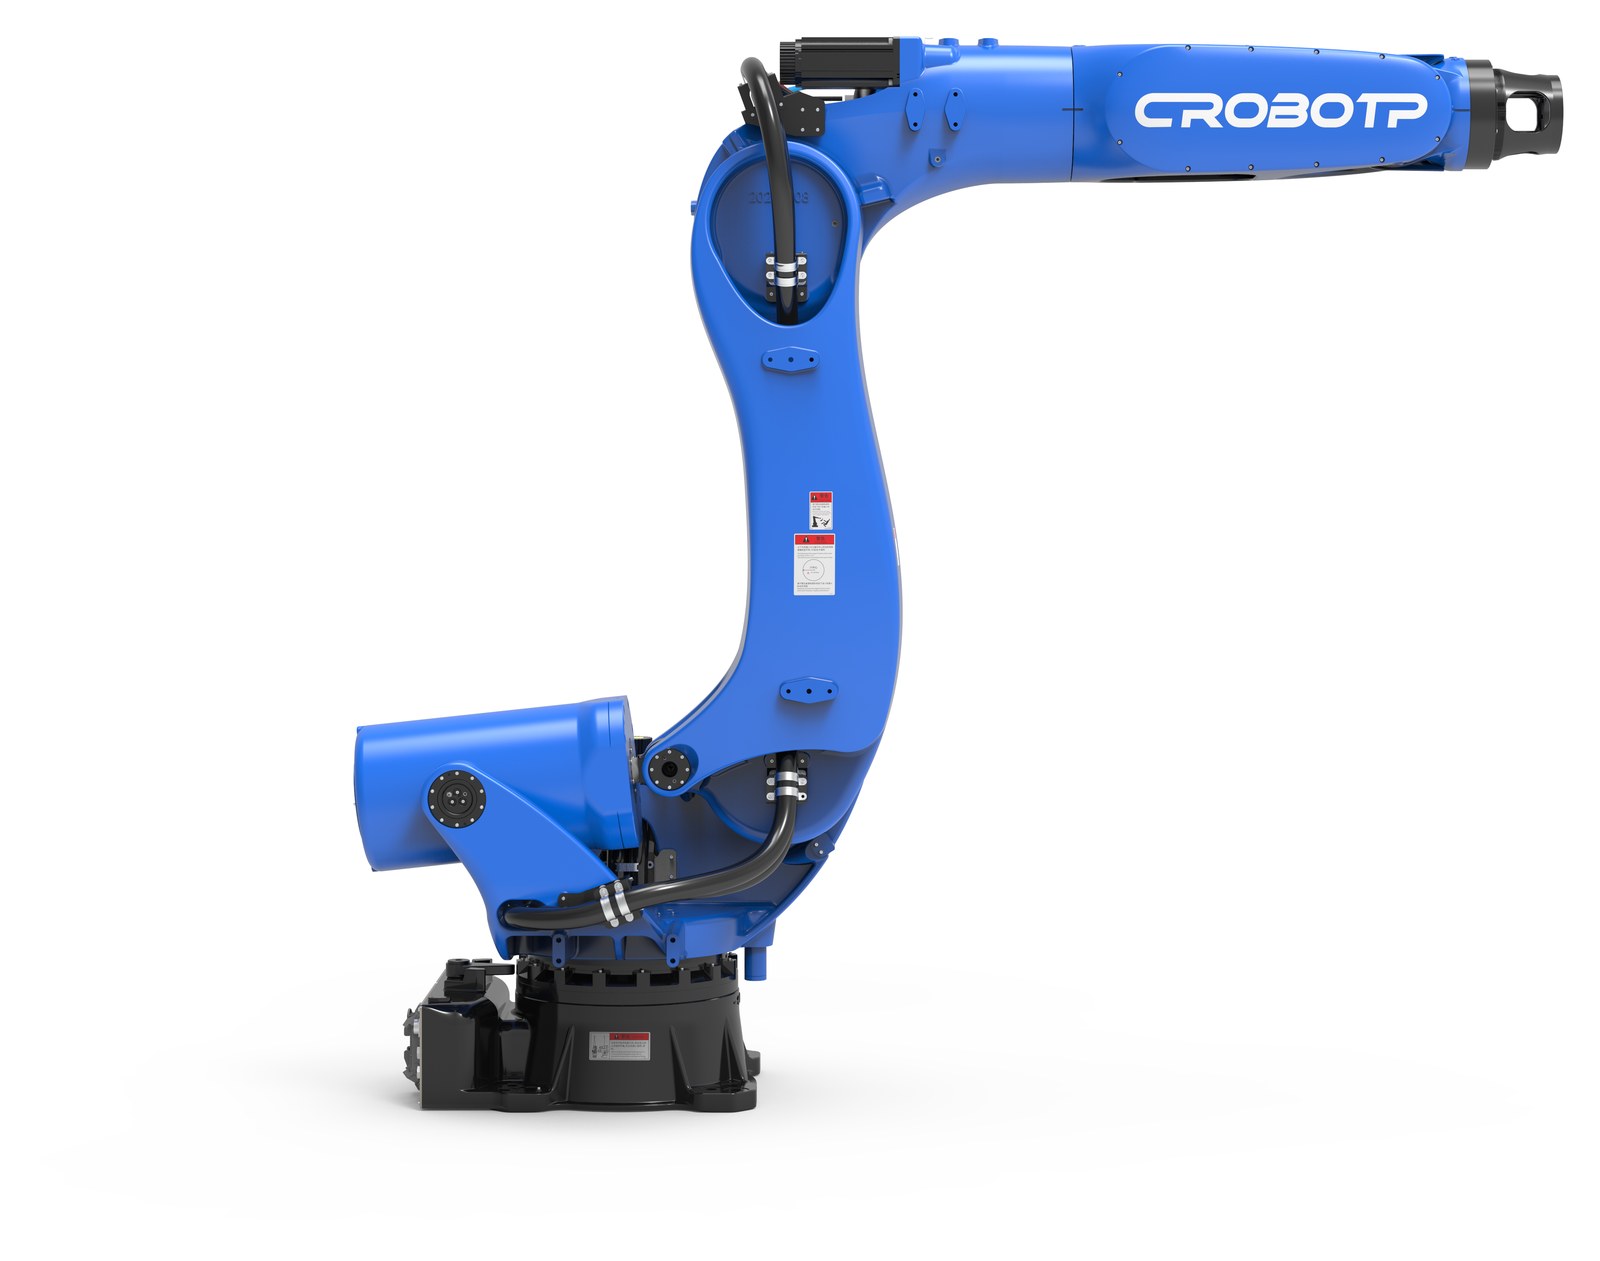
CRP-RH26-210:工业机器人搬运用途,型号 CRP-RH26-210,手臂形式 垂直多关节,动作自由度 6轴,最大负载 210kg,最大覆盖范围 2606mm
0 0 0
更新于 2026-11-20 22:22
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
CRP-RH26-210 是卡诺普(CRP)的六轴工业机器人,工业机器人搬运用途,最大覆盖范围 2606mm、最大负载 210kg。
产品报价
官网未公布价格,需联系卡诺普销售咨询。
产品规格
| 参数 | 规格 |
|---|---|
| 型号 | CRP-RH26-210 |
| 手臂形式 | 垂直多关节 |
| 动作自由度 | 6轴 |
| 最大负载 | 210kg |
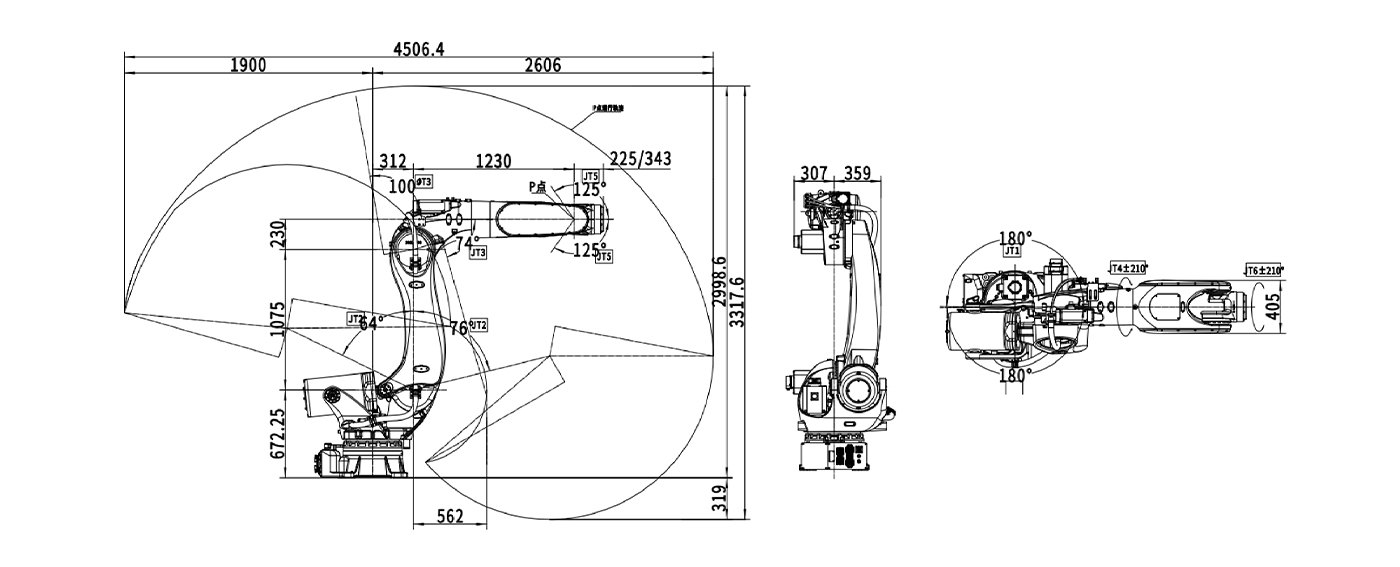
| 最大覆盖范围 | 2606mm |
| 运动范围·1轴 | -180°~180° |
| 运动范围·2轴 | -76°~ 64° |
| 运动范围·3轴 | -74°~ 100° |
| 运动范围·4轴 | -200°~ 200° |
| 运动范围·5轴 | -125°~125° |
| 运动范围·6轴 | -360°~ 360° |
| 最大速度·1轴 | 120°/S |
| 最大速度·2轴 | 90°/S |
| 最大速度·3轴 | 100°/S |
| 最大速度·4轴 | 140°/S |
| 最大速度·5轴 | 130°/S |
| 最大速度·6轴 | 220°/S |
| 容许力矩·4轴 | 1370N.m |
| 容许力矩·5轴 | 1370N.m |
| 容许力矩·6轴 | 613N.m |
| 容许惯性力矩·4轴 | 200kg.m² |
| 容许惯性力矩·5轴 | 200kg.m² |
| 容许惯性力矩·6轴 | 160kg.m² |
| 重复定位精度 | ±0.06mm |
| 本体重量 | 1270kg |
| 安装方式 | 正装 |
| 噪音等级 | <80dB(A) |
| 预留IO | 26Pin |
| 预留气管 | 2*Φ12mm |
| 环境温度 | 0~45℃ |
| 相对湿度 | 20%~80%RH(无结露) |
| 振动 | 0.5G以下 |
| 其他 | 机器人安装地必须远离:易燃、腐蚀性液体/气体,电气干扰源 |
| IP等级 | 腕部IP67,其余IP54 |
| 特点 | 结构紧凑、高速度、高精度、高刚性、高寿命、高扩展性、易操作 |
| 应用场合 | 搬运、装配、切割、点焊、打标、打磨 |
| 适配电柜 | G15A电柜 |
参数说明:以上参数由官网「本体技术指标」图识别整理,采购前请以官方手册为准。
功能特点
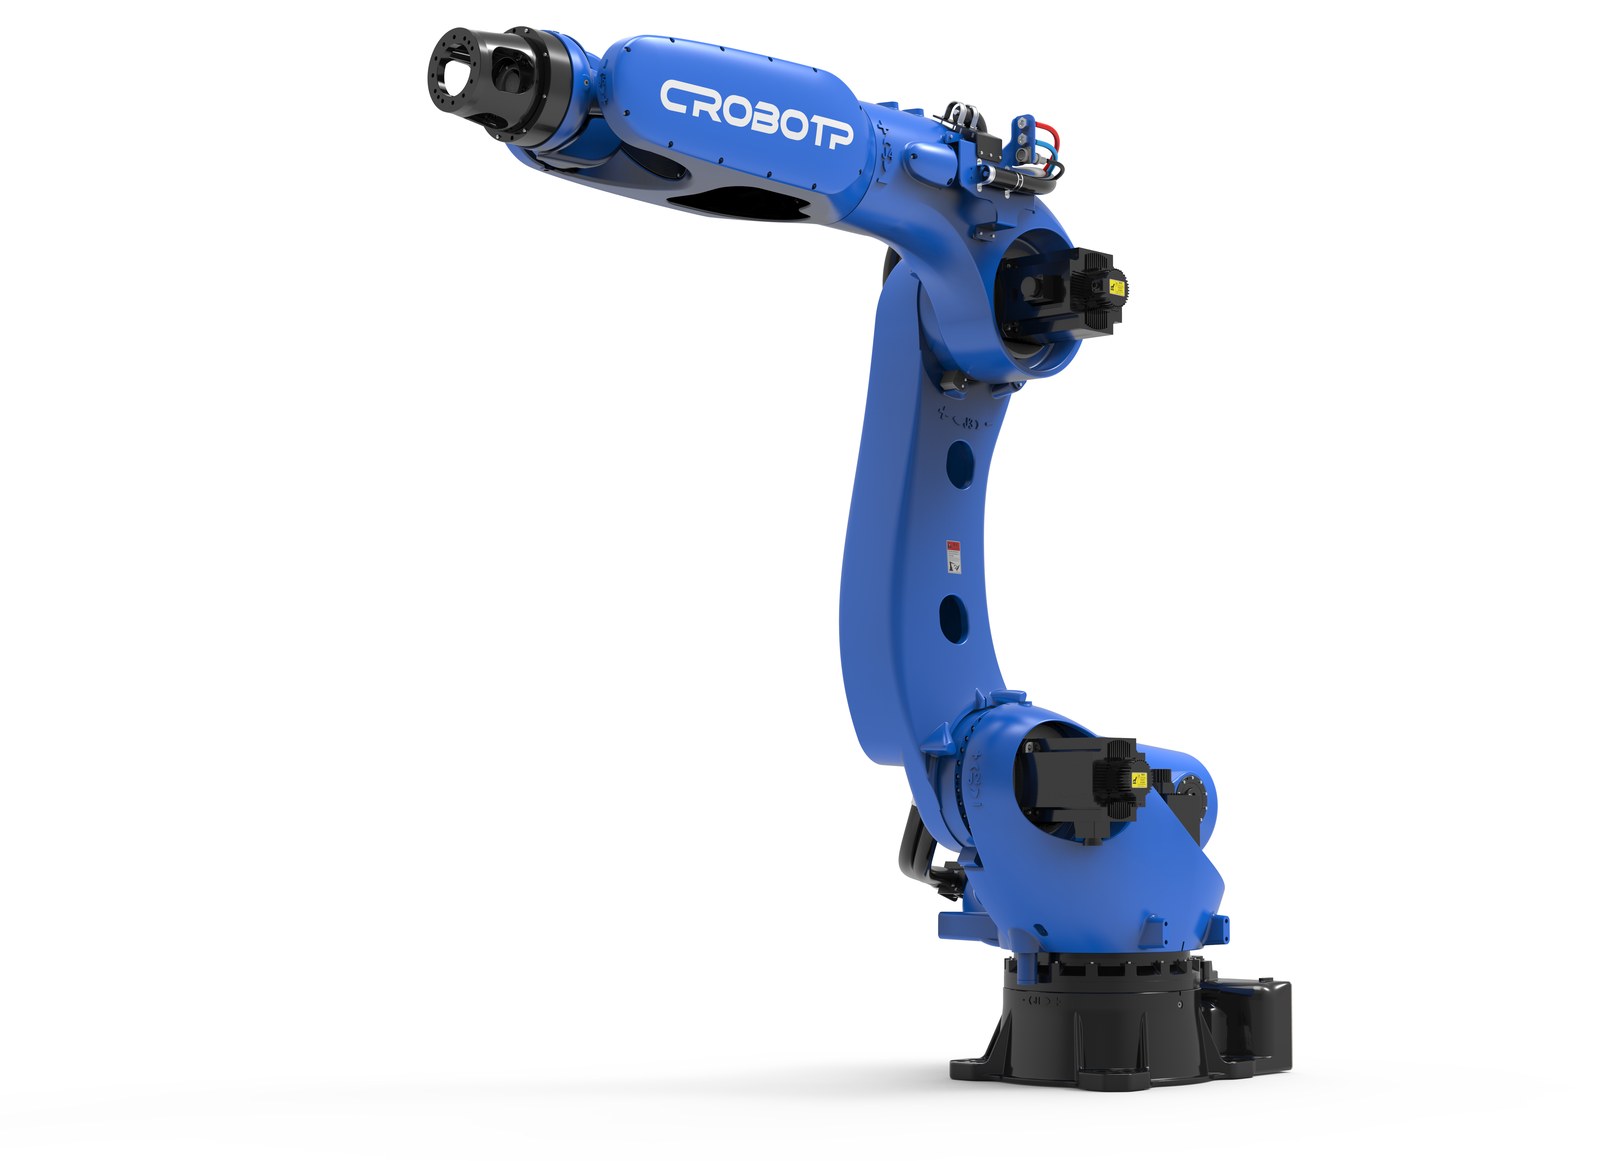
- 臂展2.6米,刚性高,负载能力强,运行更平稳。
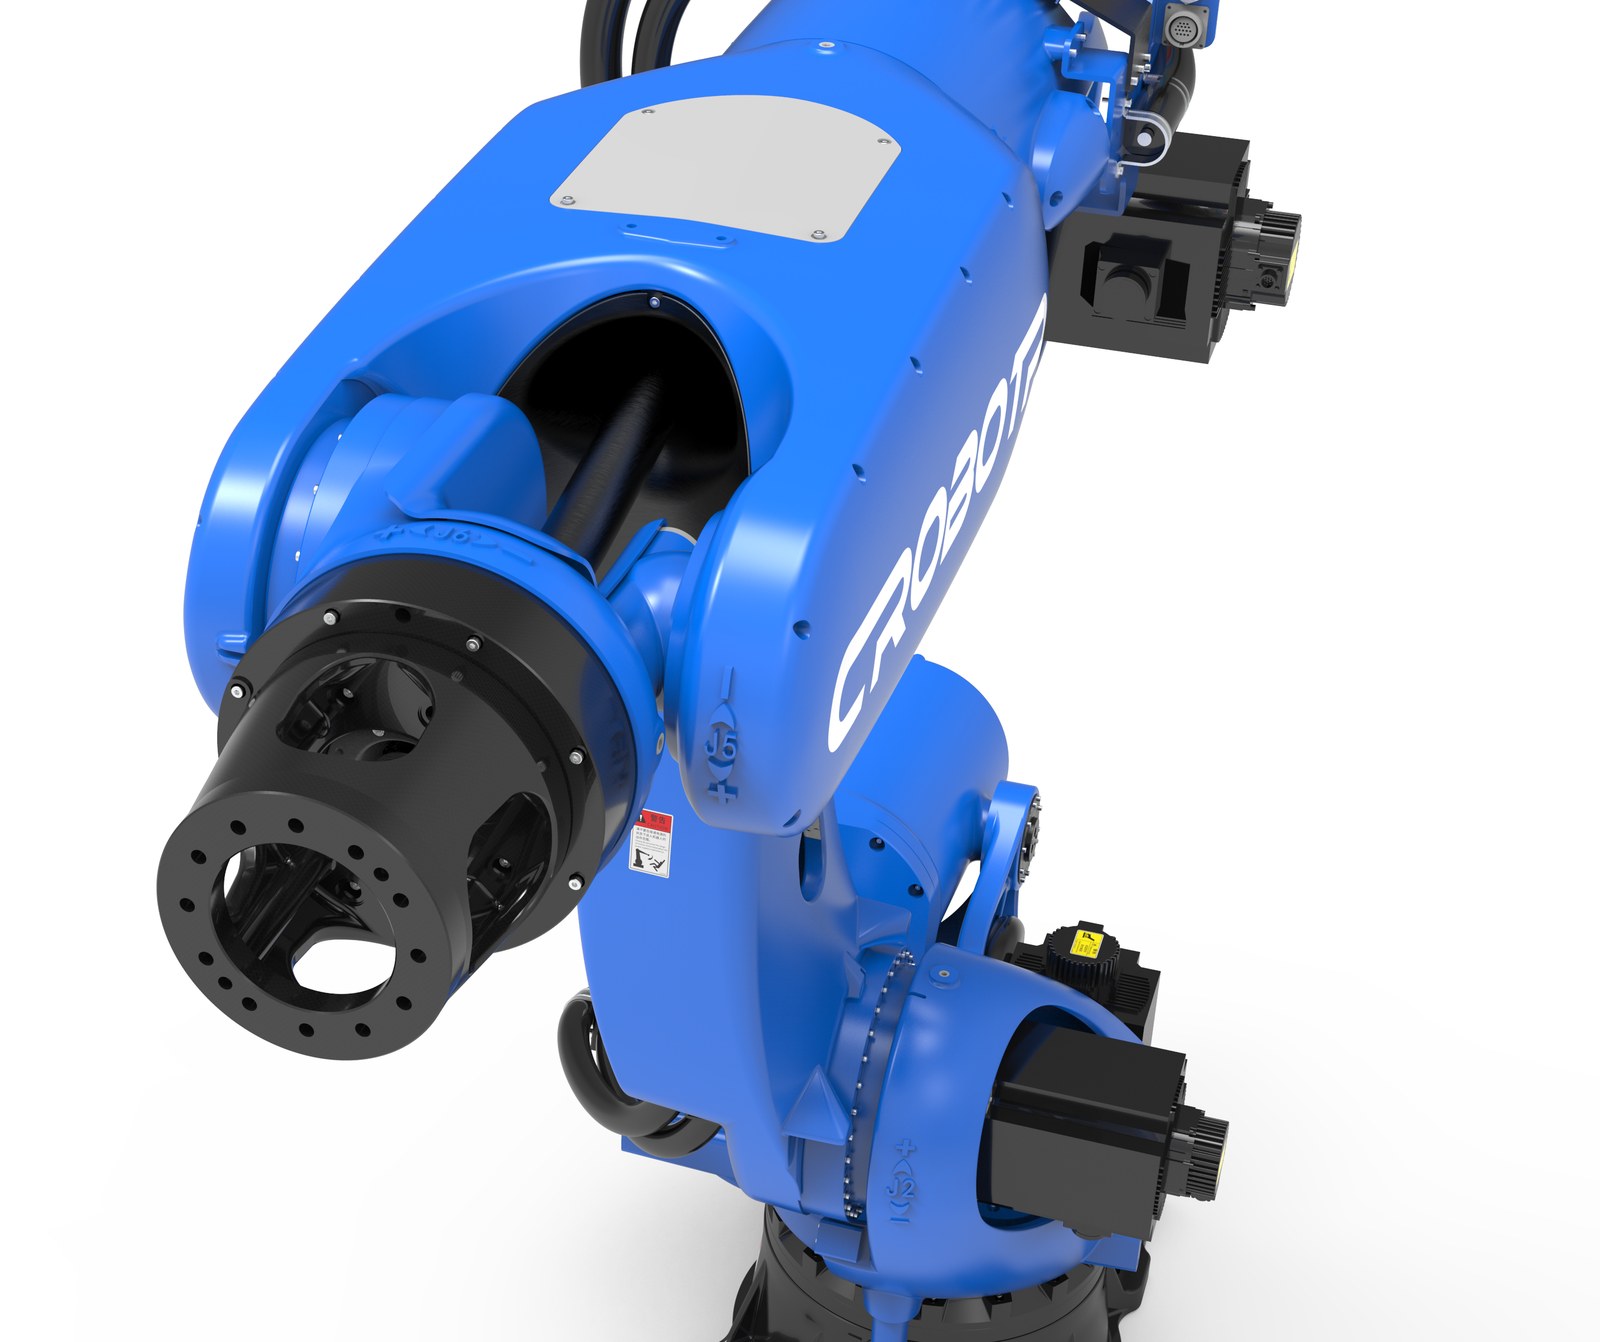
- 采购中空手臂结构与内置手腕电缆,无需考虑外部缠绕方式导致与邻机器人或周边设备相互产生的干涉。
- 手臂电机内置,外观简洁,适于狭小空间作业,运动更灵活。
- 根据用户使用场景,提供多种可选配置,可用于点焊、搬运、打磨,组装等生产线。
- 本体电缆采用柔性机器人专用电缆。
- 内装三相滤波器,有效改善EMC和EMI性能。
- 本体提供中12mm双回路气管与中19.5mm双回路水管,满足焊接、搬运的需求。
- 采用高速、高过载能力伺服电机、高精度RV减速机与最新防振控制策略等,缩短节距操作时间,优化伺服焊枪的枪轴操作顺序,大幅缩短周期时间。
- 整机安装占地面积少,可实现高密集度的安装布线,多台协作工作。
- 机器人结构简洁,操作界面友好,易于维护保养,易操作。
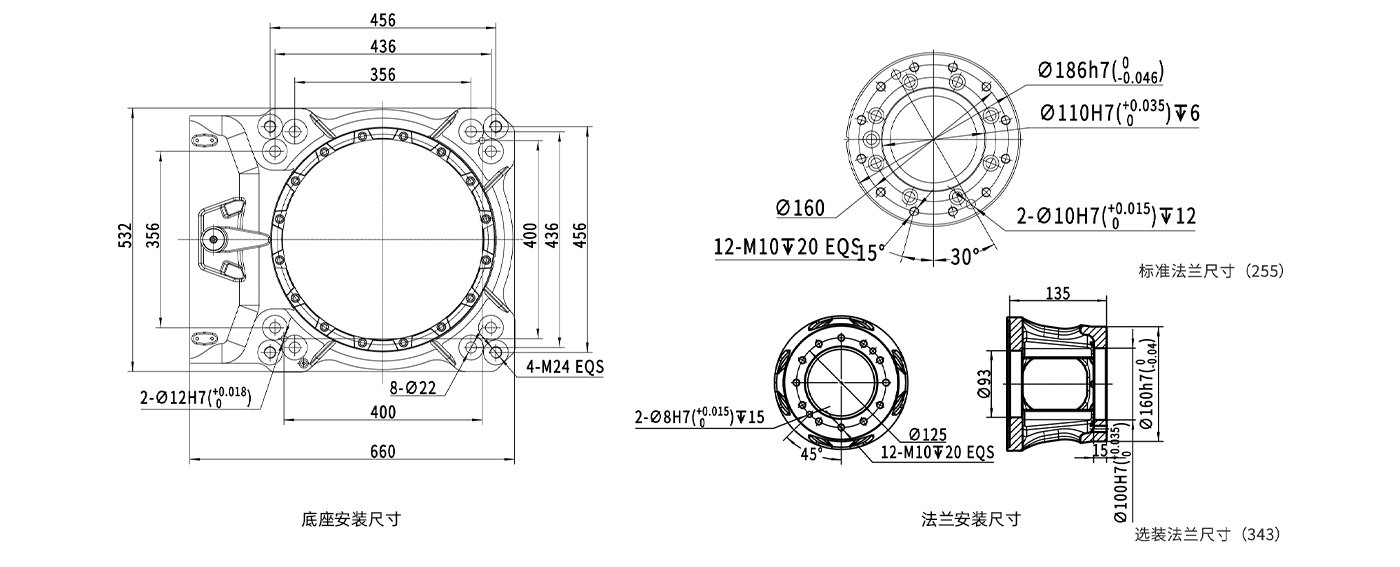
安装接口图
运动范围图
应用场景
- 搬运
- 装配
- 切割
- 点焊
- 打标
- 打磨