Preview
灵捷智獒LJ-ZL-30
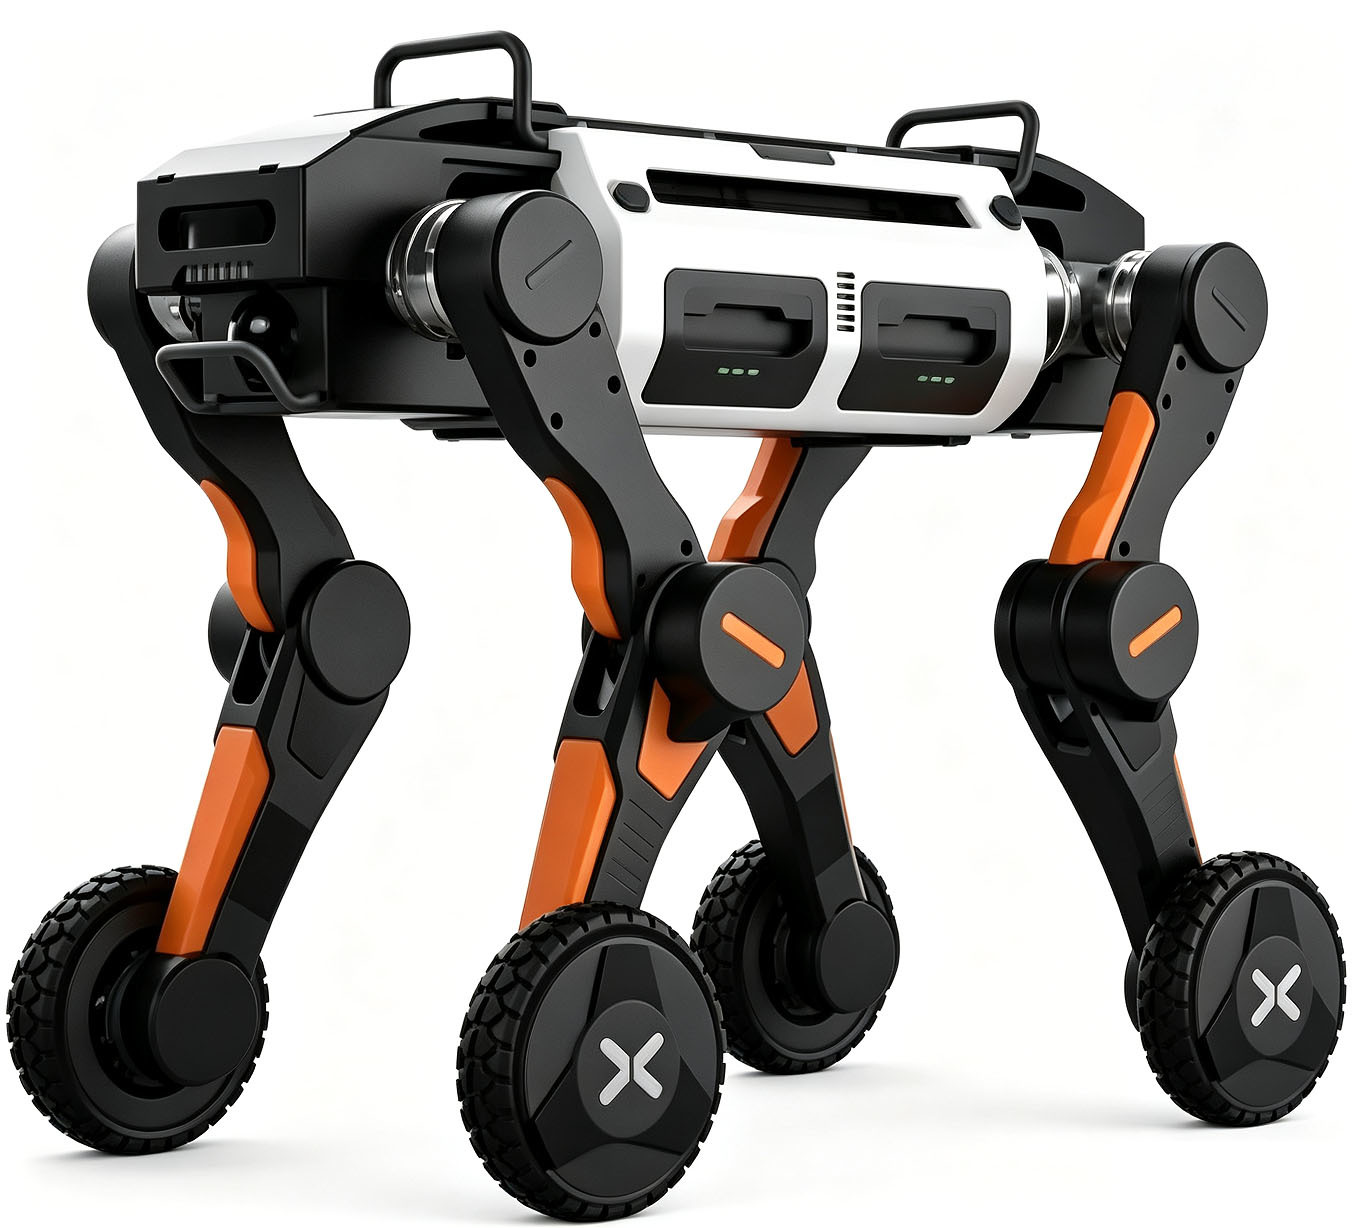
航天凯特(灵捷智能)灵捷智獒 LJ-ZL-30 轮足式仿生四足机器人:整机 41kg,12+4 自由度,标配最高 6m/s,稳定行走负载 30kg、最大站立负载 150kg,IP67,关节温度 -20~55℃,每条腿 3 个关节电机 + 1 个轮毂电机,支持轮足/点足更换。
0 0 0
更新于 2026-11-20 11:12
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
灵捷智獒是一款轮足式仿生四足机器人,具备自重轻、负载大、续航长、防护强、运动灵活稳定等特点。
机器狗每条腿配备 3 个关节电机和 1 个轮毂电机,支持轮足/点足更换;可实现运动控制、自主导航定位、环境侦检等功能,提供丰富的供电和通信接口,支持多品类的任务载荷扩展。
产品参数
| 参数 | 规格 |
|---|---|
| 产品型号 | M |
| 材质信息 | 铝合金 + 高强度工程塑料 |
| 站立尺寸(长×宽×高) | 930×480×585 mm |
| 趴地尺寸(长×宽×高) | 930×630×200 mm |
| 整机重量(含电池) | 41 kg |
| 电池重量 | 3.3 kg |
| 轮足尺寸 | 8 寸 |
| 防护等级 | IP67 |
| 关节温度 | -20℃ ~ 55℃ |
| 自由度 | 12+4 dof |
| 标配最大速度 | 6 m/s |
| 稳定行走负载 | 30 kg |
| 最大站立负载 | 150 kg |
| 最大爬坡角度 | 45° |
| 持续攀爬高度(楼梯) | 25 cm |
关节构成
| 部件 | 数量 |
|---|---|
| 8670 型关节模组 | 12 |
| 轮毂电机(每腿 1 个) | 4 |
应用场景
- 复杂地形巡检与侦察
- 物资运输与随行保障
- 工业厂区、管廊等场景的环境侦检