Preview
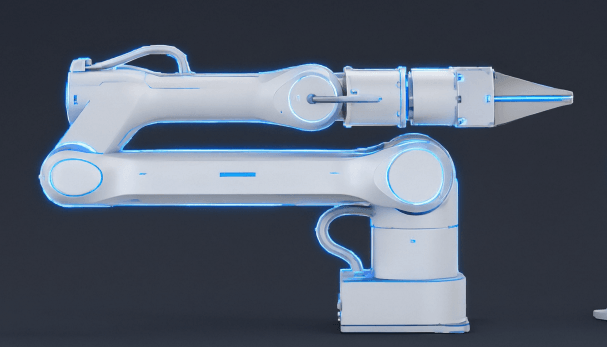
LJ-A6-P 行星6轴仿生臂
基于行星关节模组的一体化六轴协作机械臂,支持TCP/IP与ROS生态。它负载3KG,最大运动范围700mm,重复定位精度±0.01mm,满足高精度与高灵活性作业需求。
0 0 0
更新于 2026-11-20 11:12
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
基于行星关节模组的一体化六轴协作机械臂,支持TCP/IP与ROS生态。它负载3KG,最大运动范围700mm,重复定位精度±0.01mm,满足高精度与高灵活性作业需求。
产品功能
- 高精度高刚度:定位精准可靠,胜任精密装配与复杂抓取任务。
- 轻巧灵活:自重轻,支持多种安装方式,适应狭小空间,部署受限少。
- 开放易用:提供主流编程语言与ROS接口,配套Web端应用软件,便于二次开发与快速部署。