Preview
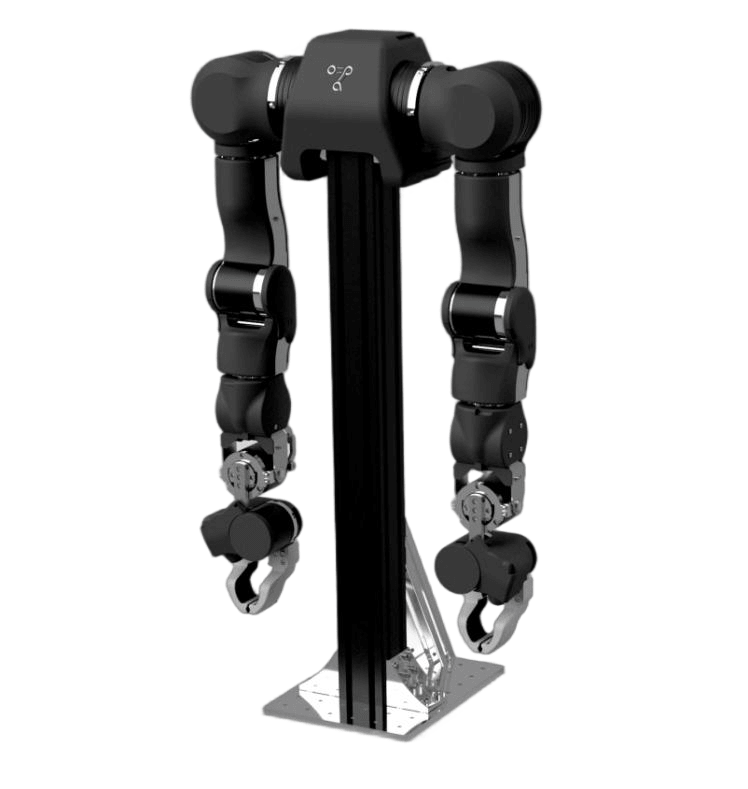
LJ-A7-P2七轴行星仿生臂
LJ-A7-P2行星双臂机器人采用人体比例设计,适配自然身高操作范围,具备606mm的作业半径,单臂荷载4kg。配备高安全性可逆驱动电机与高柔性关节,支持双向力反馈及高精度遥操作,铝/不锈钢结构保障长期科研耐久性。
0 0 0
更新于 2026-11-20 11:12
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
LJ-A7-P2行星双臂机器人采用人体比例设计,适配自然身高操作范围,具备606mm的作业半径,单臂荷载4kg。配备高安全性可逆驱动电机与高柔性关节,支持双向力反馈及高精度遥操作,铝/不锈钢结构保障长期科研耐久性。
产品参数
| 参数 | 规格 |
|---|---|
| 构型 | 双臂 |
| 单臂自由度 | 7 |
| 单臂臂展 | 606 mm |
| 单臂自重 | 5.5 kg |
| 单臂峰值载荷 | 6.0 kg |
| 单臂额定载荷 | 4.1 kg |
| 关节驱动 | QDD 可逆驱动电机,各轴设机械限位 |
| 控制总线 | CAN-FD |
| 结构材料 | 铝、不锈钢 |
| 底盘框架 | MISUMI |
| 末端执行器 | 紧凑型平行夹爪、手持式相机 |
产品功能
- 安全交互:采用可逆驱动电机与高柔性关节,保障人机协作安全。
- 精准力控:双向力觉反馈支持高精度遥操作与数据采集,便于接触过程记录与复现。
- 经久耐用:铝/不锈钢主体配合MISUMI底盘,满足长期高频科研使用。
- 实时可靠:CAN-FD高速总线保障系统响应的实时性与稳定性。
- 视觉抓取协同:末端配备平行夹爪与手持相机,支持视觉引导协同作业。
- 经济灵活:零部件独立采购组装,便于维护与功能扩展。
关节模组构成
| 关节模组型号 | 数量 |
|---|---|
| 5250 关节模组 | 2 |
| 5754 关节模组 | 2 |
| 7870 关节模组 | 2 |
应用场景
- VLA / 世界模型研究
- 数据采集与可重复评估
- 工业分拣
- 农业采摘
参数说明:以上参数取自厂商官方产品资料图。