声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
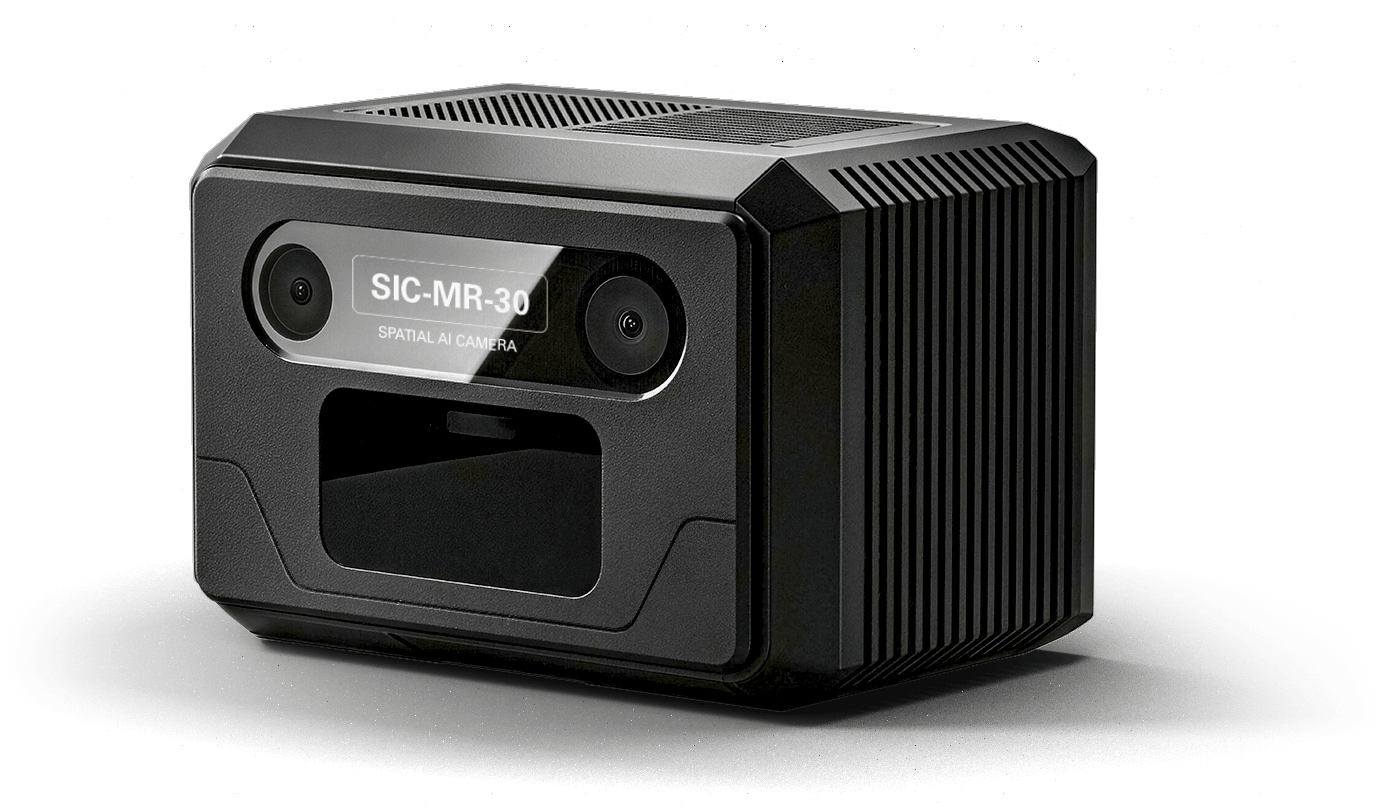
天眼·Tensopt 是杭州时空张量机器人科技有限公司(UniTensor)推出的 7D 空间智能视觉传感器,2026 年 8 月 21 日在世界机器人大会(WRC)开发者日“机器人核心零部件创新发展论坛”上全球首发。机器人版型号 SIC-MR-30,面向人形机器人、四足机器狗、轮式移动机器人与特种作业机器人。
所谓“7D”,即 XYZ 三维空间坐标 + RGB 外观语义 + T 时间动态:空间位置、颜色语义与时间信息在同一时刻由硬件同步产生,天然完成对齐,直接输出一帧帧实时彩色点云,一套系统同时完成“看清 + 测准 + 对齐”三件事。
产品可同步输出深度图、超稠密点云图与全景图三种图像,数据毫秒级无延迟、天然时空对齐。
产品报价
官方暂未公布定价,需通过时空张量官方渠道咨询。
产品规格
| 参数类别 | 参数 | 数值 |
|---|---|---|
| 数据 | 输出维度 | 7D(XYZ + RGB + T) |
| 数据 | 感知距离 | 0.15 ~ 30 m |
| 数据 | 距离精度 | 相对精度优于 1%,近距离 ±3 mm(毫米级),中远距离厘米级 |
| 数据 | 点云输出密度 | 3072 万点/秒(30.72 Mpts/s) |
| 数据 | 三维成像帧率 | 25 Hz(全分辨率),无运动畸变 |
| 数据 | 视场角 | 95° × 75° |
| 数据 | 输出形式 | 深度图 / 超稠密点云图 / 全景图 |
| 环境 | 抗环境光 | 100 kLux |
| 环境 | 适用光照 | 暗光、强光、逆光、眩光均可稳定输出 |
| 场景 | 难例重建 | 高透明玻璃、镜面高反光、低纹理物体无空洞重建(填充率 100%) |
参数说明:以上指标为企业公布口径,截至目前尚无第三方独立测试或大规模部署验证数据;点云密度、精度与抗光能力在量产环境下的稳定性需以实际交付版本为准。
技术原理:先计算、后成像
主流深度相机、结构光相机、ToF 相机都遵循“先成像、后计算”:先把光信号转成二维图像,再由后端算法提取深度、识别物体、重建三维。信息在传输与处理环节不断丢失,且依赖物体表面反射特性,遇到透明玻璃、高反光金属、纯白墙面、微光暗环境容易出现大面积空洞或误判。
天眼走的是相反路线:在光信号进入传感器的瞬间,先完成对物理空间占用率的计算,再根据物体属性做针对性成像。硬件层面把激光 ToF、视觉与 IMU 在前端统一为一条光路,通过纳秒级脉冲激光、皮秒级时序同步与单光子门控成像,直接测量空间光场占用率,而不是依赖表面反射光强。
由此得到的是单一物理信号源生成的原生高维张量:同源数据保证物理信息全量保真,直接物理测量消除尺度漂移,皮秒级时序同步实现时空强对齐,无需后端跨模态配准。
产品亮点
- 单传感器替代多传感器组合:一颗传感器输出 7D 原生数据,减少 2~3 颗传感器硬件,供应链与装配工序更简单。
- 时空天然对齐:无多源数据冲突时“以谁为准”的判定难题,算法团队省去标定与同步调试。
- 难例场景无空洞:玻璃、镜面、低纹理、暗光逆光下仍可完整重建,填补传统方案失效区。
- 毫米级精度 + 超稠密点云:支撑灵巧手抓取、手眼协同等“最后一毫米”操作。
- 超广角落足感知:95° × 75° 视场实时感知地面起伏,输出落足点横向信息,服务人形与四足步态控制。
- 全天候可用:100 kLux 抗强光,摆脱对实验室室内环境的依赖,可在强光、雨雾、暗光下采集数据。
应用场景
- 人形机器人 / 四足机器狗环境感知与落足判断
- 灵巧手抓取与手眼协同
- 无序工件上下料、分拣、质检
- 具身智能数据集采集(彩色点云 + 深度 + 全景)
- 透明与高反光物体操作场景
- 户外强光、雨雾、暗光等特种作业环境
生态与落地
- 2026 年 8 月与鹿明机器人达成战略合作,围绕“本体 + 感知”标准化产品、具身技能引擎 NexCore 联合攻关、智能工厂示范与具身智能数据集共建四个方向推进。
- 与眸深智能等企业建立深度战略合作。