Preview
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
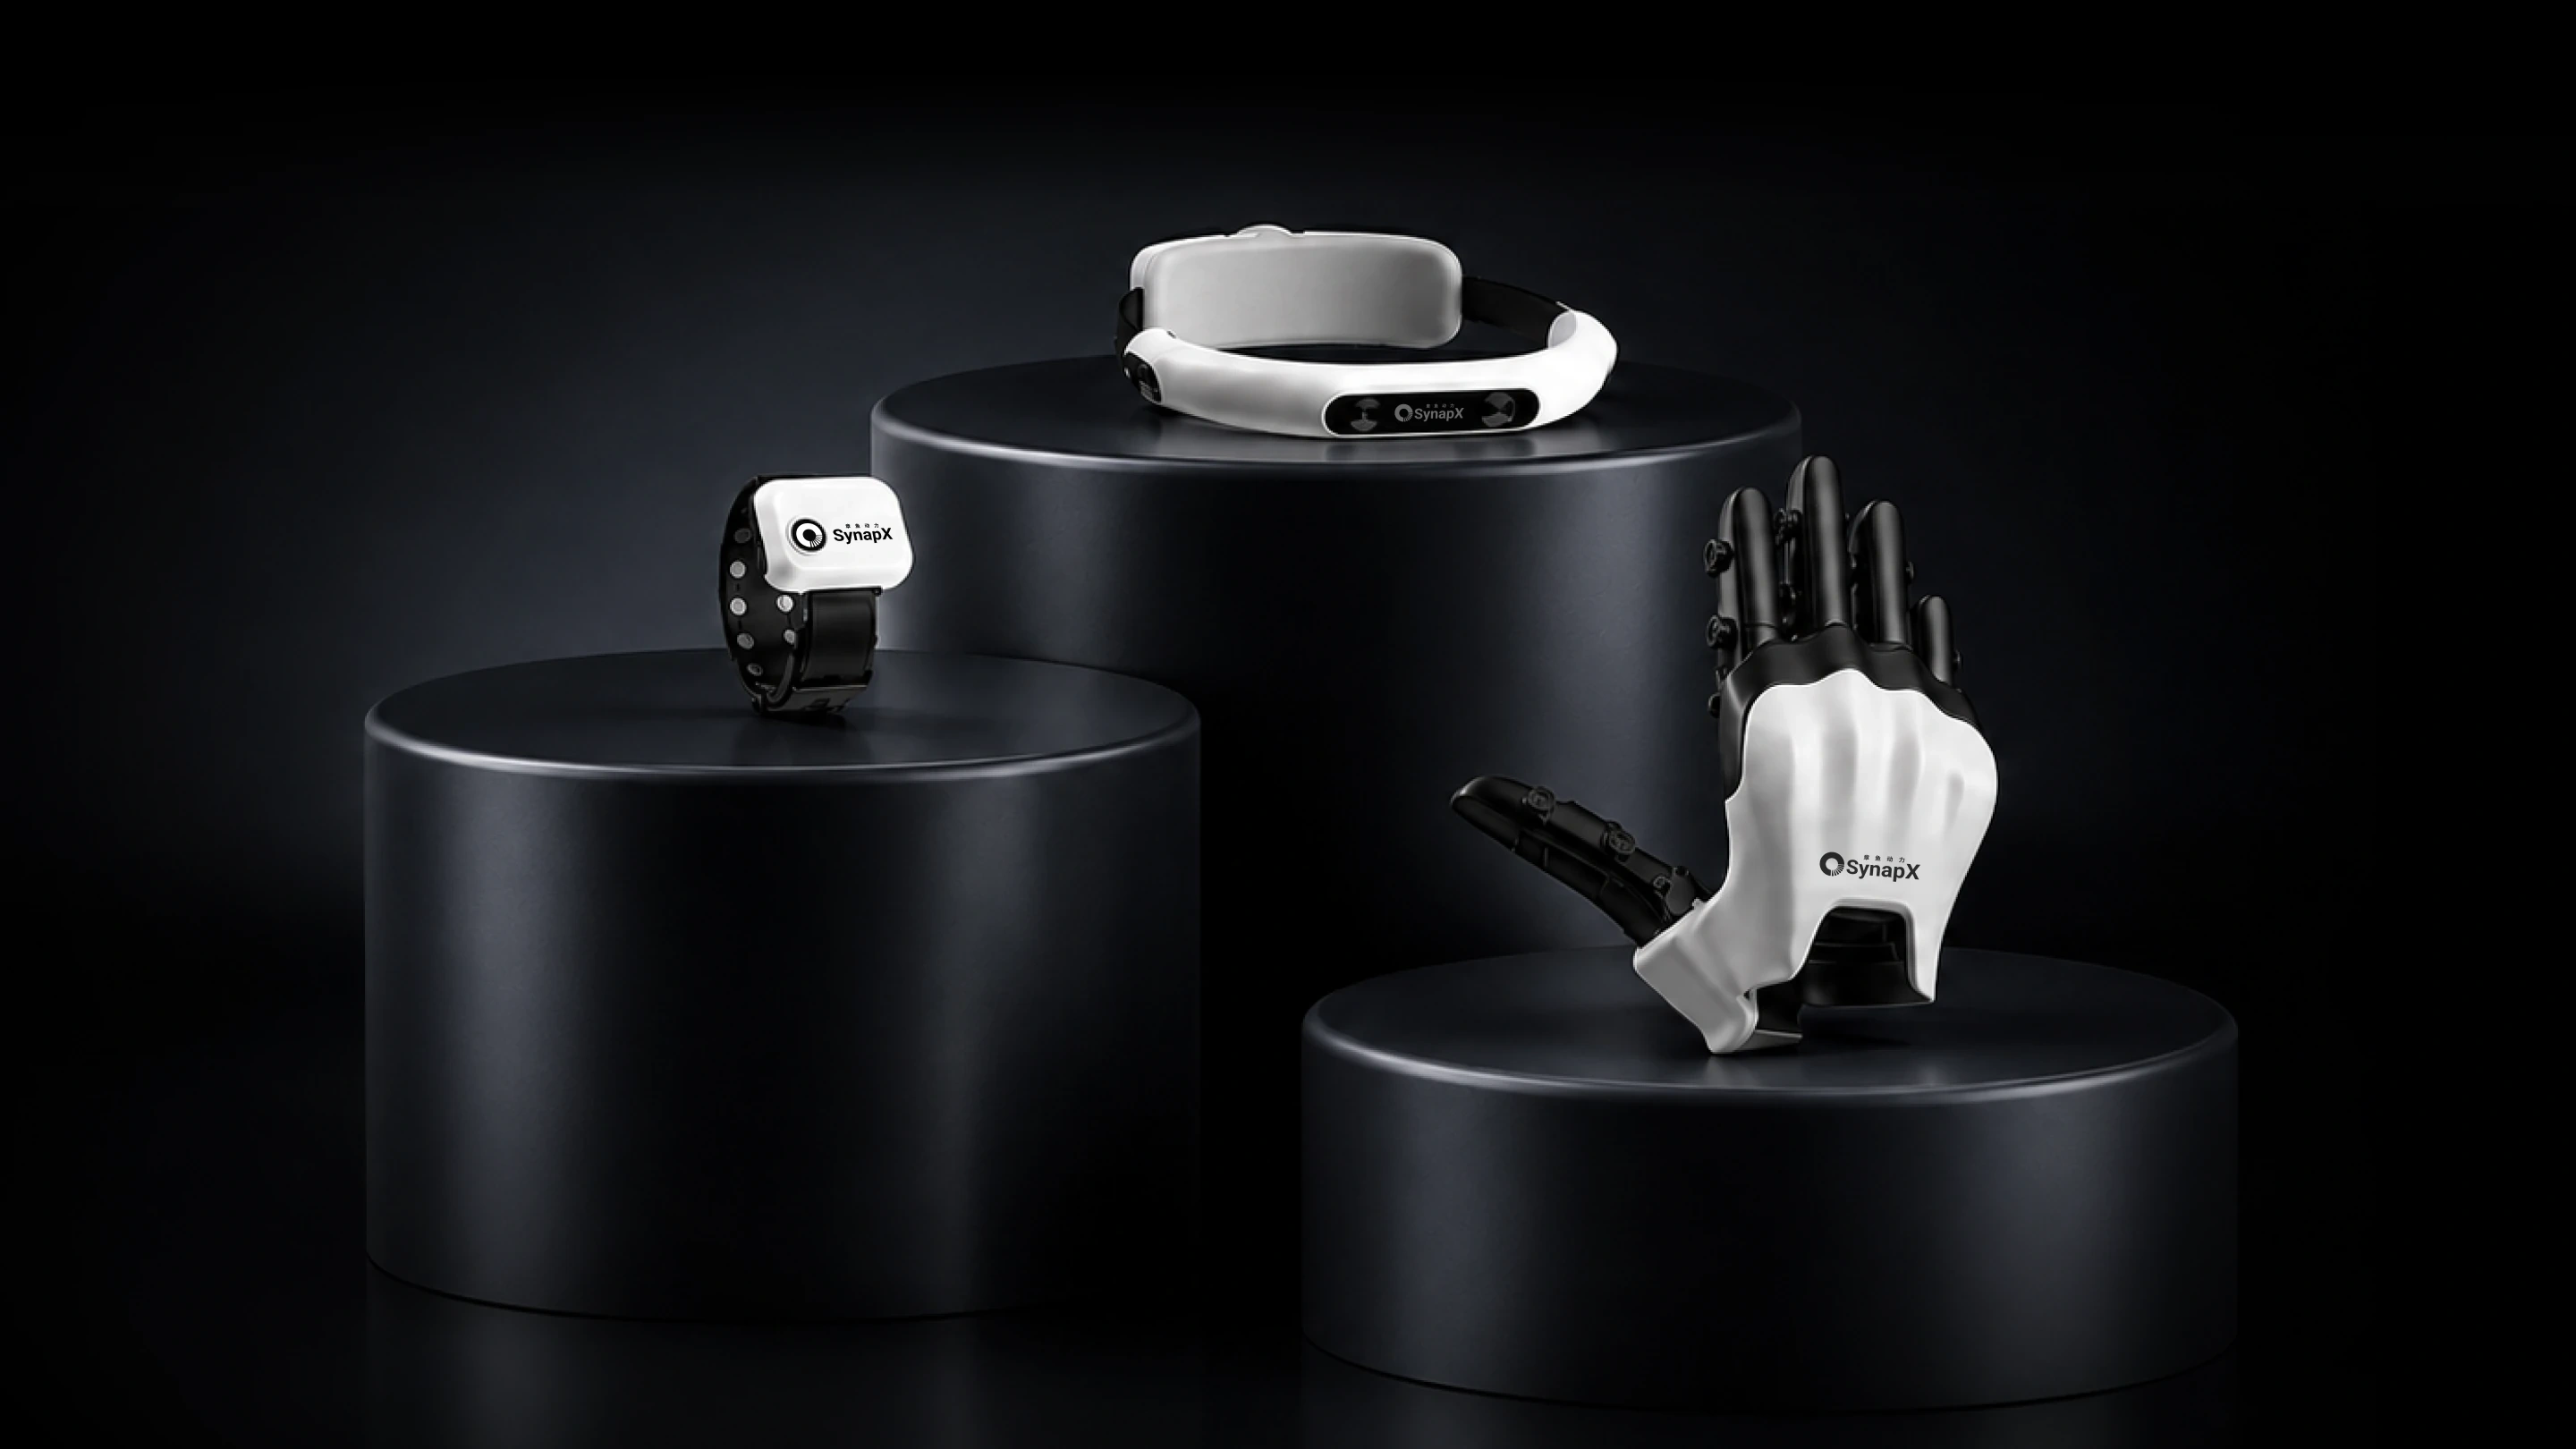
OctoSense 是章鱼动力(SynapX Dynamics)推出的下一代具身数采方案,主张"肌电大模型,一模千人;外骨骼手套,人机同构"。
方案以 OctoS-Ego 鱼眼头环、OctoS-Band 肌电手环、OctoS-Glove 外骨骼同构数采手套为核心传感组件,组合成 OctoS-Ego / OctoS-EgoBio / OctoS-DexUMI 三大数采路径;在 OctoS-Forge 模型算法与数据工程支撑下,把真实人类操作沉淀为标准化、可追溯的数据集。三大方案并非互相替代,而是在行为自然度、采集规模、物理模态完整度与真值精度之间提供不同组合。
官方给出的价值公式:具身数据价值 = 物理完备度 × 场景多样度 × 采集规模 × 数据质量,四项相乘而非相加,任一项接近零都会大幅削弱数据整体价值。
产品报价
官方暂未公布定价,需通过章鱼动力官方渠道咨询。
产品规格
OctoS-Band 肌电手环
| 参数类别 | 具体规格 |
|---|---|
| 通道数 | 16 通道 |
| 采样率 | 2000 Hz |
| 工作模式 | 无线 / 有线双模式 |
| 续航 | ≥4 h |
| 重量 | < 80 g |
| 惯性单元 | 9 轴 IMU |
OctoS-Glove 外骨骼同构数采手套
| 参数类别 | 具体规格 |
|---|---|
| 自由度 | 20+ DoF,与自研灵巧手同构 |
| 手部位姿末端定位精度 | 亚毫米级 |
| 关节角分辨率 | 0.05° |
| 腕部相机 | 200 万像素,鱼眼视场角 200°×150°(水平×垂直),Global Shutter |
| 触觉空间分辨率 | 1mm |
| 触觉点数 | 1900 |
| 接触力分辨率 | 0.1N,支持三维力感知 |
| 惯性单元 | 6 轴 IMU |
OctoS-Ego 鱼眼头环
| 参数类别 | 具体规格 |
|---|---|
| 相机 | 4 × 鱼眼,每颗 200 万像素,Global Shutter |
| 视场角 | 单目约 200°×150°,四目拼接约 330°×150°(水平×垂直) |
| 双目前视基线 | 60 mm |
| 空间能力 | SYNStereo 双目空间大模型,毫米级深度估计 |
| 其他 | 6 轴 IMU、事件点触开关 |
核心能力
肌电大模型:全球首次实现肌电跨个体零样本泛化
- 零样本泛化:新个体佩戴即用,无需新增数据与标定。
- 遮挡恢复:补上视觉看不见的手部姿态与主动发力。
- 精度突破:较 emg2pose 误差降低 50%,实现毫米级绝对定位。
外骨骼同构手套:采集端与本体一体化
与自研灵巧手采用相同关节自由度与运动结构。无本体数据用于本体训练通常需跨本体重定向(Retargeting),引入形变与误差,即 Retargeting Gap;OctoS-Glove 从源头消除这道鸿沟,采集数据与灵巧手近乎 1:1 对齐,无需重定向,让人手动作与发力近乎无损直达灵巧手真机。
OctoS-Ego 鱼眼头环:四鱼眼兼双目
四目鱼眼相机兼顾大视场与双目深度,配合 SYNStereo 双目空间大模型实现毫米级深度估计,为第一人称具身数据提供全局空间感知。
OctoS-Forge 数据生产平台
让采集数据成为标准化、可复用的数据集。
- 物理信息恢复:SYNStereo 双目空间大模型恢复 3D 绝对尺度,SYNEMG 肌电大模型恢复位姿与接触力。
- 多模态对齐与清洗:统一时间轴、按操作切片、筛除低质量数据。
- 语义与数据交付:语义标注、版本管理与数据血缘。
三大数采路径
OctoS-Ego / OctoS-EgoBio / OctoS-DexUMI 三种组合分别在行为自然度、采集规模、物理模态完整度与真值精度上取舍,可按任务类型组合使用。
应用场景
- 具身智能数据采集与数据集生产
- 灵巧手真机训练数据采集(无需重定向)
- 人手精细操作技能采集与复现
- 多模态(视觉 / 肌电 / 触觉)具身数据标注与交付
- 具身模型评测与数据质量治理