Preview
1 / 2
↑
声明:文档由AI生成,仅作参考,最终功能、参数及价格以官方为准。
产品概述
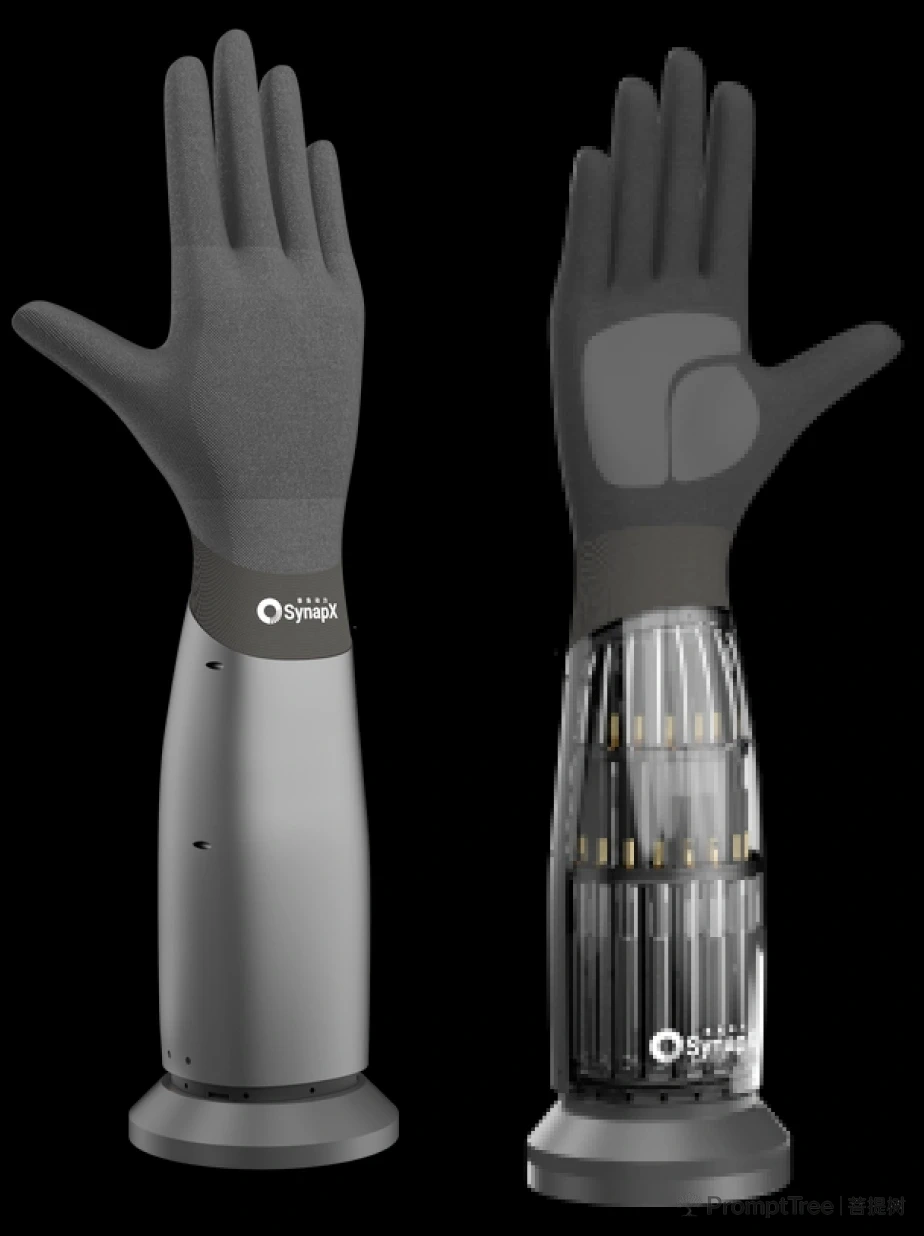
OctoH-Hand 是章鱼动力(SynapX Dynamics)推出的高自由度仿生腱绳手,官方定位为"首款可落地多场景应用的高自由度仿生腱绳手"。
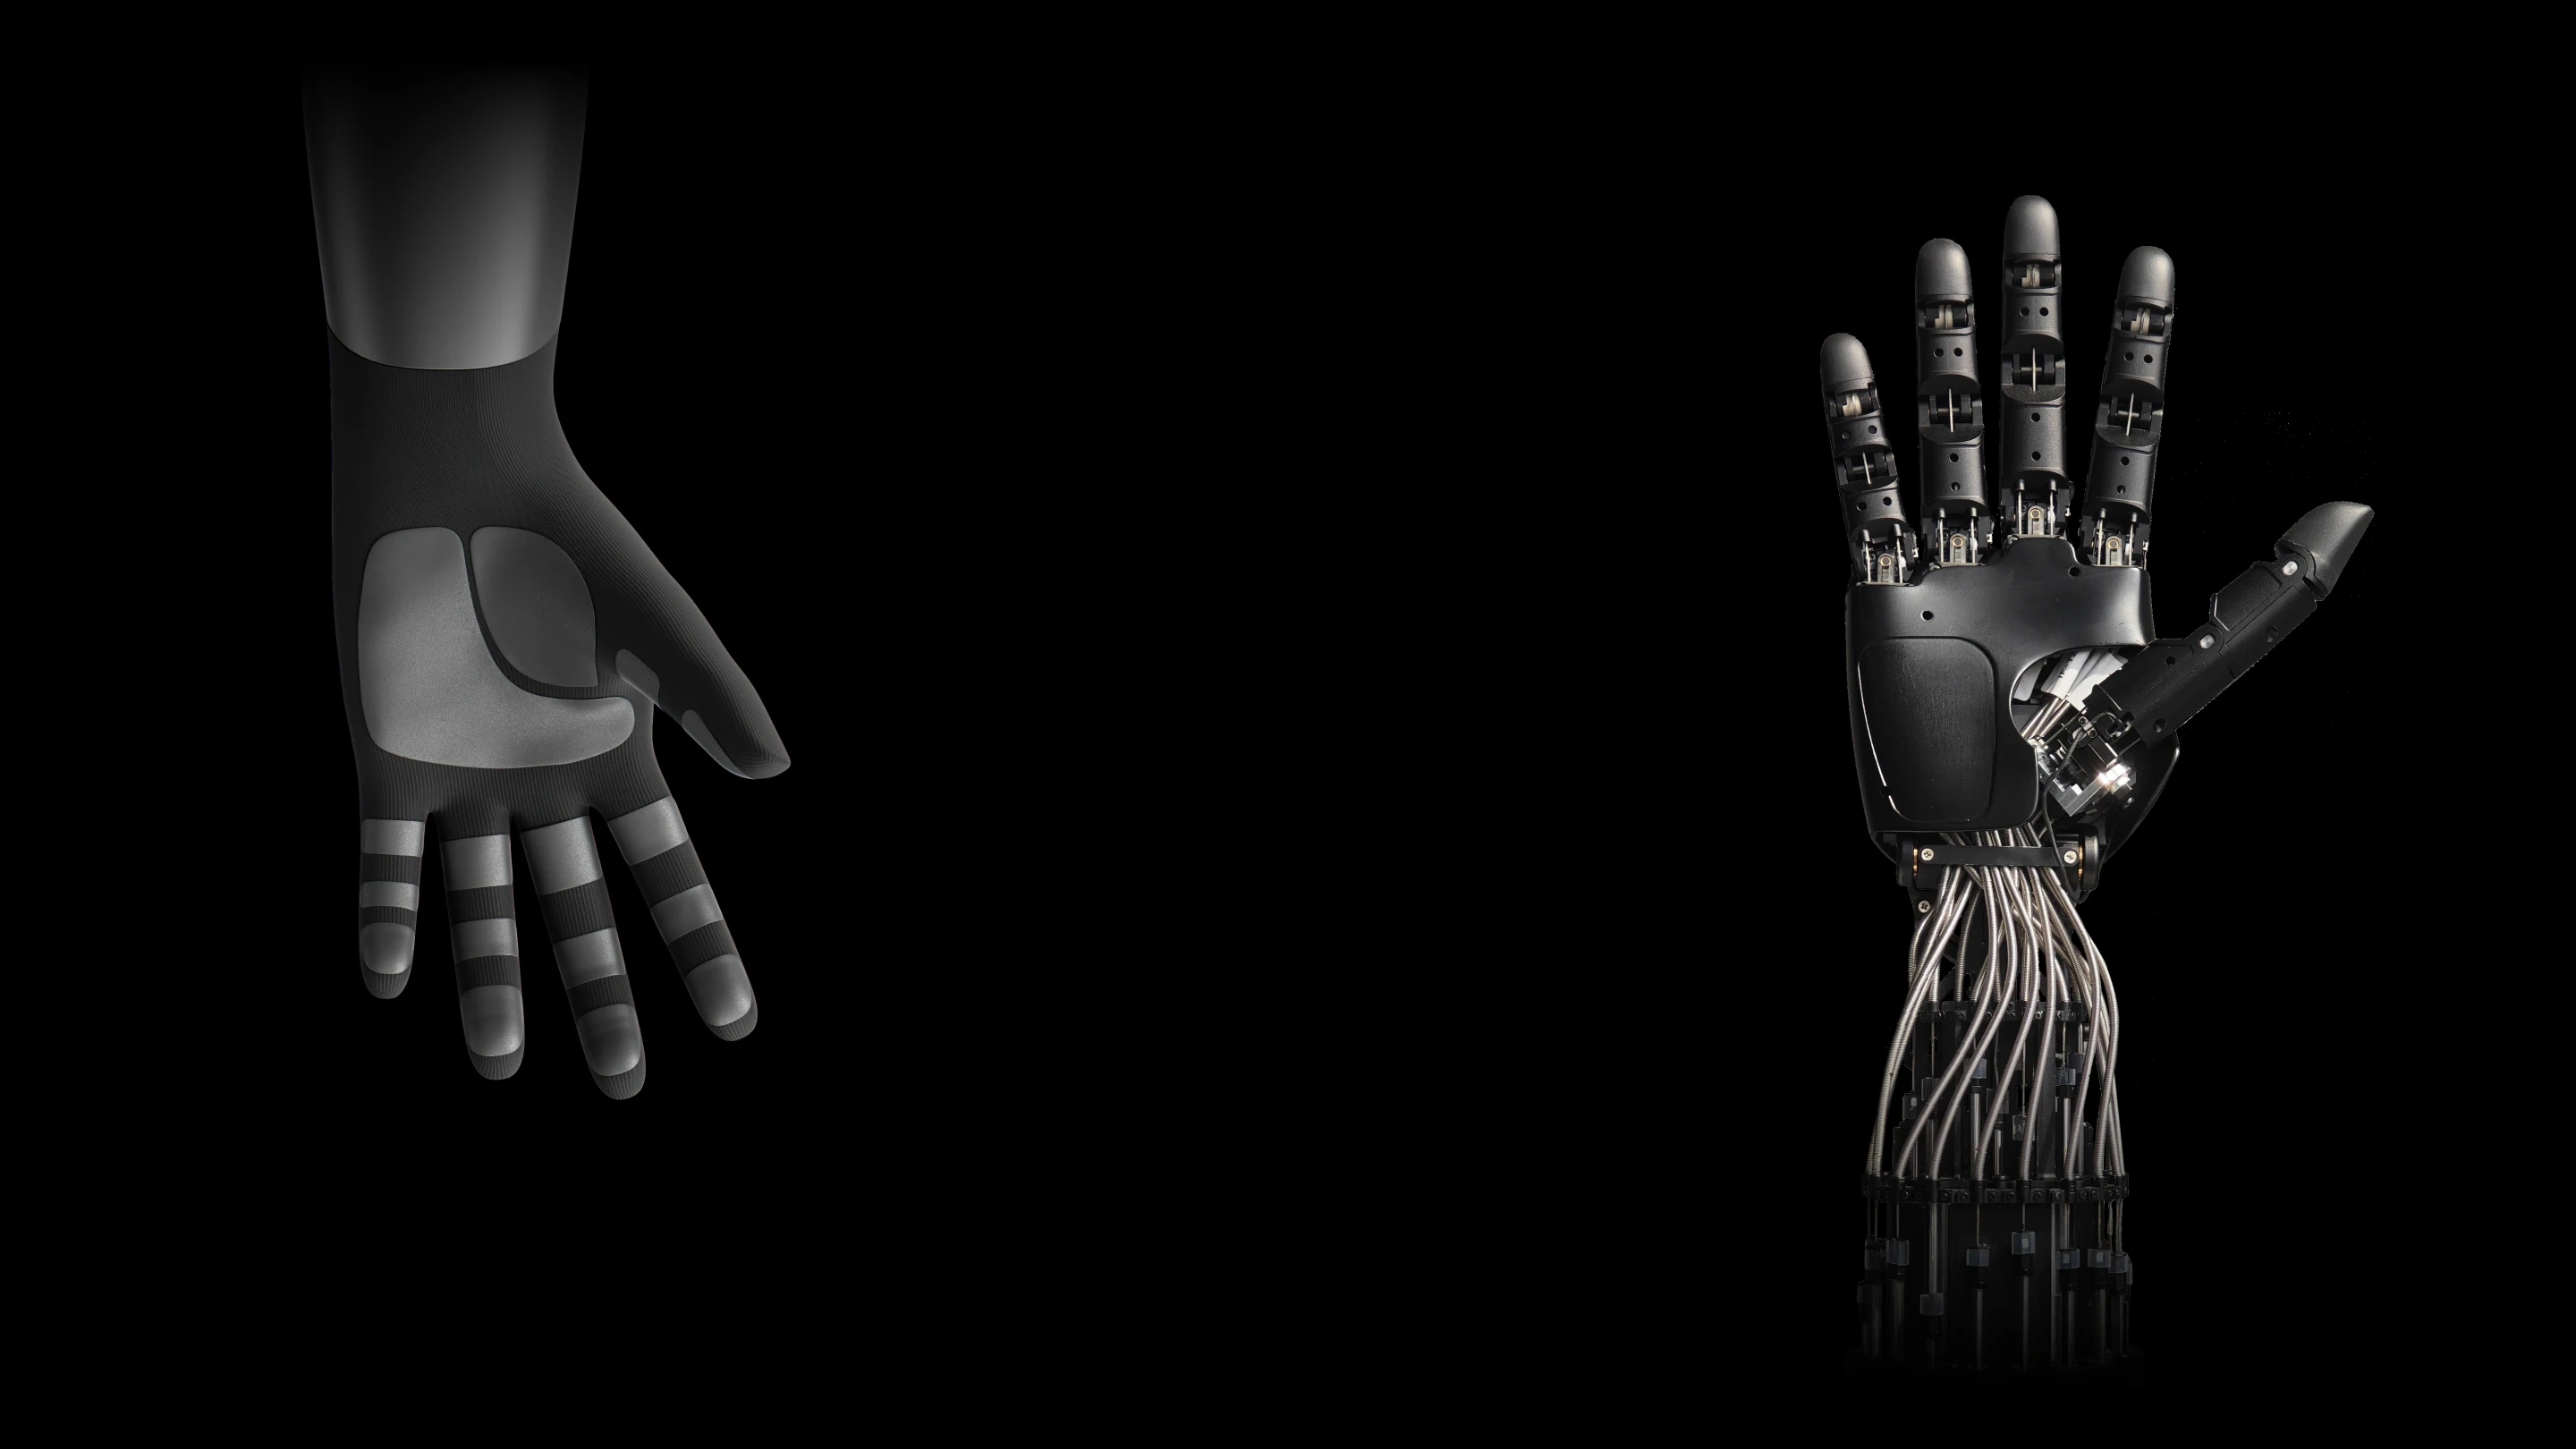
产品采用手脑协同设计,首创 "数采孪生" 解决方案:统一灵巧手与数采设备的构型与感知系统,跨越重定向鸿沟(Retargeting Gap),所采数据可直接在真机复现,显著提升数据质量与采集效率。
产品报价
官方暂未公布定价,需通过章鱼动力官方渠道咨询。
产品规格
| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 总自由度 | 23 个 | 手部 20 个 + 小臂 3 个 |
| 关节电机数量 | 28 个 | 官方参数 |
| 驱动方式 | 腱绳全驱(手部)/ 电机直驱(小臂) | n+1 纯绳驱关节全驱动 |
| 尺寸 | 对标成年人手 | 全向尺寸"形真" |
| 触觉传感单元 | 1900+ | 阵列密度 ≤1mm |
| 重复定位精度 | ≤0.1mm | 参数自整定 |
| MTBF | 1000 小时 | 官方称"超长巅峰期" |
| 感知模态 | 关节角度 / 力 / 触觉 / 视觉 | 多模态 |
| 特性 | 可反驱 / 力位混合控制 / 可换手套 | 机械反驱无供电可用 |
产品特色
- 数采孪生:数采手套与灵巧手同构,即采即用,跨越重定向鸿沟,显著提升数据质量与采集效率。
- 极致仿生:全向尺寸做到"形真",n+1 纯绳驱的关节全驱动方案做到"神似"。
- 全闭环力控:关节可反驱,融合关节电流环与触觉双重力感知信号,实现真正的"跟着感觉走"。
- 稳定可靠:MTBF 1000 小时,参数自整定使重复定位精度稳定在 ≤0.1mm。
- 臂手一体:手部关节执行器远置于小臂(电机塔集成),实现人形机器人执行末端的极致轻量化。
- 高自由度:小臂 3 自由度(电机直驱)+ 手部 20 自由度(腱绳传动),共 23 个自由度,操作能力上限更高。
- 多模态感知:20 个自由度均集成角度传感器感知关节位置;执行器可反驱,外力引起电机电流波动即实现力感知;手掌与手指表面覆盖大面积触觉阵列;腕部随动相机提升感知维度。
- 触觉手套:集成 1900+ 触觉传感单元,阵列密度 ≤1mm;多层式结构,硬质基底层实现触觉信号零滑移偏差。
- 机械反驱:无供电条件下即可被动反驱,保障人机交互的安全可靠。
极致仿生,通用接口
- 数据同源:数据手套和手同构,采集端与本体一体化。
- 20+ 主动自由度:仿人手设计,接近人手运动学结构。
- 手套可换:低成本实现高可靠性,维护与替换更灵活。
- 多种手套皮肤:食品级 / 防水 / 耐磨等不同材质,适配多种场景。
应用场景
官方以"一手多能,满足多场景使用"展示四类落地场景,结合腱绳全驱、力位混合控制与可换手套特性,适用于:
- 具身数据采集与真机 1:1 复现训练
- 人形机器人末端执行与灵巧操作
- 精密抓取、装配等工业与实验室操作
- 人机协作场景(机械反驱,无供电可被动反驱)
- 多材质适配(食品级 / 防水 / 耐磨手套皮肤)