



📑 目录
📖 项目简介
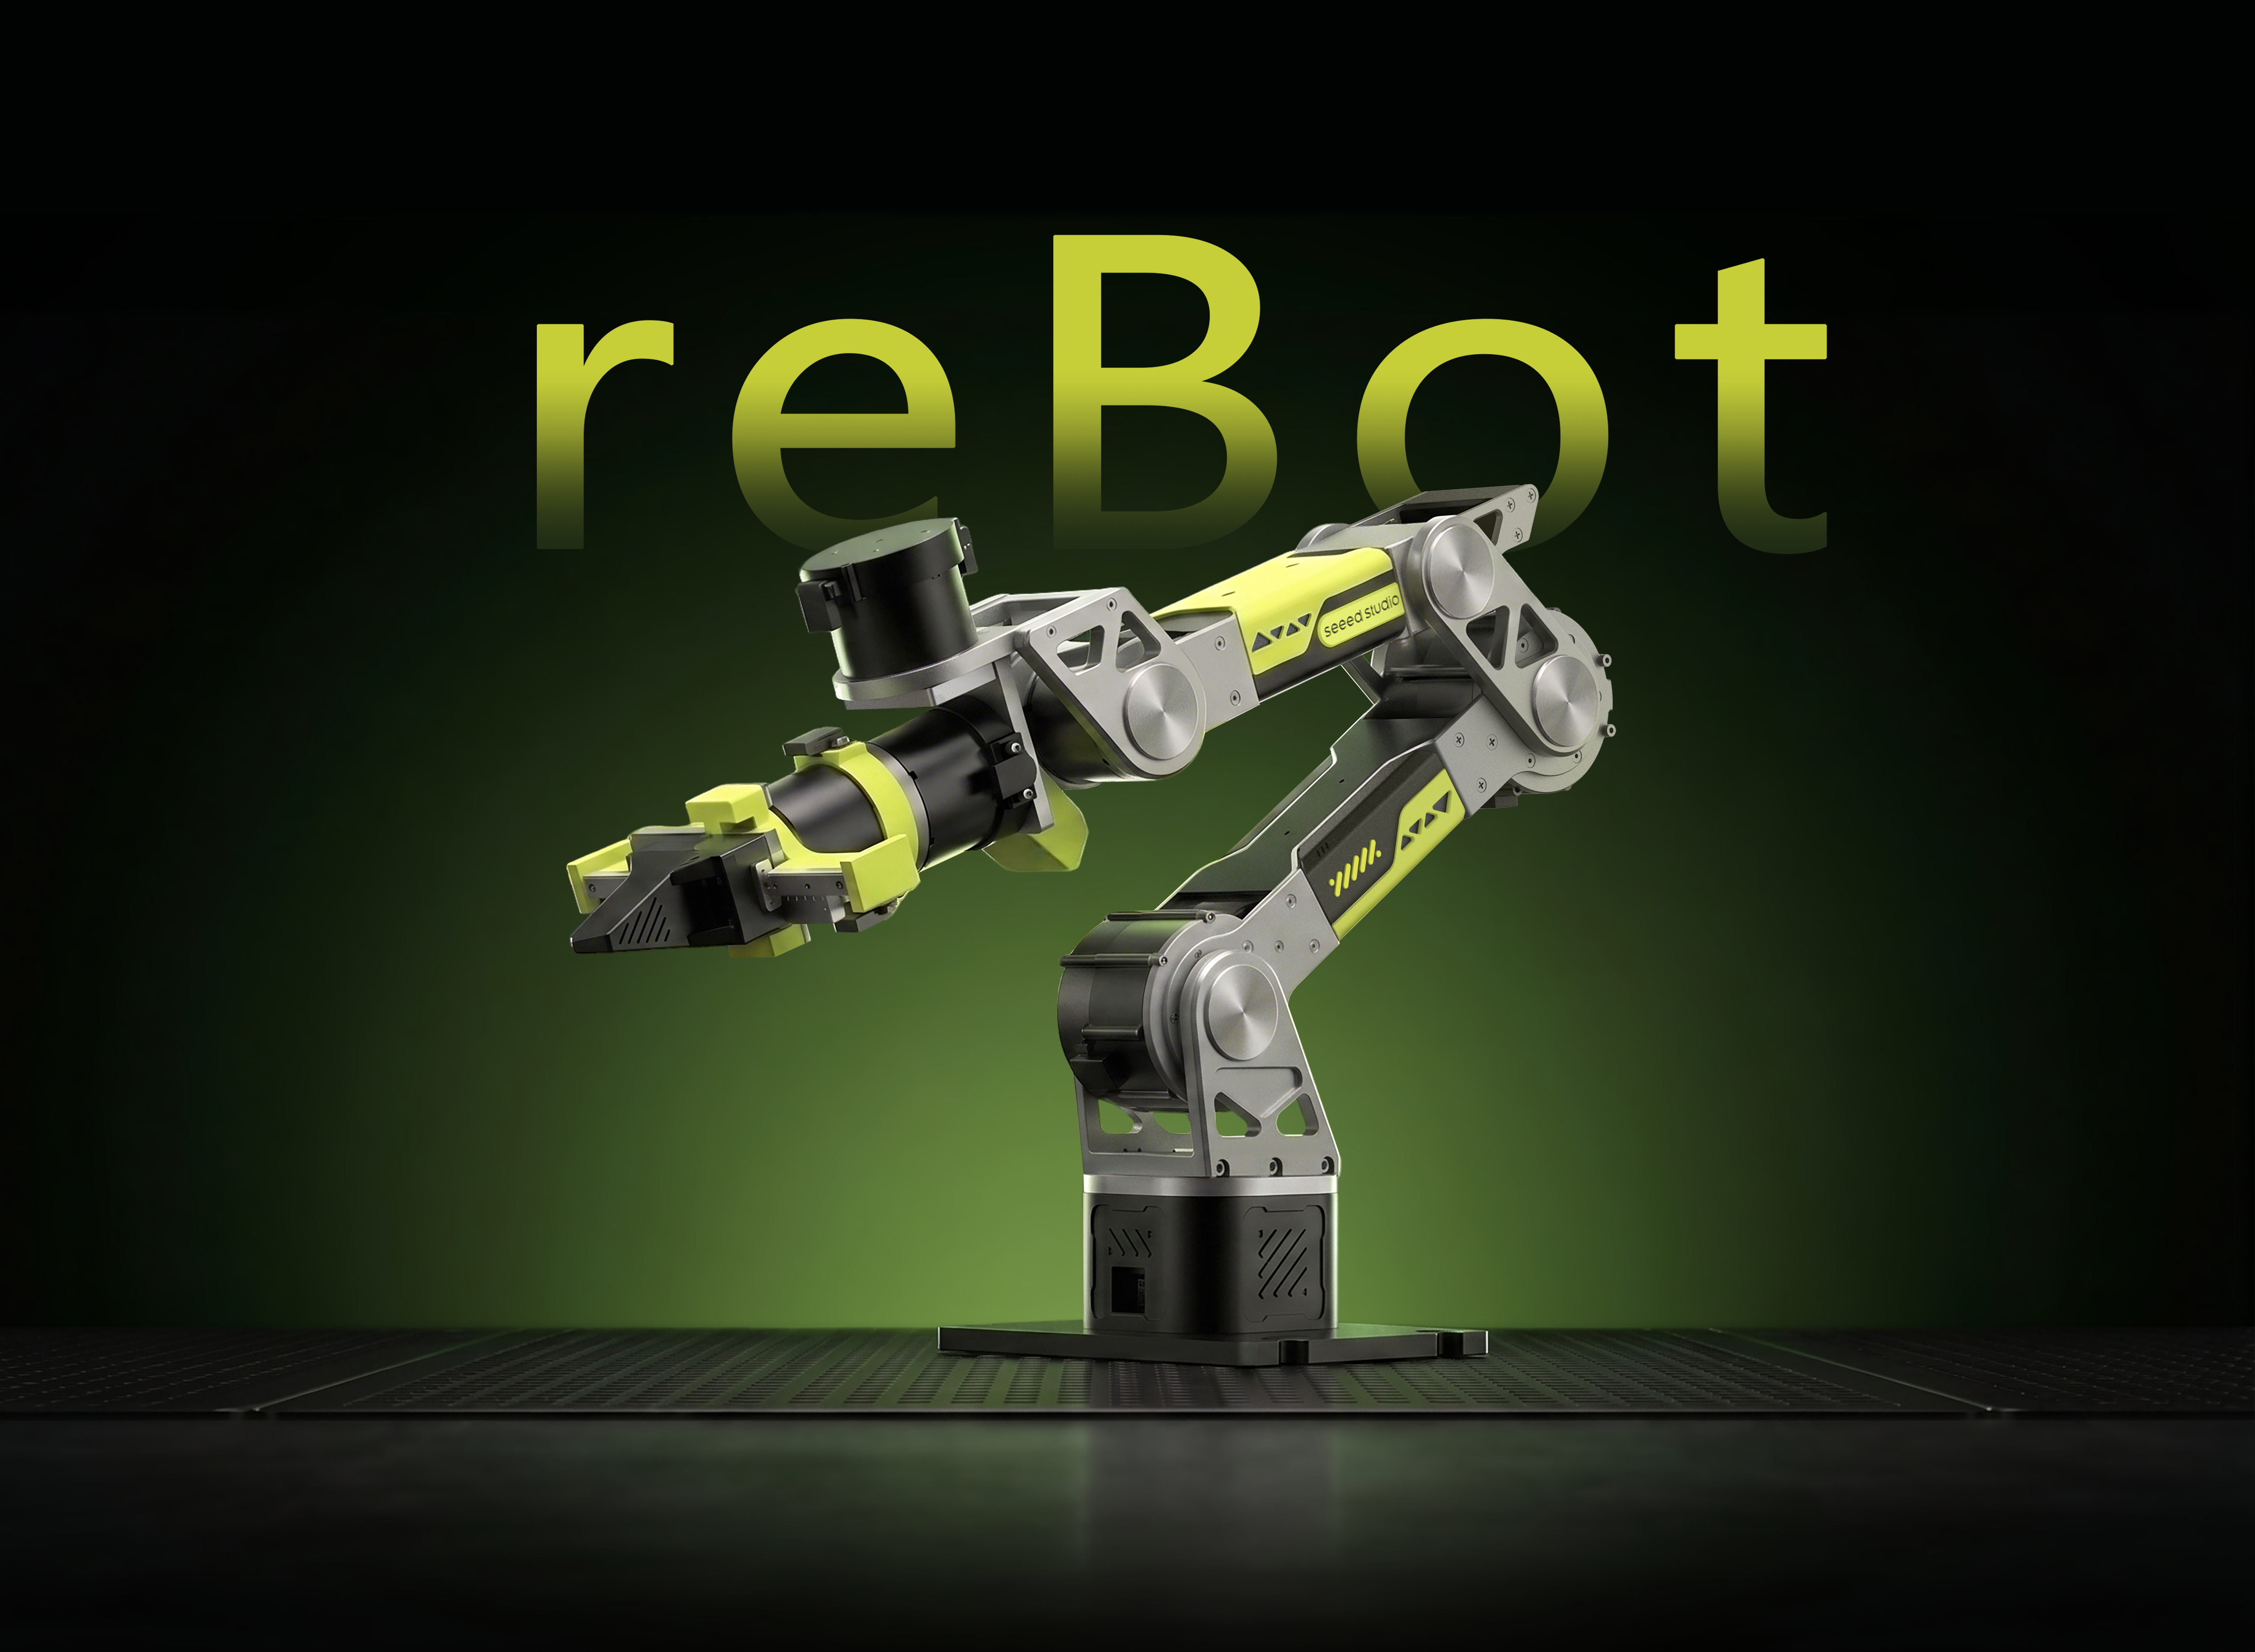
reBot-DevArm —— 即 reBot Arm B601-DM 与 reBot Arm B601-RS —— 是一个致力于降低具身智能学习门槛的机械臂项目。我们主打「真·开源」:不仅是代码,而是无保留地开源一切。
- 🦾 两款机械臂 —— 提供 B601-DM(达妙) 与 B601-RS(灵足) 两款外观一致的机械臂全部开源文件
- 🛠️ 硬件图纸 —— 钣金件、3D 打印件源文件
- 🔩 BOM 清单 —— 详细到每一颗螺丝的规格与购买链接
- 💻 软件与算法 —— Python SDK、ROS1/2、Isaac Sim、LeRobot 等
🛒 获取方式
B601-DM 套件方案
DM 版本提供五种套件方案:
- 机械臂本体电机套件 —— 仅含机械臂所需的电机与线束
- 机械臂本体结构件套件 —— 仅含机械结构零部件
- 夹持器完整套件 —— 含夹持器的电机、线束及结构件
- 整机完整套件 —— 含机械臂本体与夹持器全套组件
- 成品组装机械臂 —— 已完成组装的成品机械臂
💡 SeeedStudio 套件默认不含电源适配器与 C 型木工夹,这是考虑到大家可能会用电池供电或 DIY 底座固定。可单独购买电源,或参考 BOM 底部的明纬电源方案。
B601-RS 套件方案
RS 版本提供两种套件方案:
- 完整套件 —— 含机械臂主体与夹爪全套散件
- 预装版机械臂 —— 整机已组装完成
💡 强烈建议 RS 版本搭配 明纬 48V 12.5A 电源 使用;若想输出更强动力、发挥全部性能,可选用 48V 25A 电源适配器。
主臂(Leader Arm,可选)
可选购 主臂 Leader Arm 与 12V 10A 电源;亦可使用 SO-ARM101 的 12V DC 电源适配器为主臂供电。
🚀 在线体验
无需安装,直接在浏览器体验 reBot Arm B601-RS 的 MuJoCo 数字孪生。可切换标准机械臂与 AGV 配置、控制关节与 TCP、查看全局相机与 D405 腕部相机,并运行自动归位抓取与叠叠乐演示。首次加载模型资源可能需要片刻,建议使用 Chrome 或 Edge。
🗺️ 开源路线图
我们承诺持续维护并适配主流的机器人开发生态。以下为当前适配进度与发布计划。
reBot Arm B601-DM
| 适配生态 | 状态 | 说明 | 相关文档 |
|---|---|---|---|
| 电机基本使用 | ✅ 完成 | 基础运动控制与 API 封装 | 达妙科技 |
| STEP 3D 结构件及 BOM 开源 | ✅ 完成 | 新版全部零件 STEP 文件、BOM 及加工件参考价格 | reBot Arm B601-DM BOM |
| 真机性能测试参考 | ✅ 完成 | 常规与极限工况下的机械臂性能参考 | Performance Testing |
| 组装视频 | ✅ 完成 | 超详细的组装步骤与视频 | 快速入门 |
| Python SDK | ✅ 完成 | 一站式集成 Robstride、达妙、脉塔、高擎、Hexfellow 等电机的读写与控制 | Motorbridge 教程 · Web UI |
| ROS2 集成 | ✅ 完成 | ROS2 机械臂控制器,支持运动学、轨迹规划与重力补偿 | ROS2 教程 |
| Pinocchio 适配 | ✅ 完成 | 适配 Pinocchio,实现正逆运动学与重力补偿 | Pinocchio 指南 · 代码 |
| Isaac Sim 仿真 | ✅ 完成 | 导入 USD 模型并实现仿真遥操作 | Wiki |
| LeRobot 适配 | ✅ 完成 | 适配 Hugging Face LeRobot 训练框架 | LeRobot 教程 |
| 深度相机集成 | ✅ 完成 | 基于 YOLO 与深度相机的视觉夹取演示 | 视觉夹取 Demo |
| reSpeaker 语音集成 | ✅ 完成 | 加入 reSpeaker Flex 4 麦克风阵列,构建具备空间感知的语音控制 | 语音控制 |
| 逐步更新最新算法 | ⏳ 计划中 | 逐步更新主流算法 | 持续进行 |
| 推出系列免费课程 | ⏳ 计划中 | 逐步上线完全免费的系列课程 | 持续进行 |
reBot Arm B601-RS
| 适配生态 | 状态 | 说明 | 相关文档 |
|---|---|---|---|
| 电机基本使用 | ✅ 完成 | 基础运动控制与 API 封装 | 灵足时代 |
| STEP 3D 结构件及 BOM 开源 | ✅ 完成 | 新版全部零件 STEP 文件、BOM 及加工件参考价格 | reBot Arm B601-RS BOM |
| 快速上手 | ✅ 完成 | B601-RS 快速上手教程 | Wiki |
| 组装视频 | ✅ 完成 | 超详细的组装步骤与视频 | Wiki |
| ROS2 (Humble) | ✅ 完成 | ROS2 控制器,支持运动学、轨迹规划、重力补偿与 MoveIt2 | ROS2 教程 |
| LeRobot 适配 | ✅ 完成 | 适配 Hugging Face LeRobot 训练框架 | LeRobot 教程 |
| Pinocchio 适配 | ✅ 完成 | 适配 Pinocchio,实现正逆运动学与重力补偿 | Pinocchio 指南 · 代码 |
| 深度相机集成 | ✅ 完成 | 基于 YOLO 与深度相机的视觉夹取演示 | 视觉夹取 Demo |
| 具身 Agent 架构 | ✅ 完成 | 接收自然语言指令(如「pick up the red block」),自动规划并执行抓取 | 架构设计 · 源代码 |
| Isaac Sim 仿真 | ✅ 完成 | 导入 USD 模型并实现仿真遥操作 | DLI 课程 · 代码 |
| 逐步更新最新算法 | ⏳ 计划中 | 逐步更新主流算法 | 持续进行 |
| 推出系列免费课程 | ⏳ 计划中 | 逐步上线完全免费的系列课程 | 持续进行 |
⚙️ 硬件参数
reBot-DevArm 专为桌面级具身智能应用设计,兼顾负载能力与灵活性。
| 参数项 | reBot Arm B601-DM | reBot Arm B601-RS |
|---|---|---|
| 工作负载 | 1.5 kg | 2.5 kg |
| 推荐工作空间 | 70% 臂展工作空间 | 70% 臂展工作空间 |
| 最大臂展 | 767 mm | 754 mm |
| 自重 | 约 4.5 kg | 约 6.7 kg |
| 重复定位精度 | < 0.2 mm | < 0.2 mm |
| 自由度 | 6 DOF + 1 夹爪 | 6 DOF + 1 夹爪 |
| 支持平台/生态 | ROS1、ROS2、LeRobot、Pinocchio、Isaac Sim、Python SDK | ROS1、ROS2、LeRobot、Pinocchio、Isaac Sim、Python SDK |
| 供电电压 | DC 24V | DC 48V |
🌟 社区项目
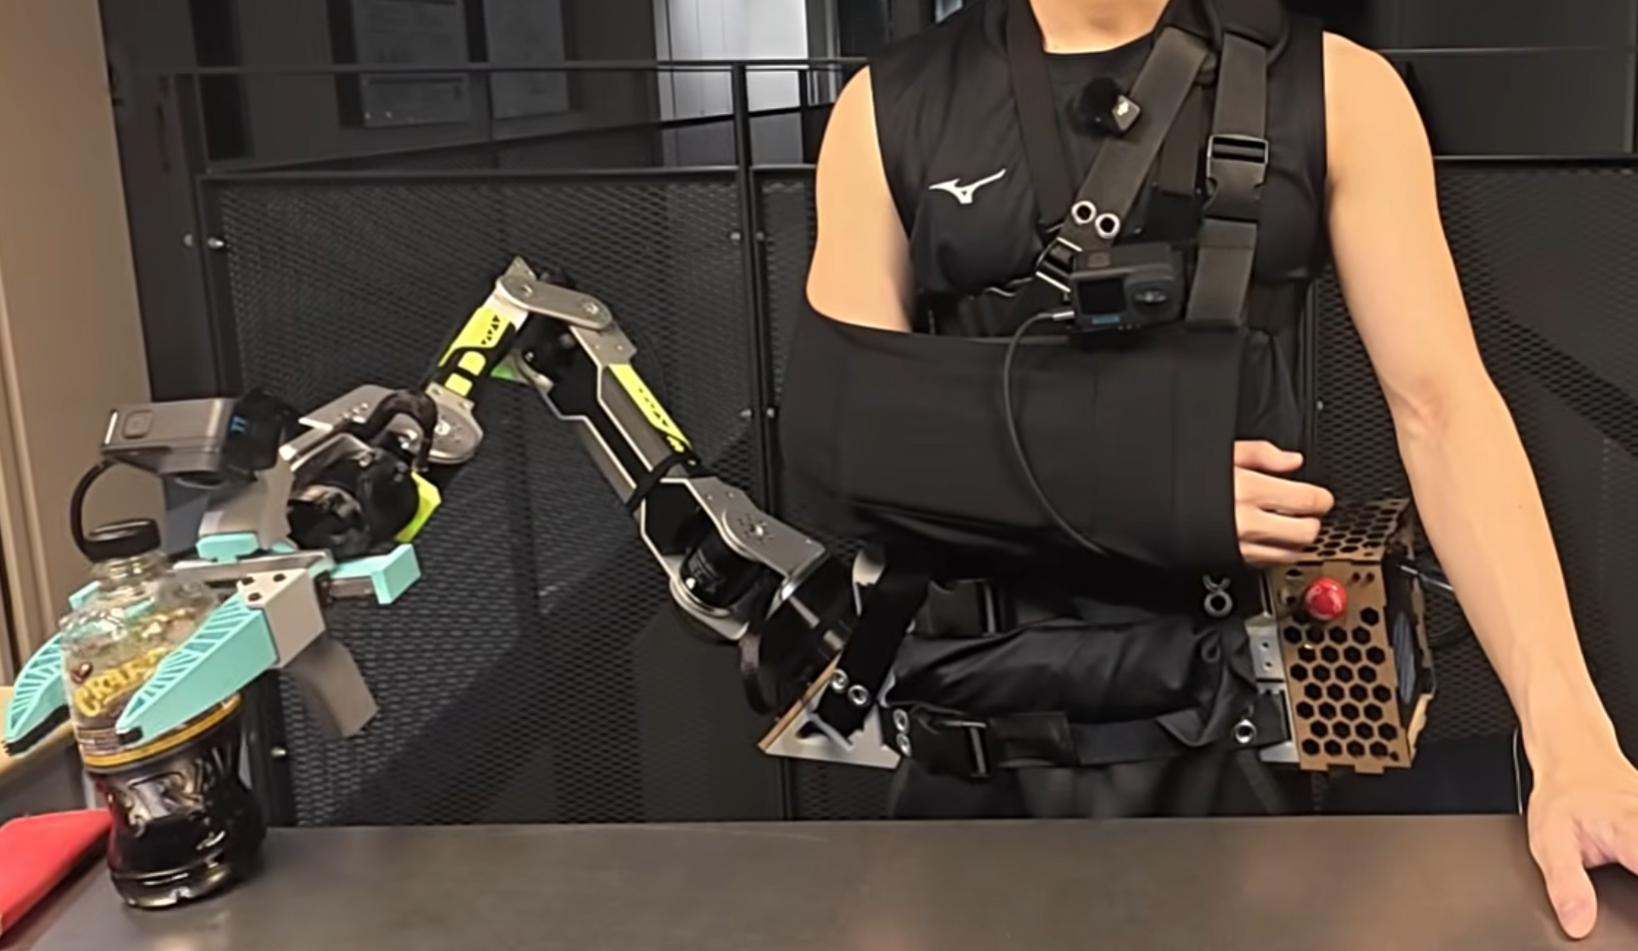
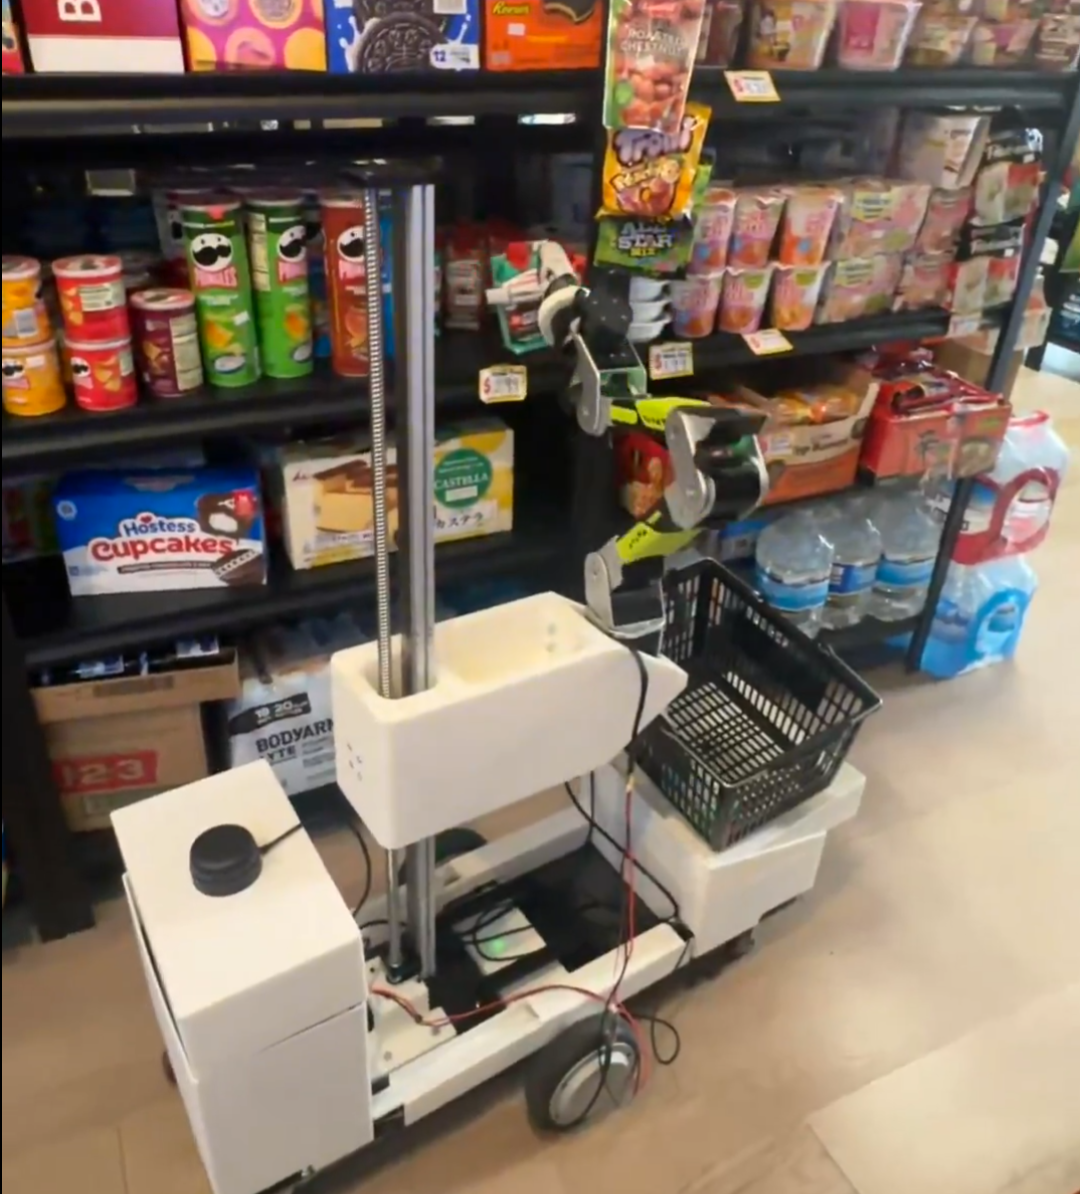
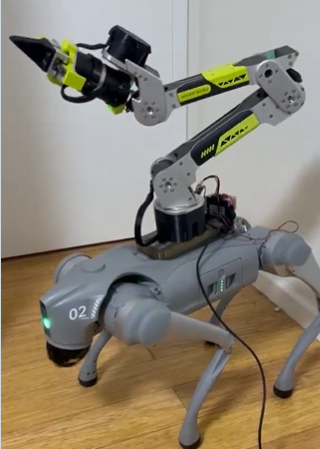
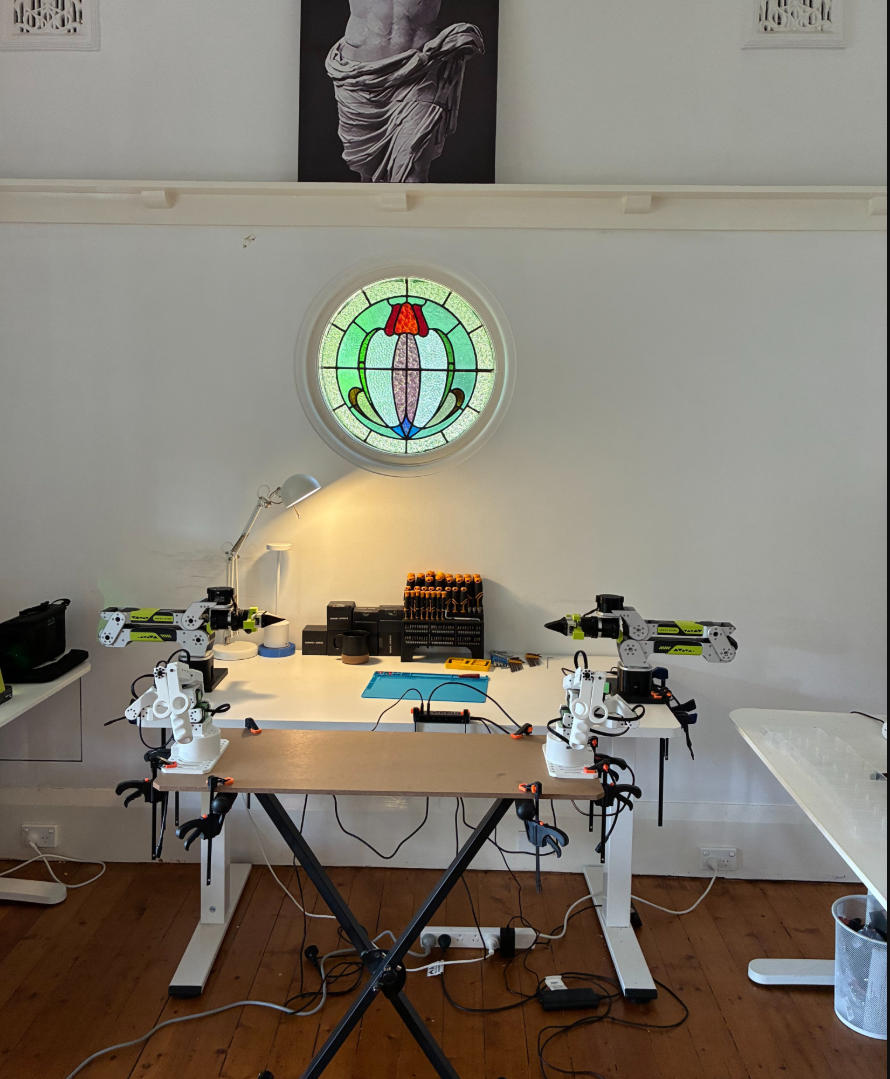
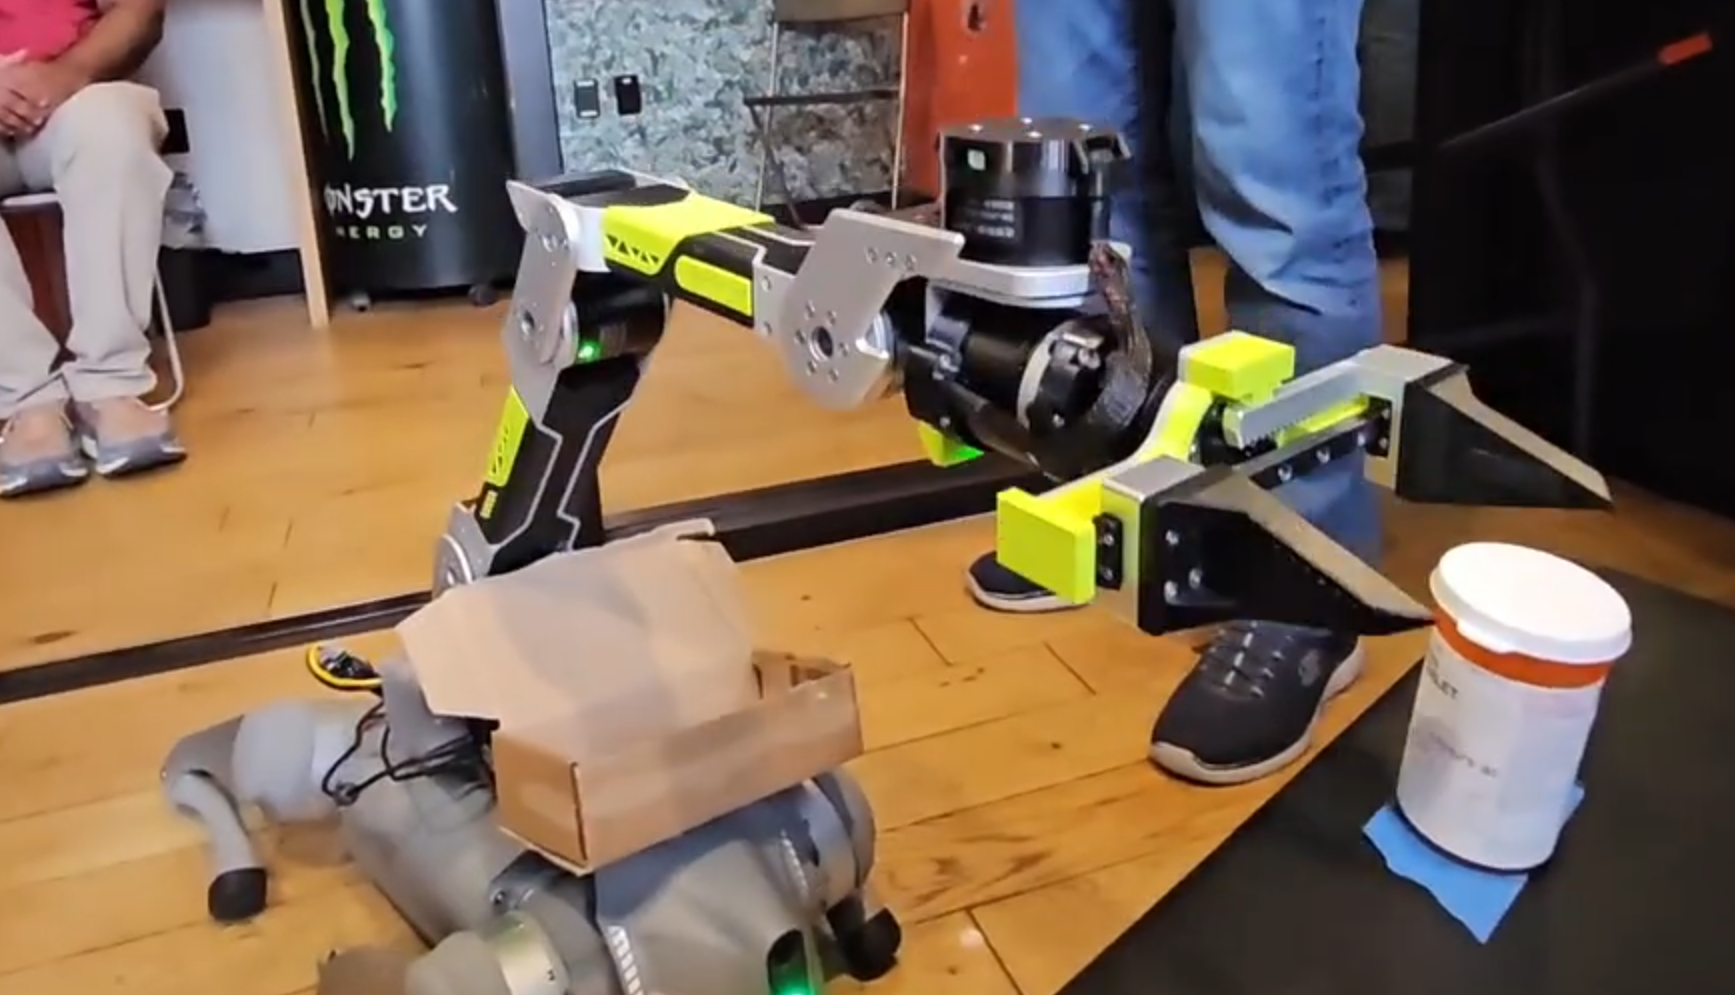
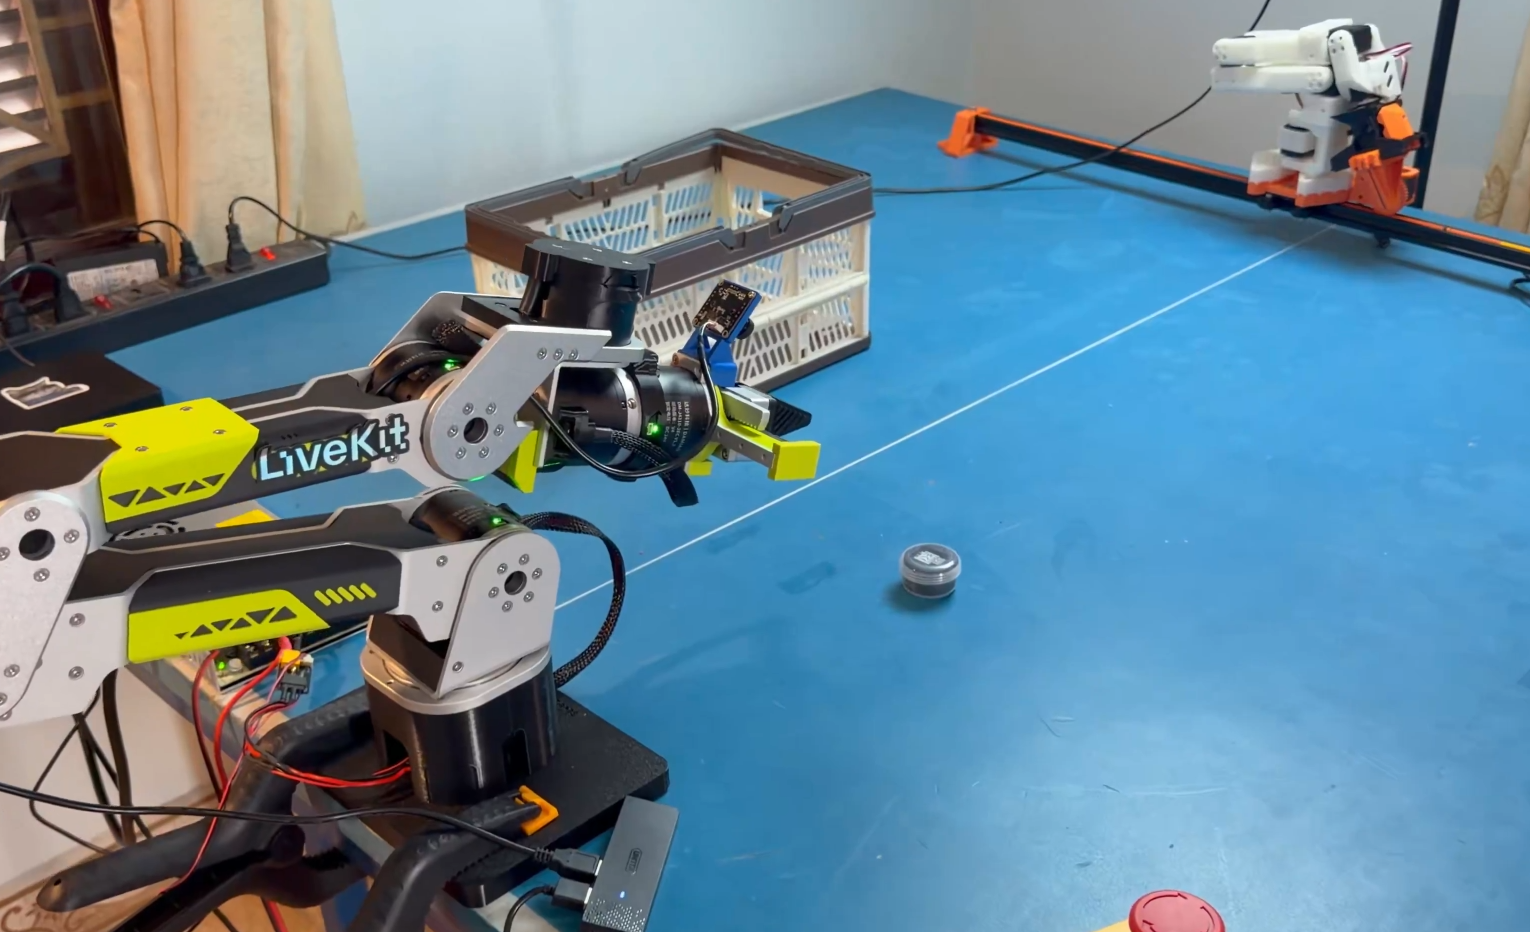
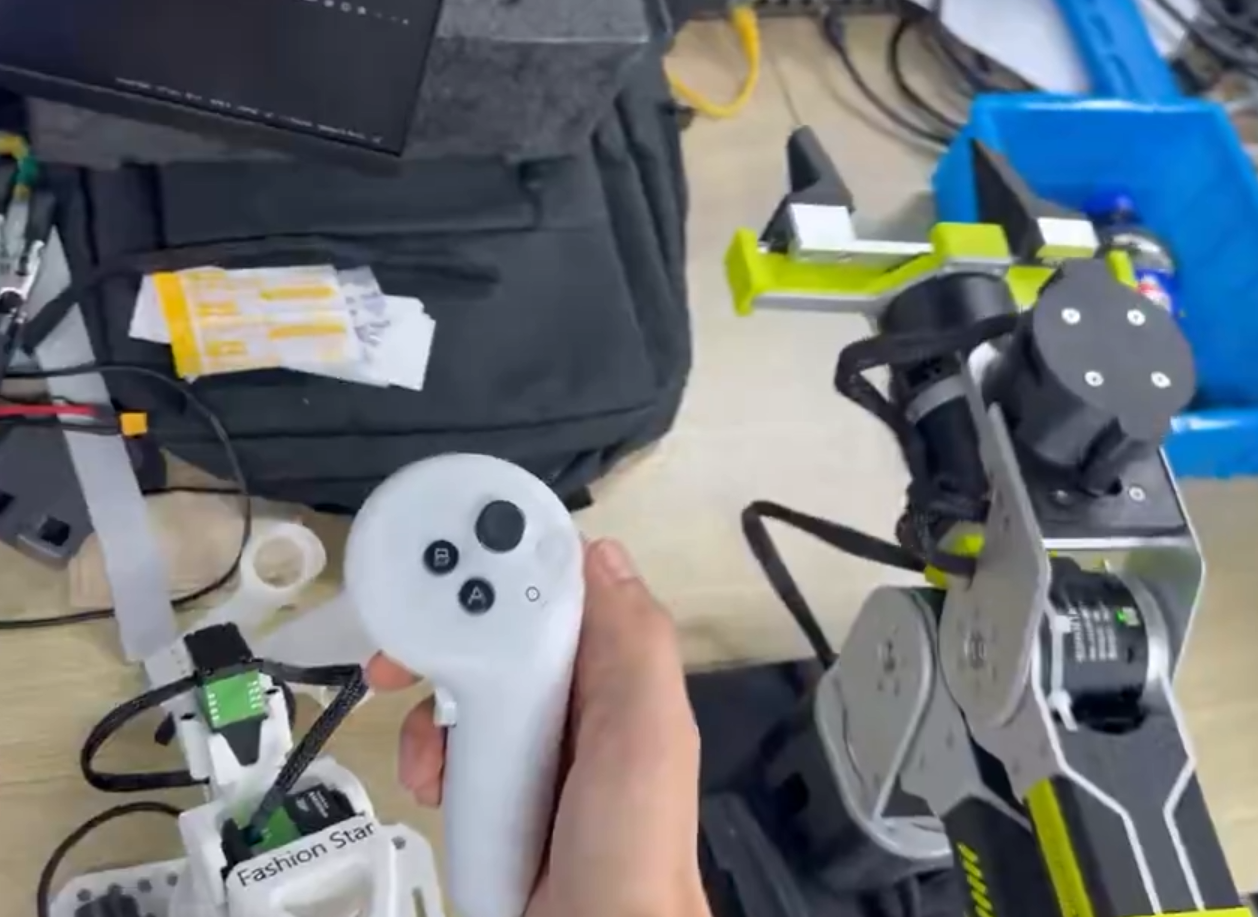
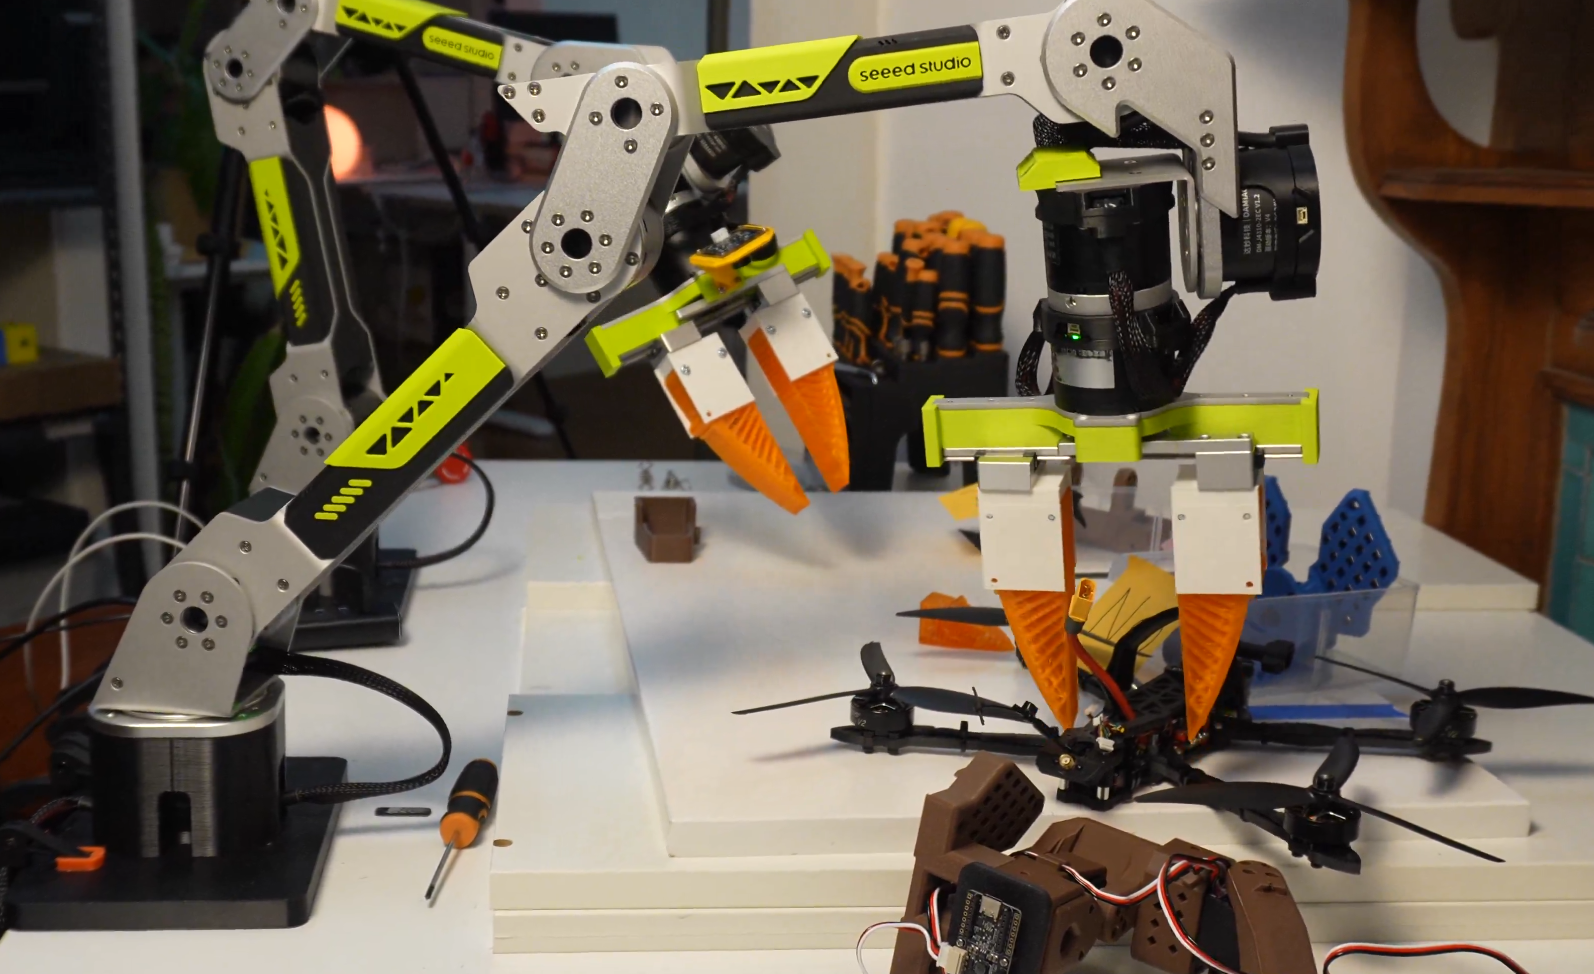
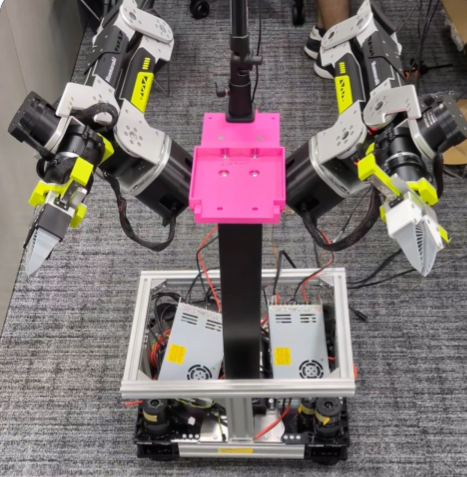
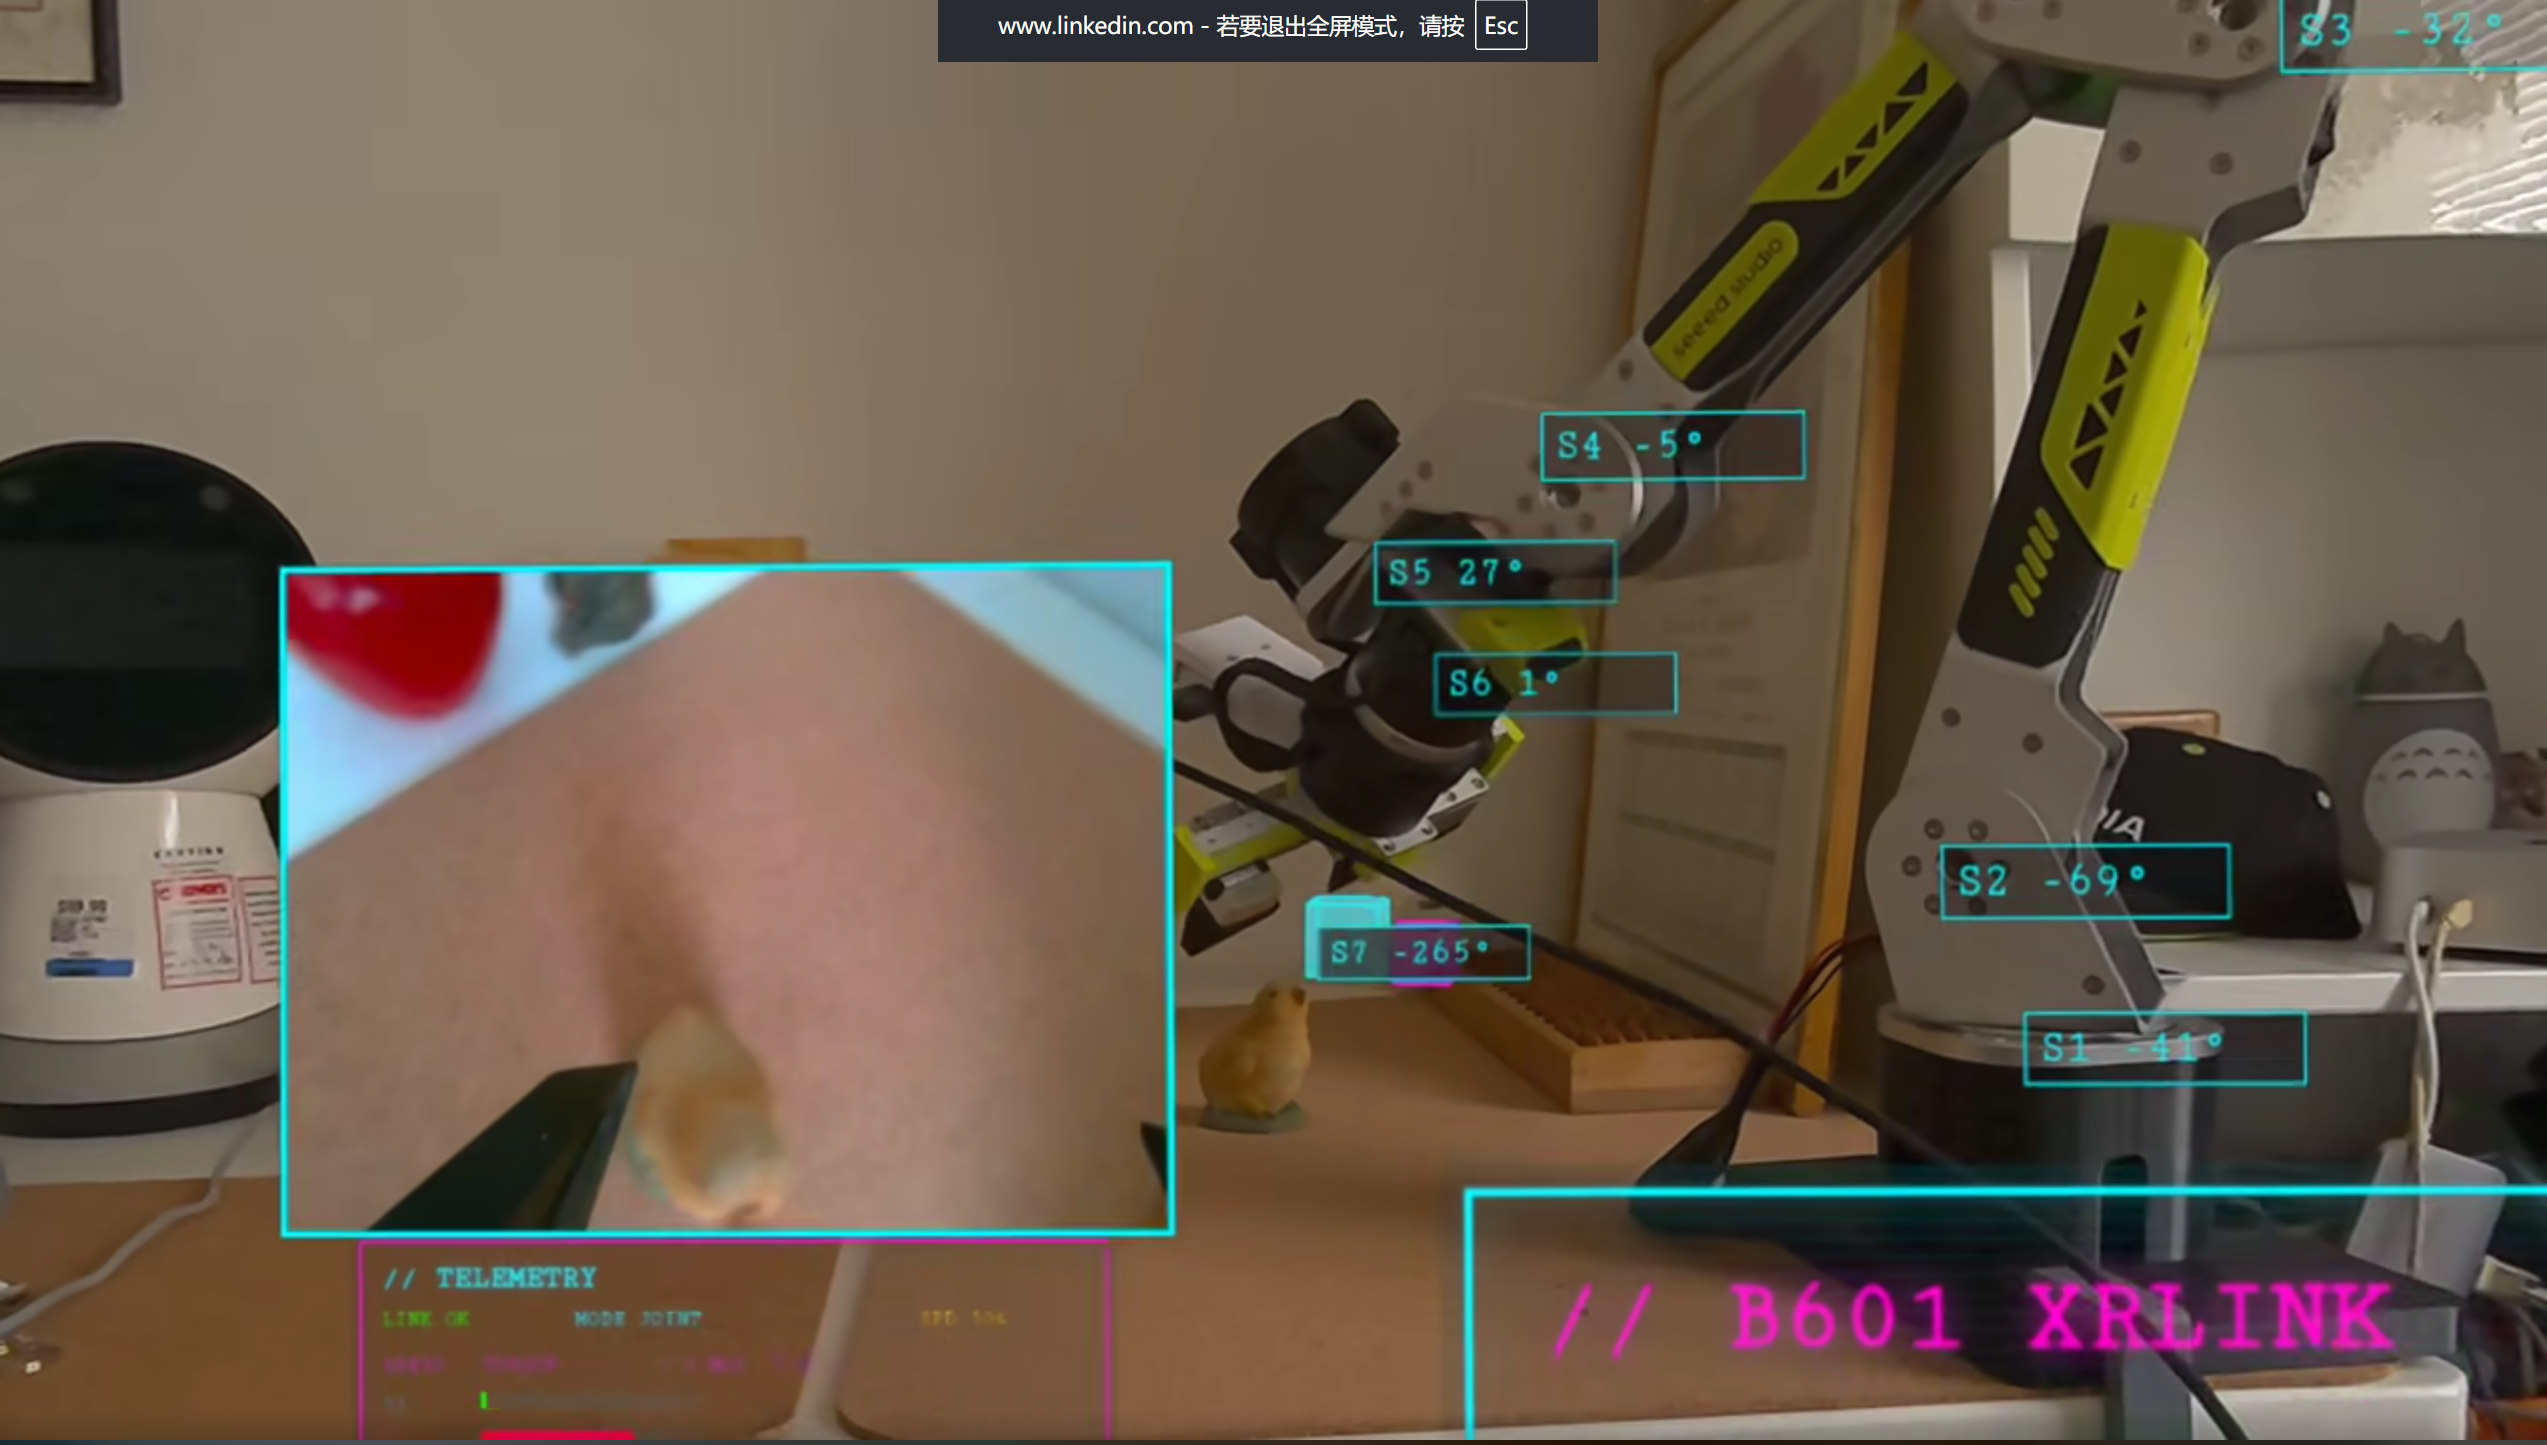
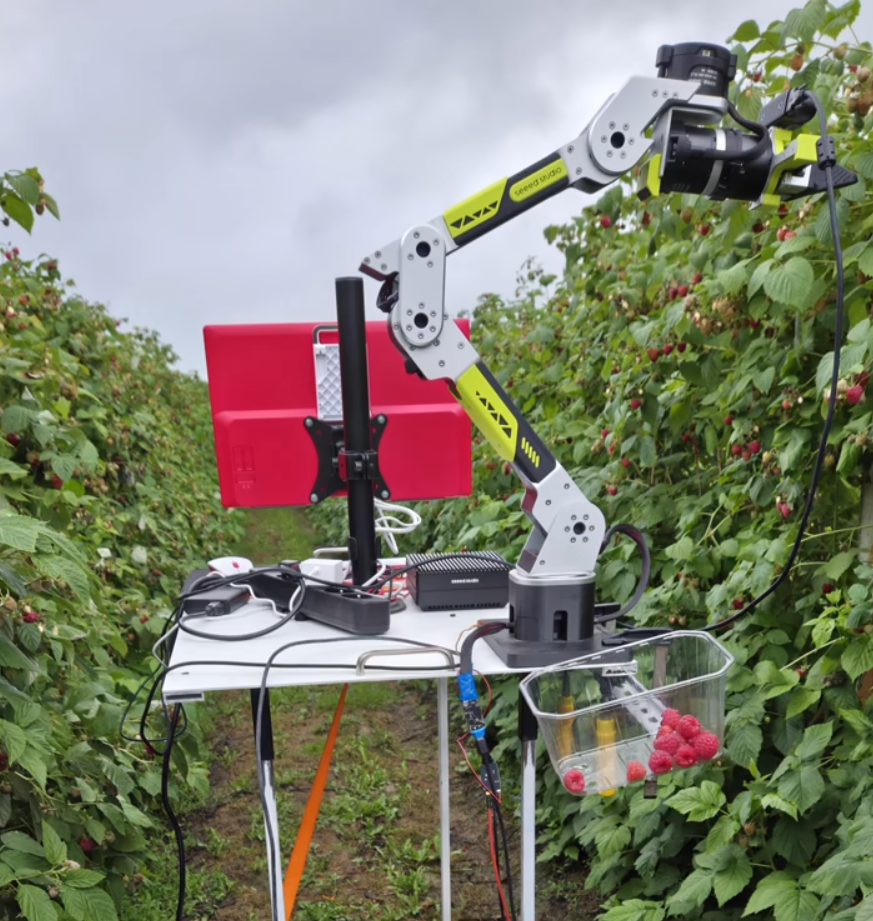
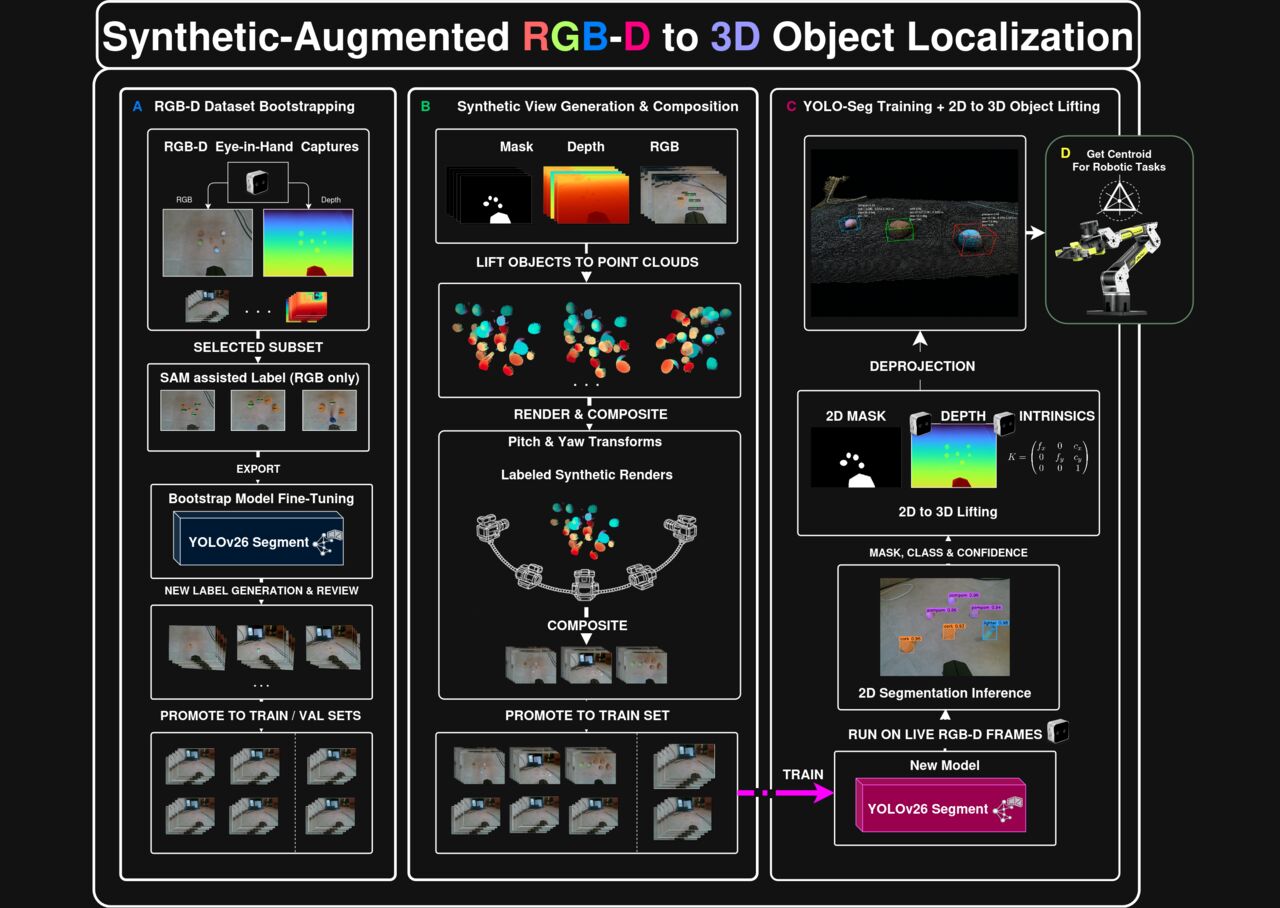
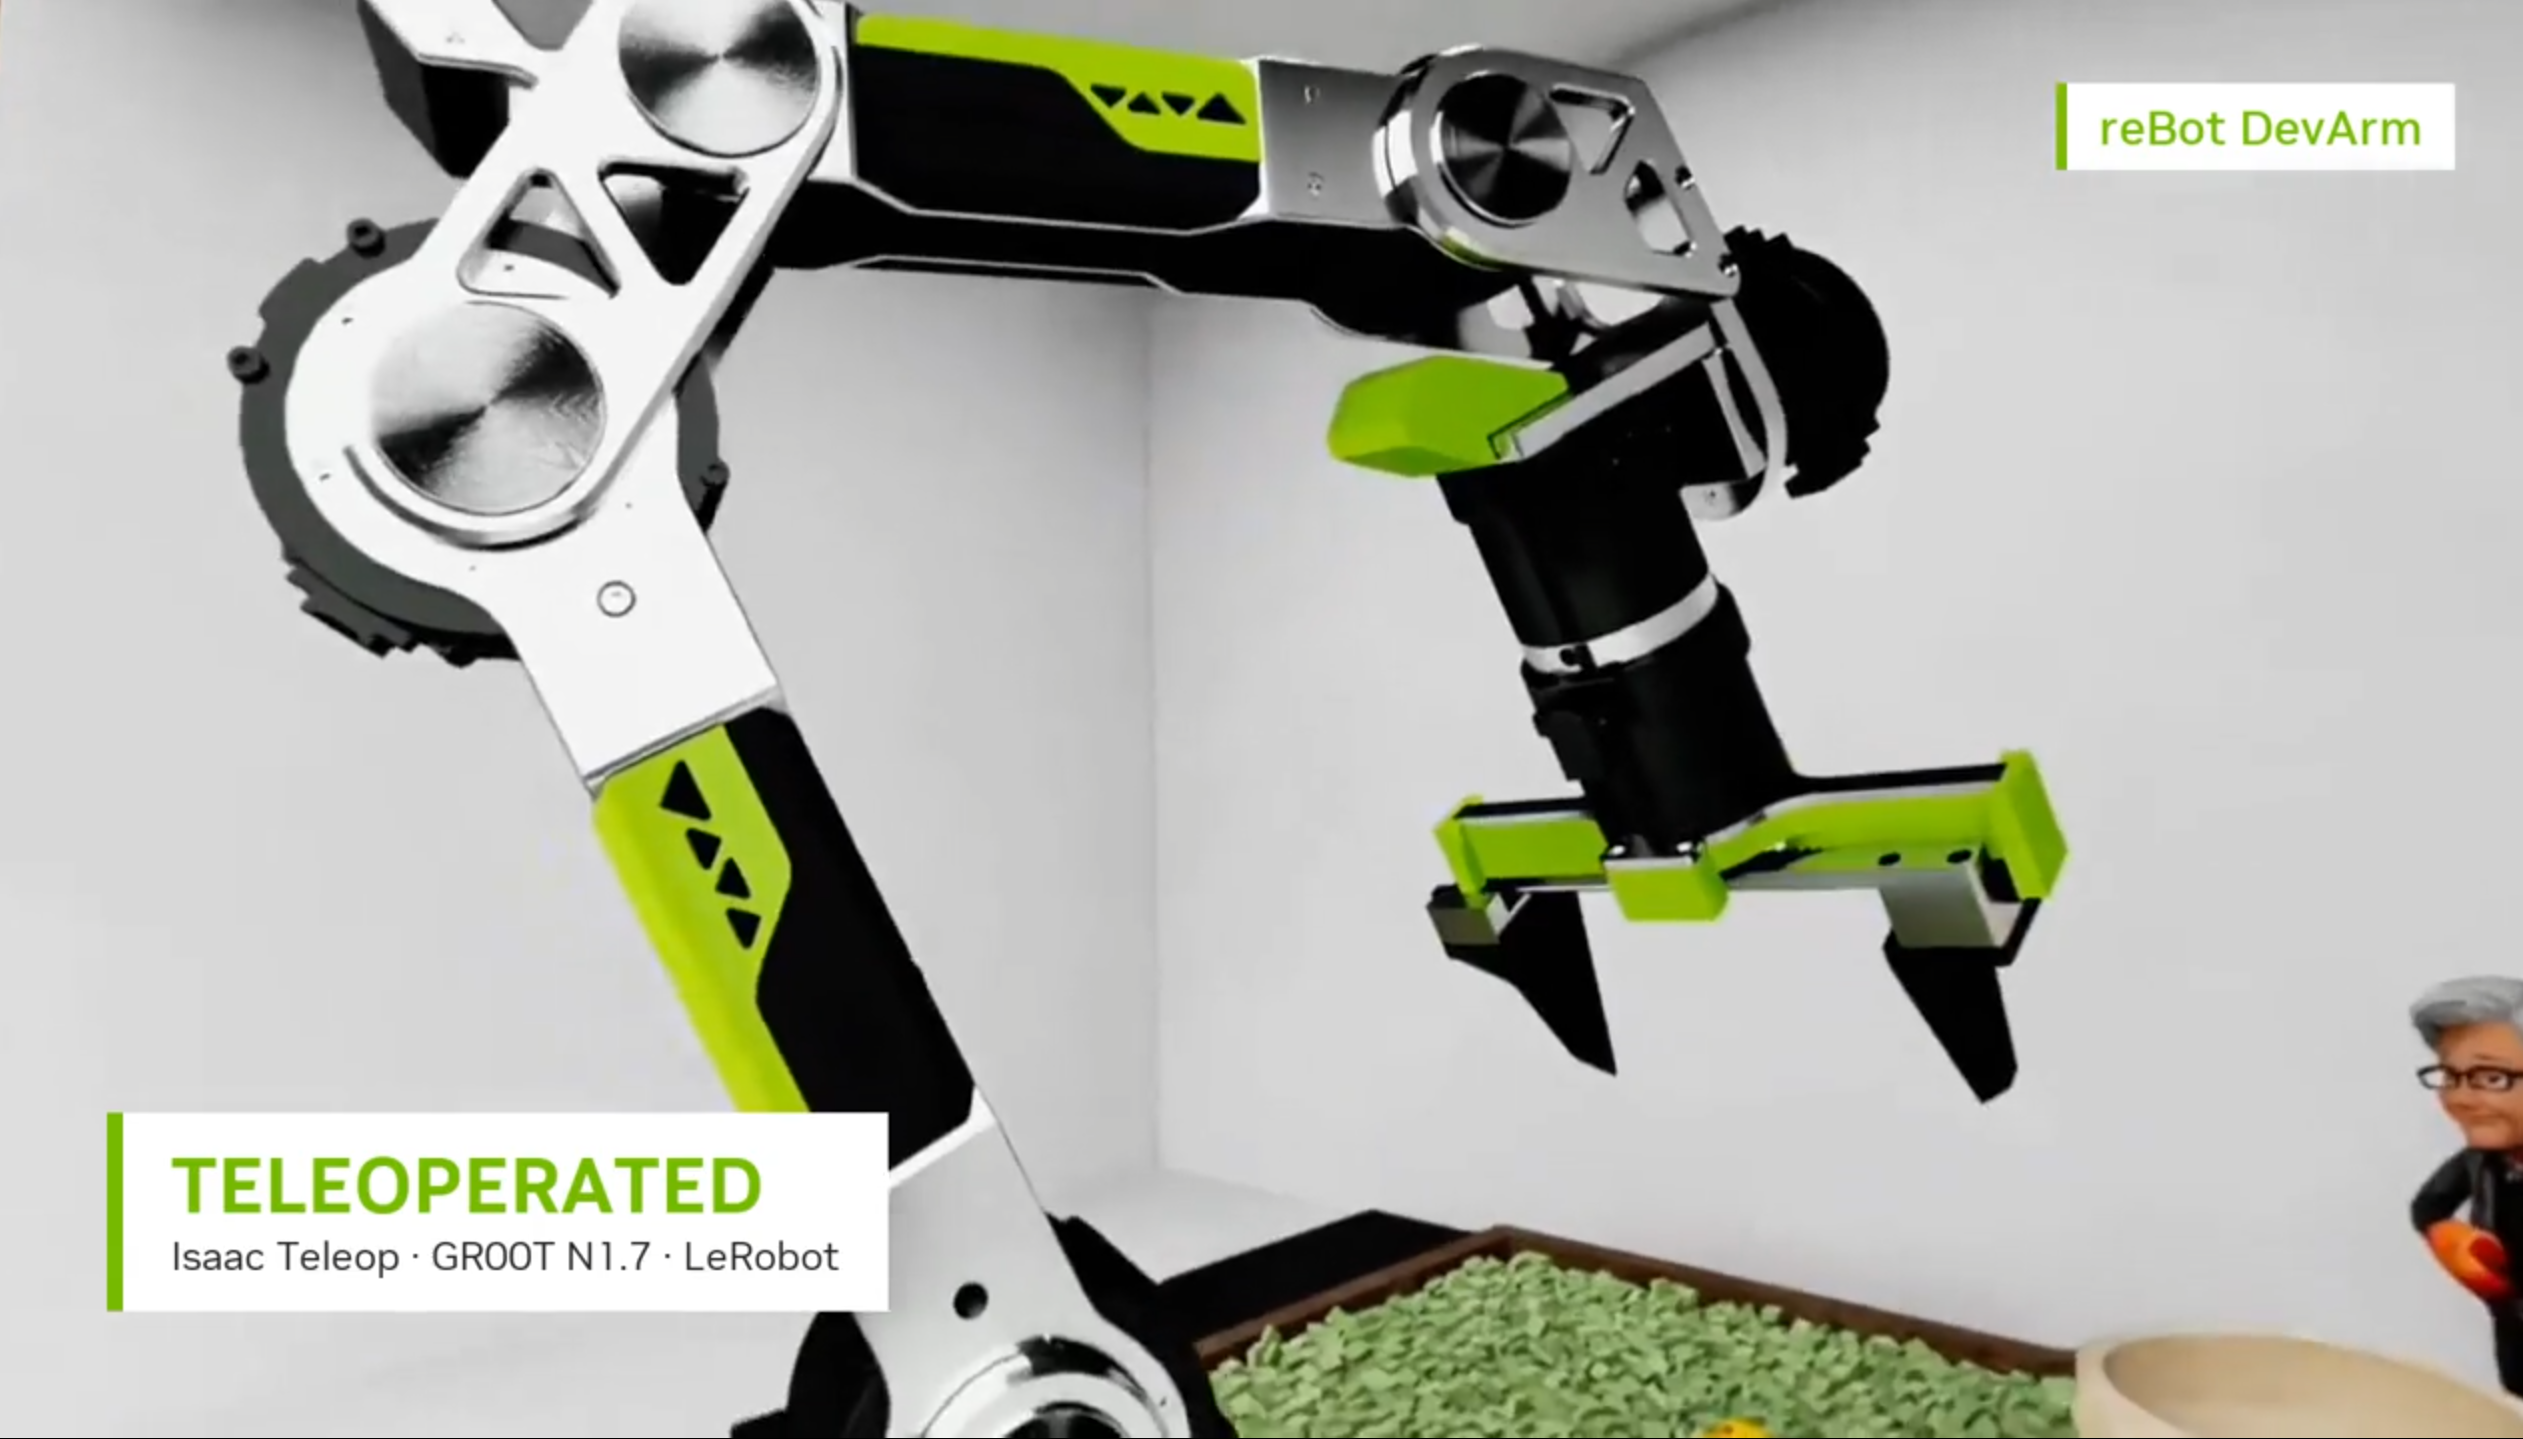
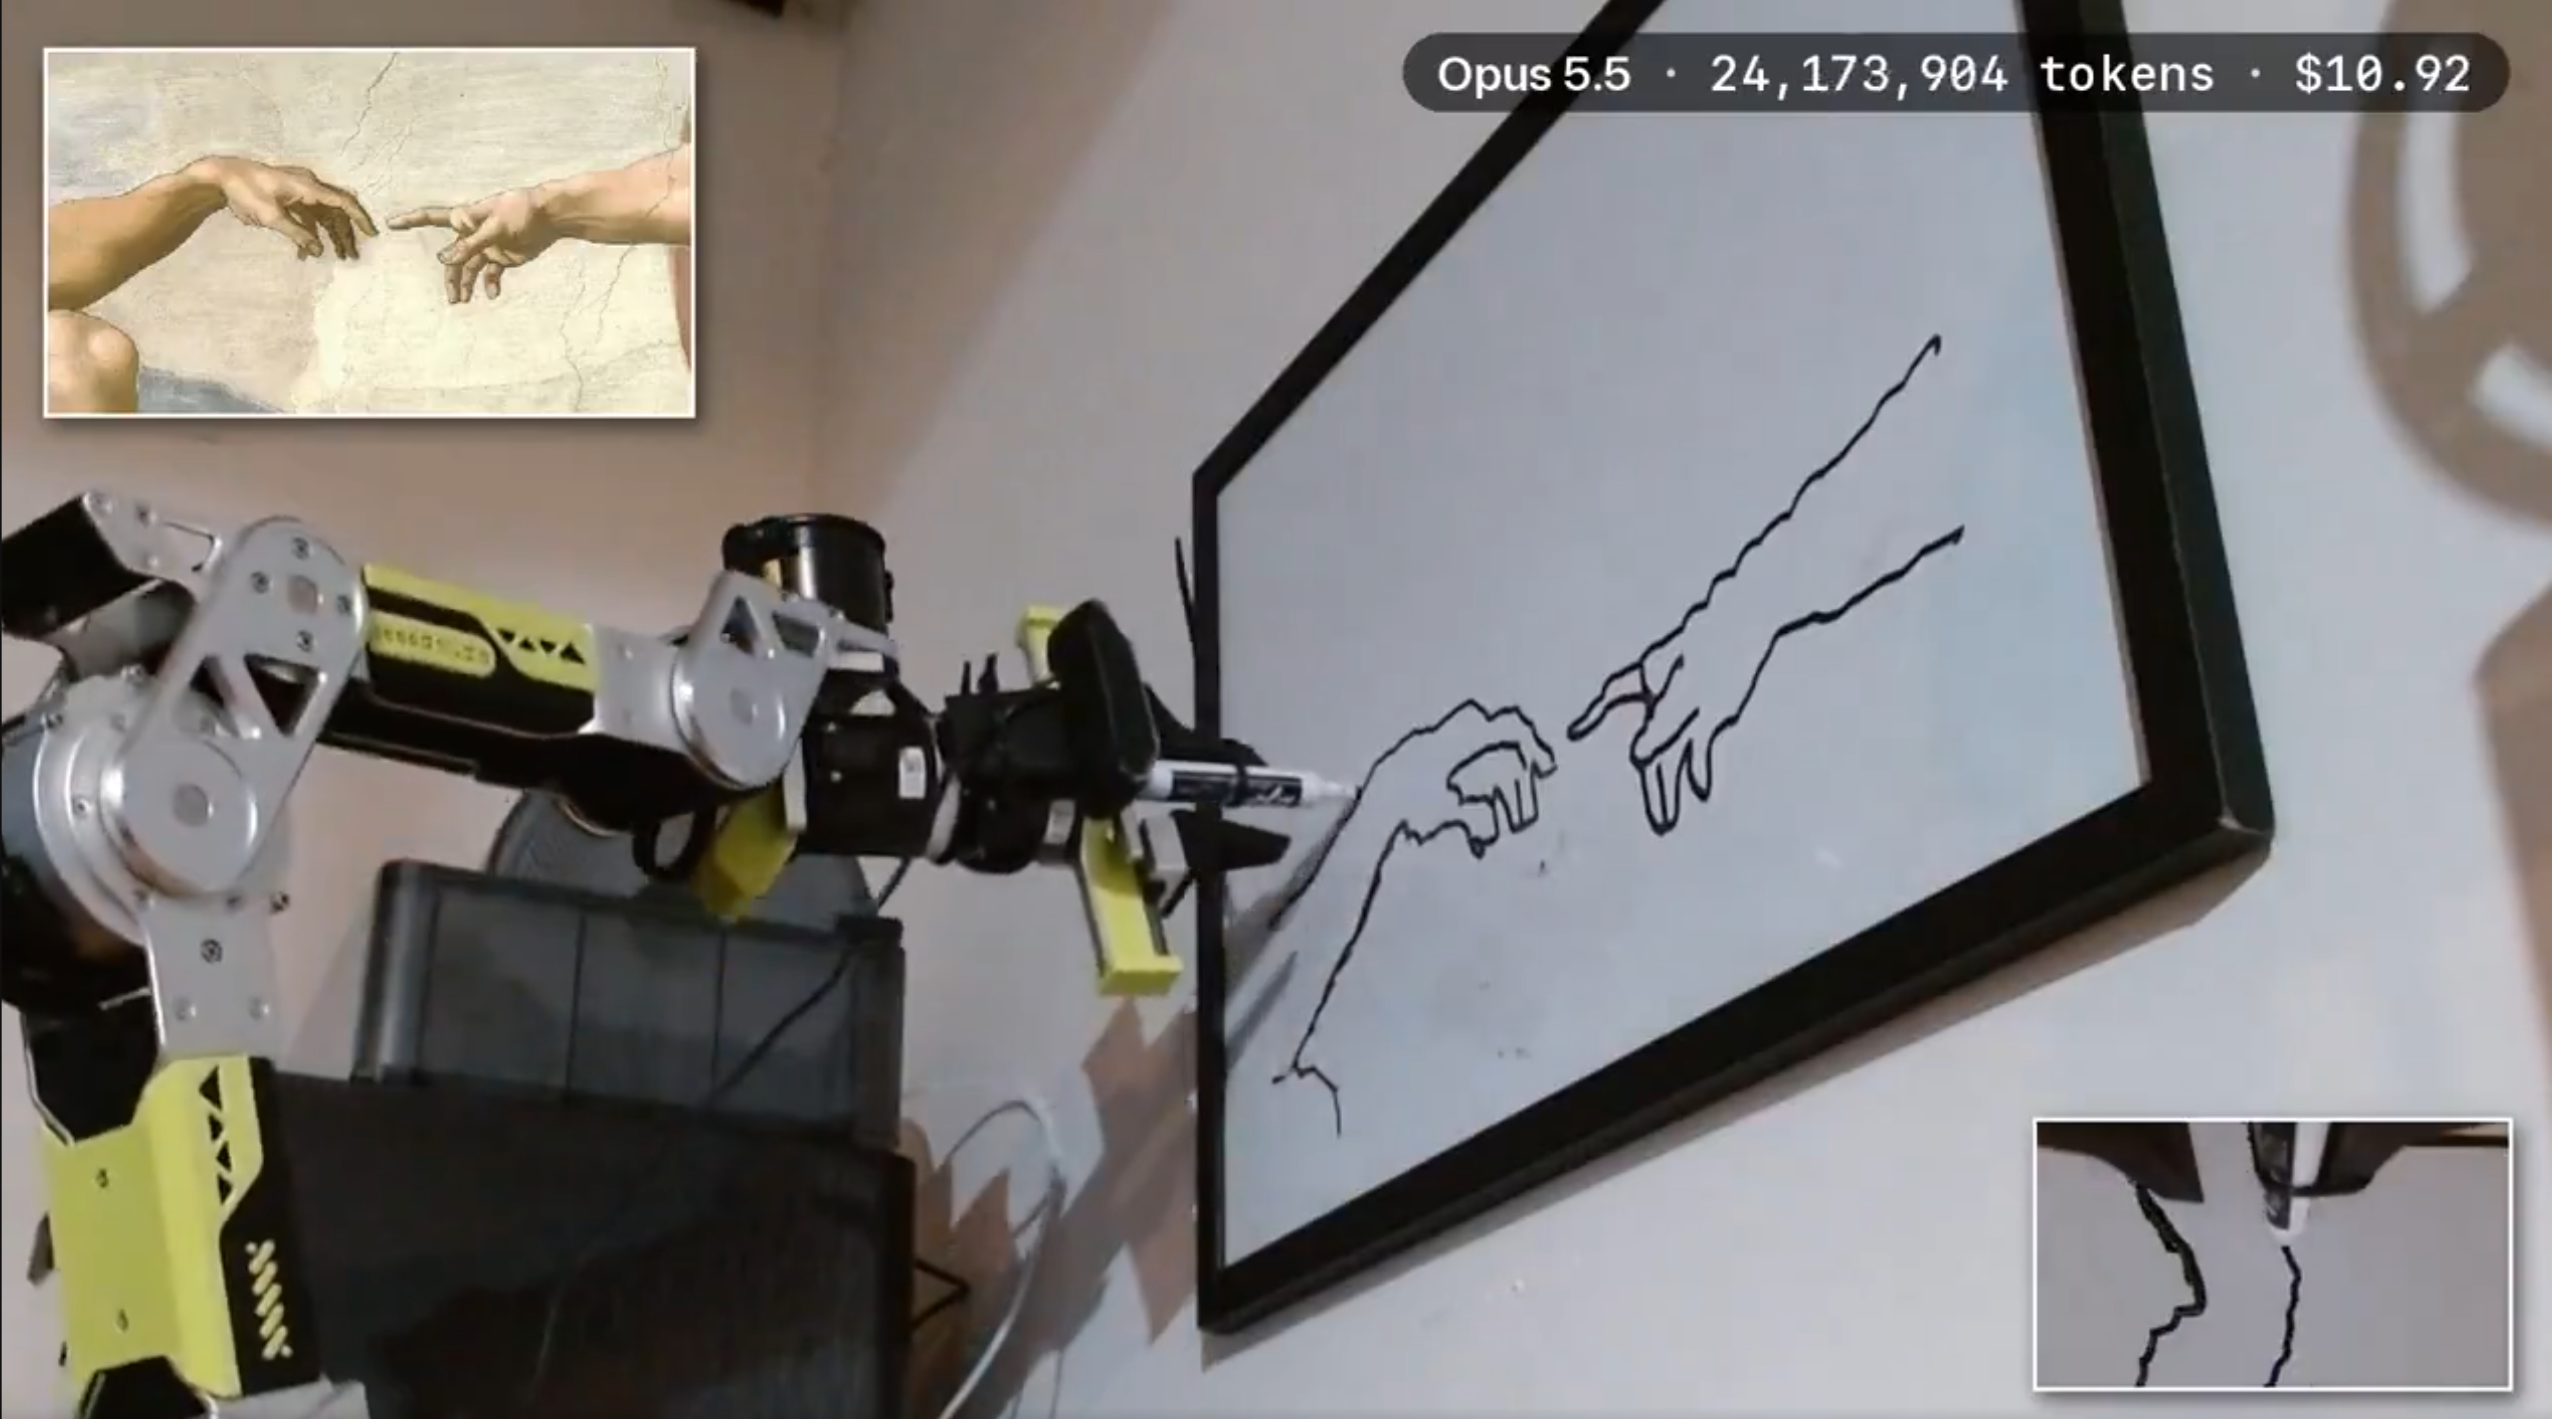
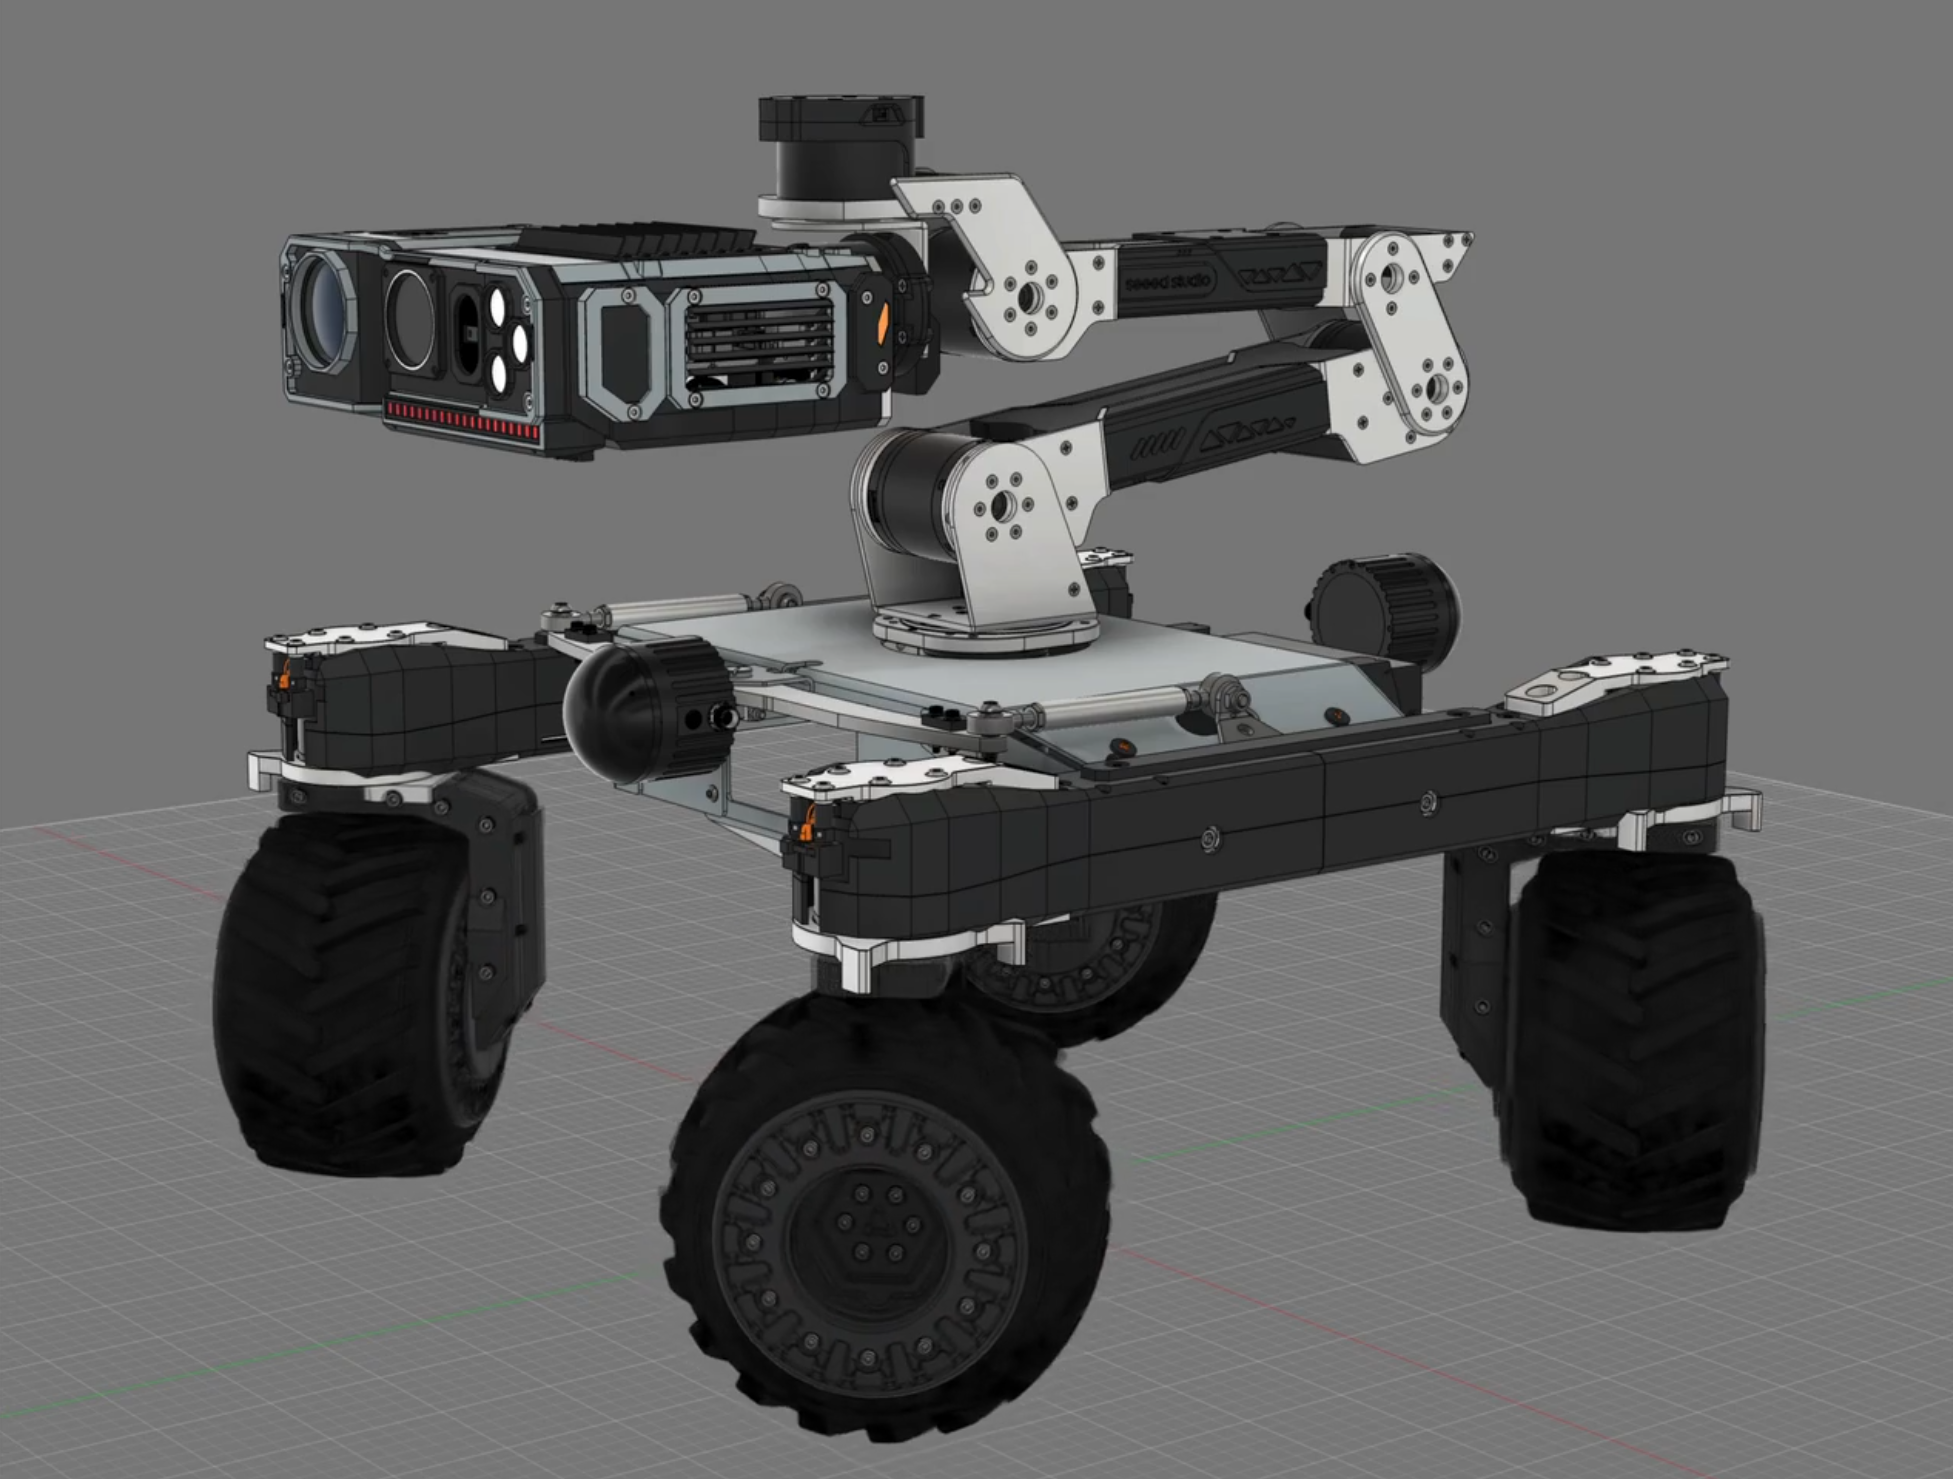
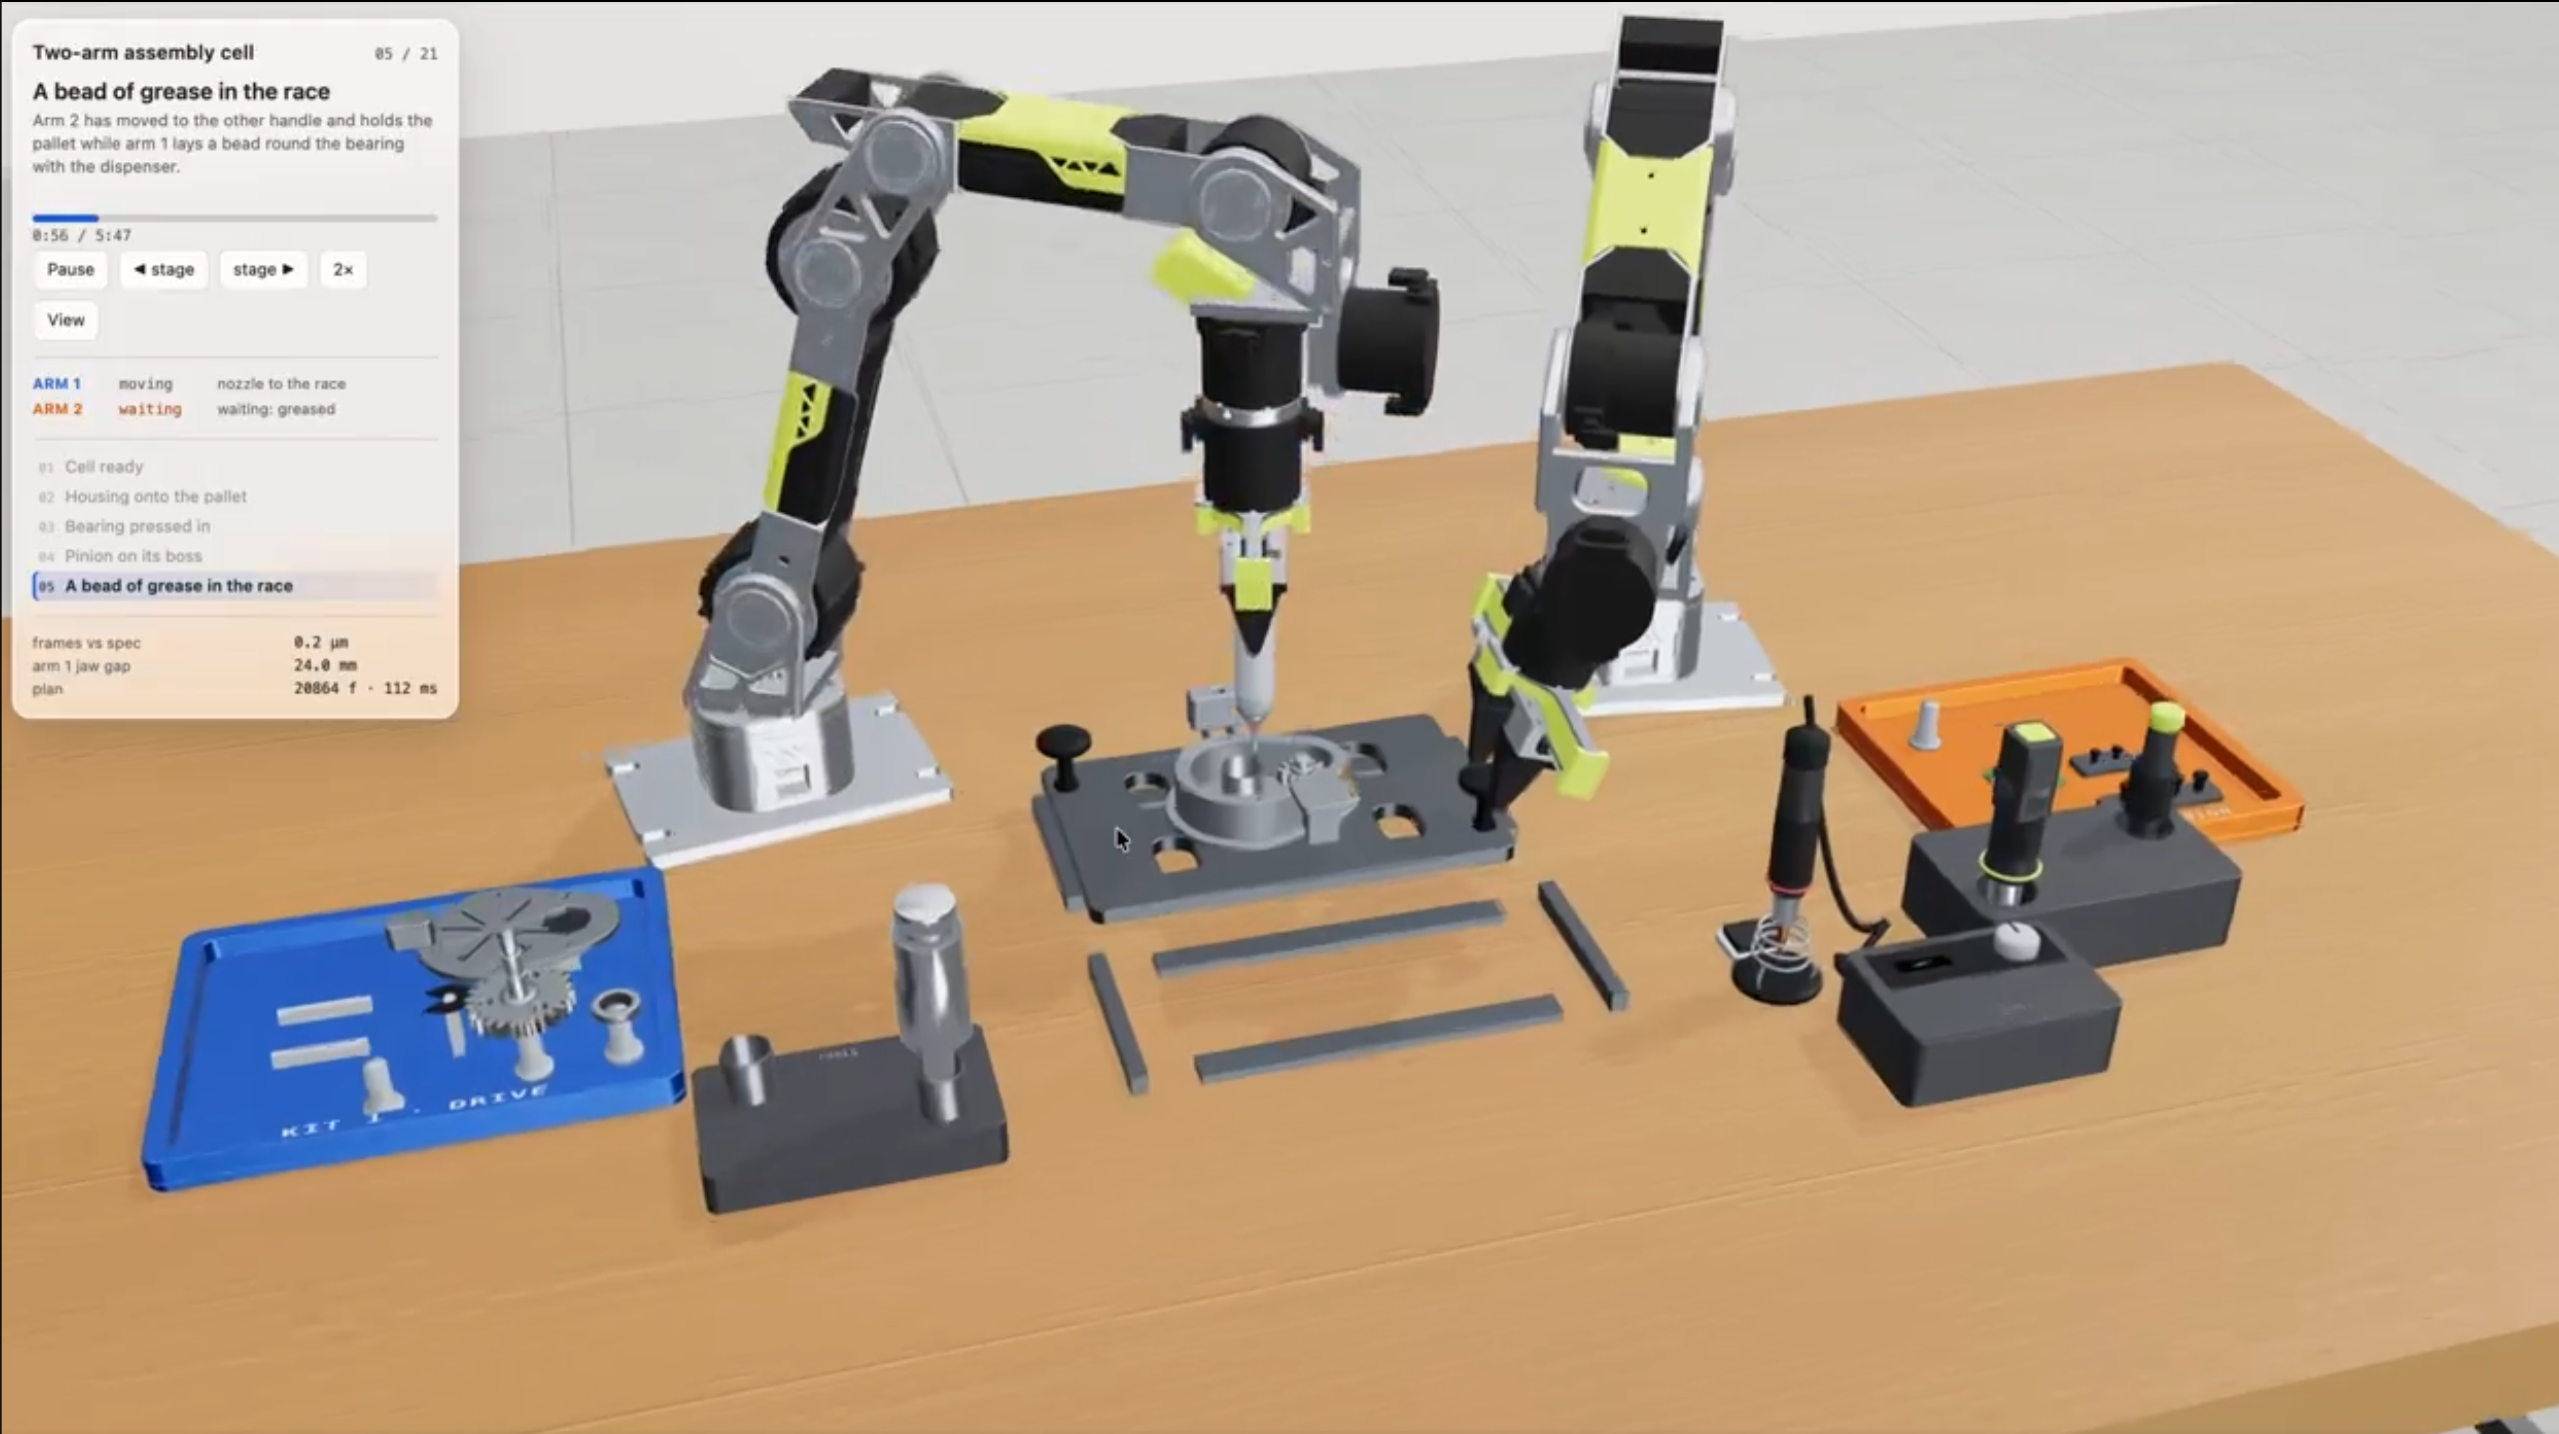
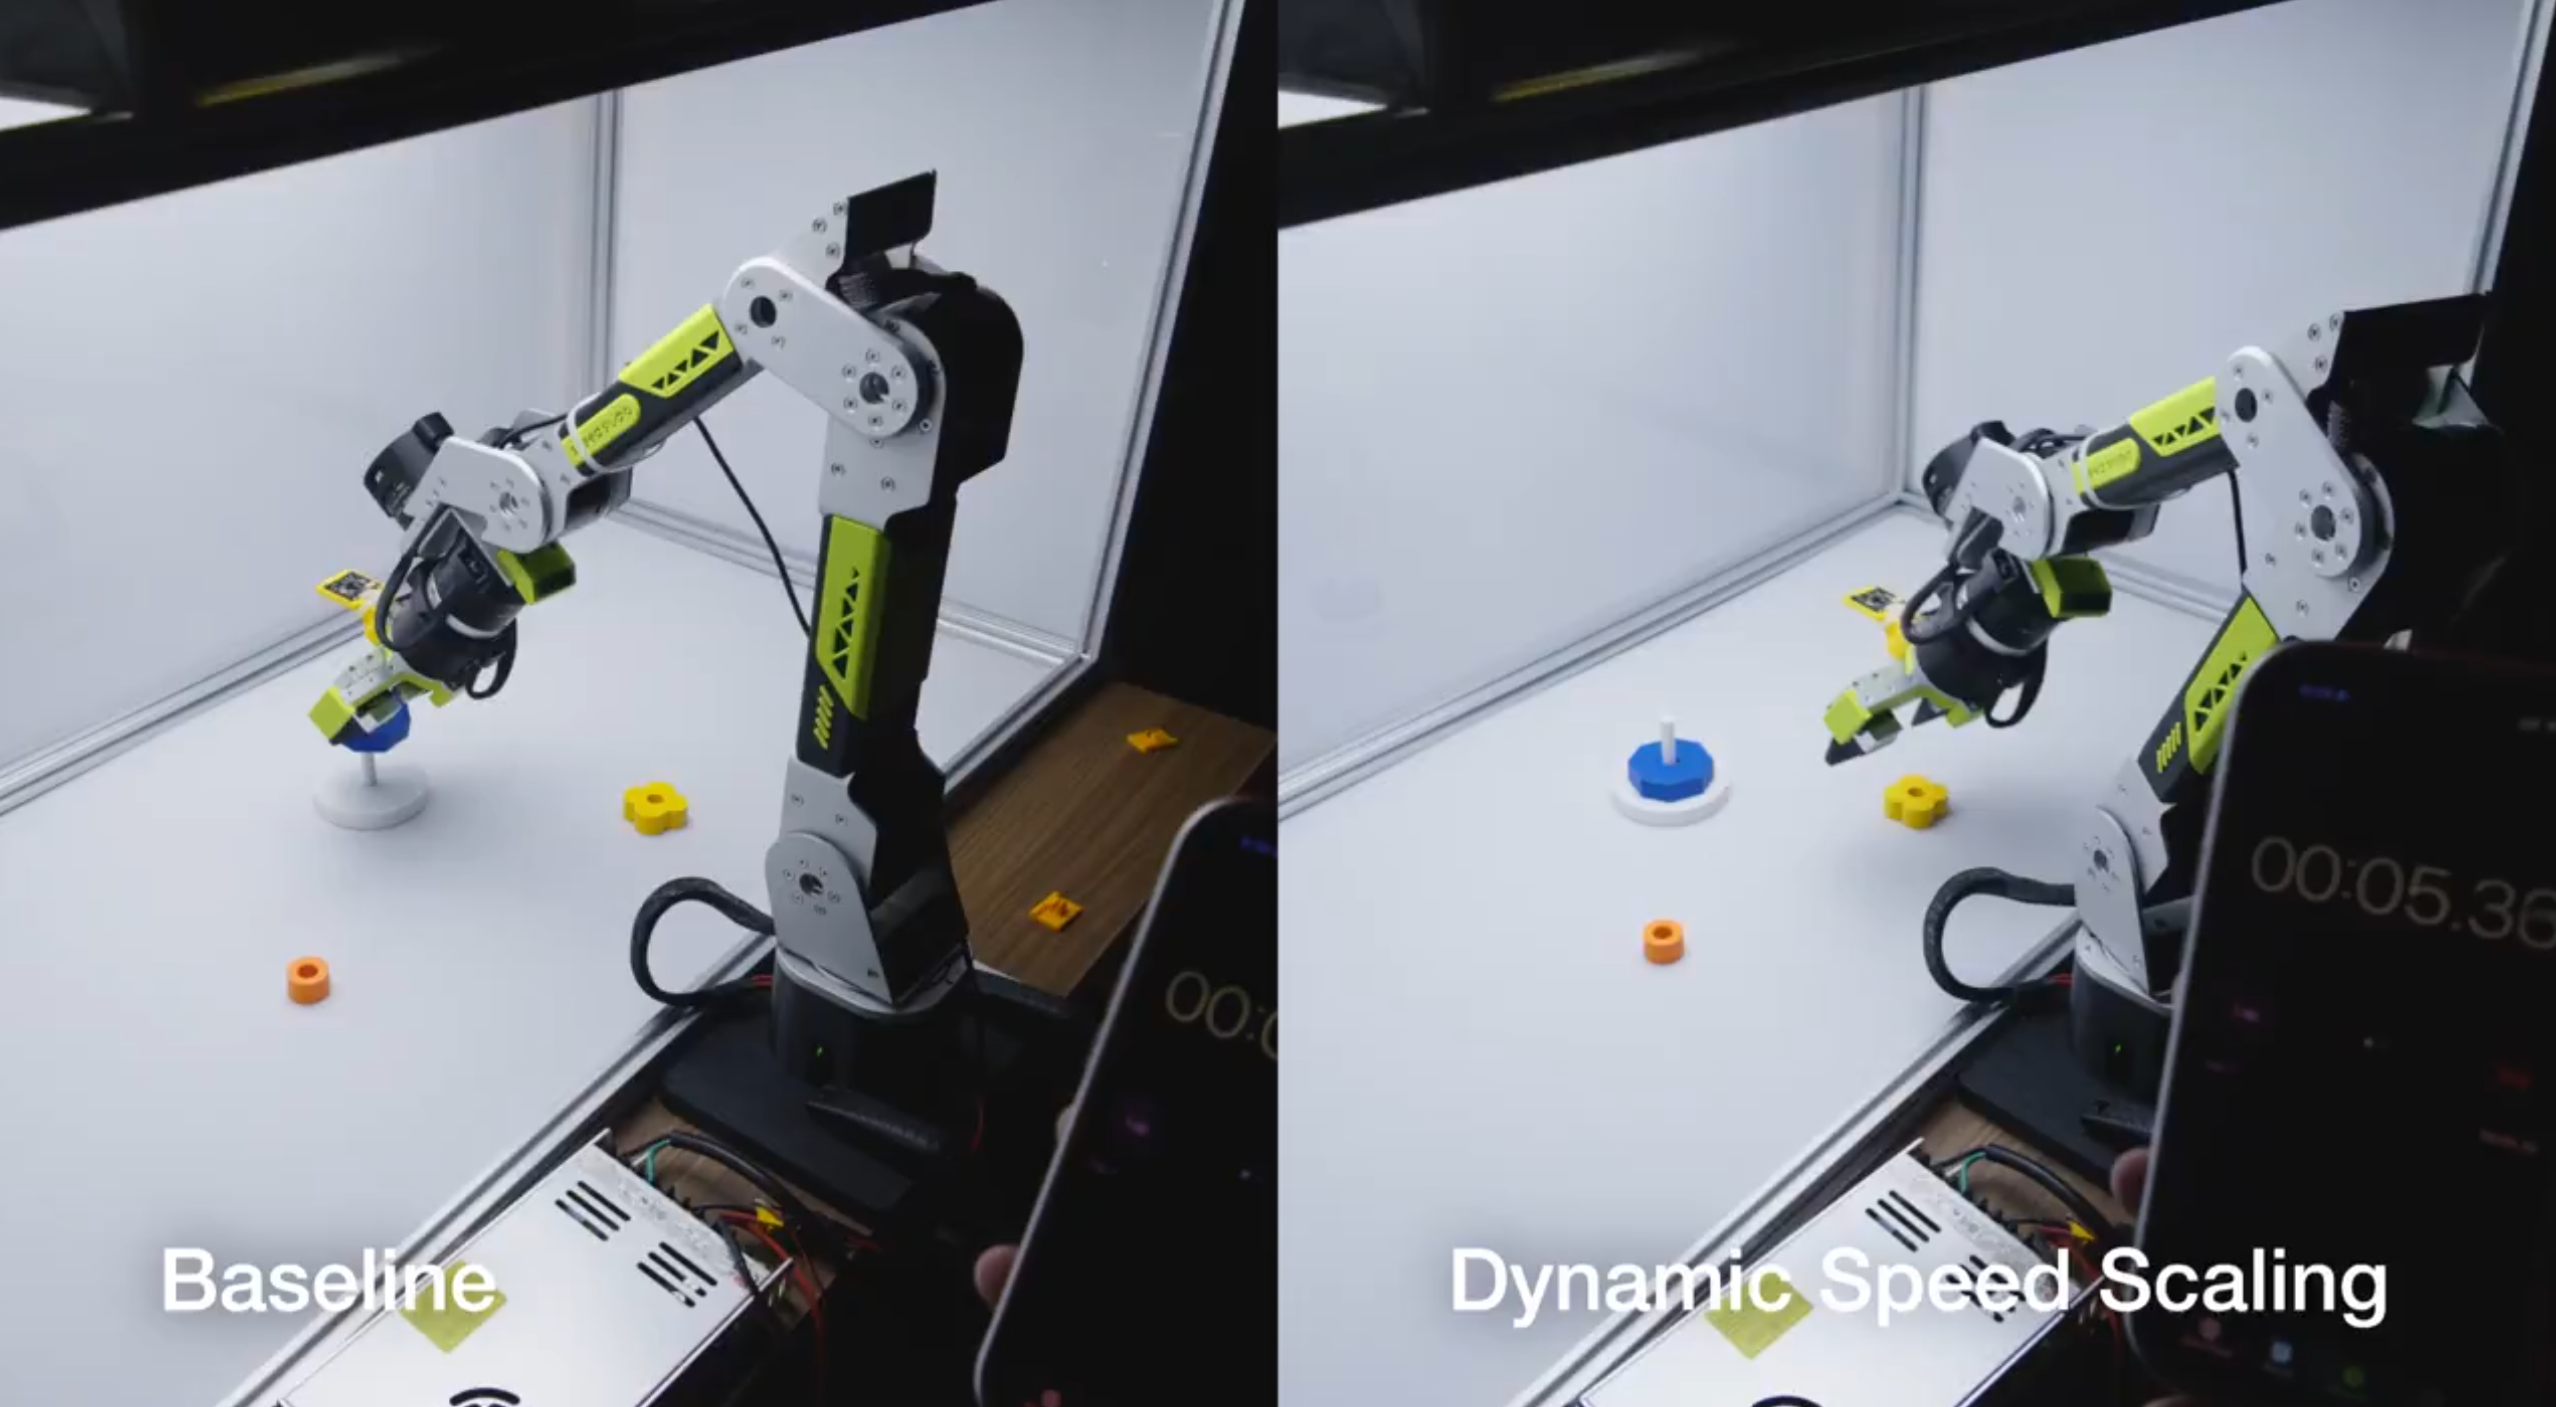
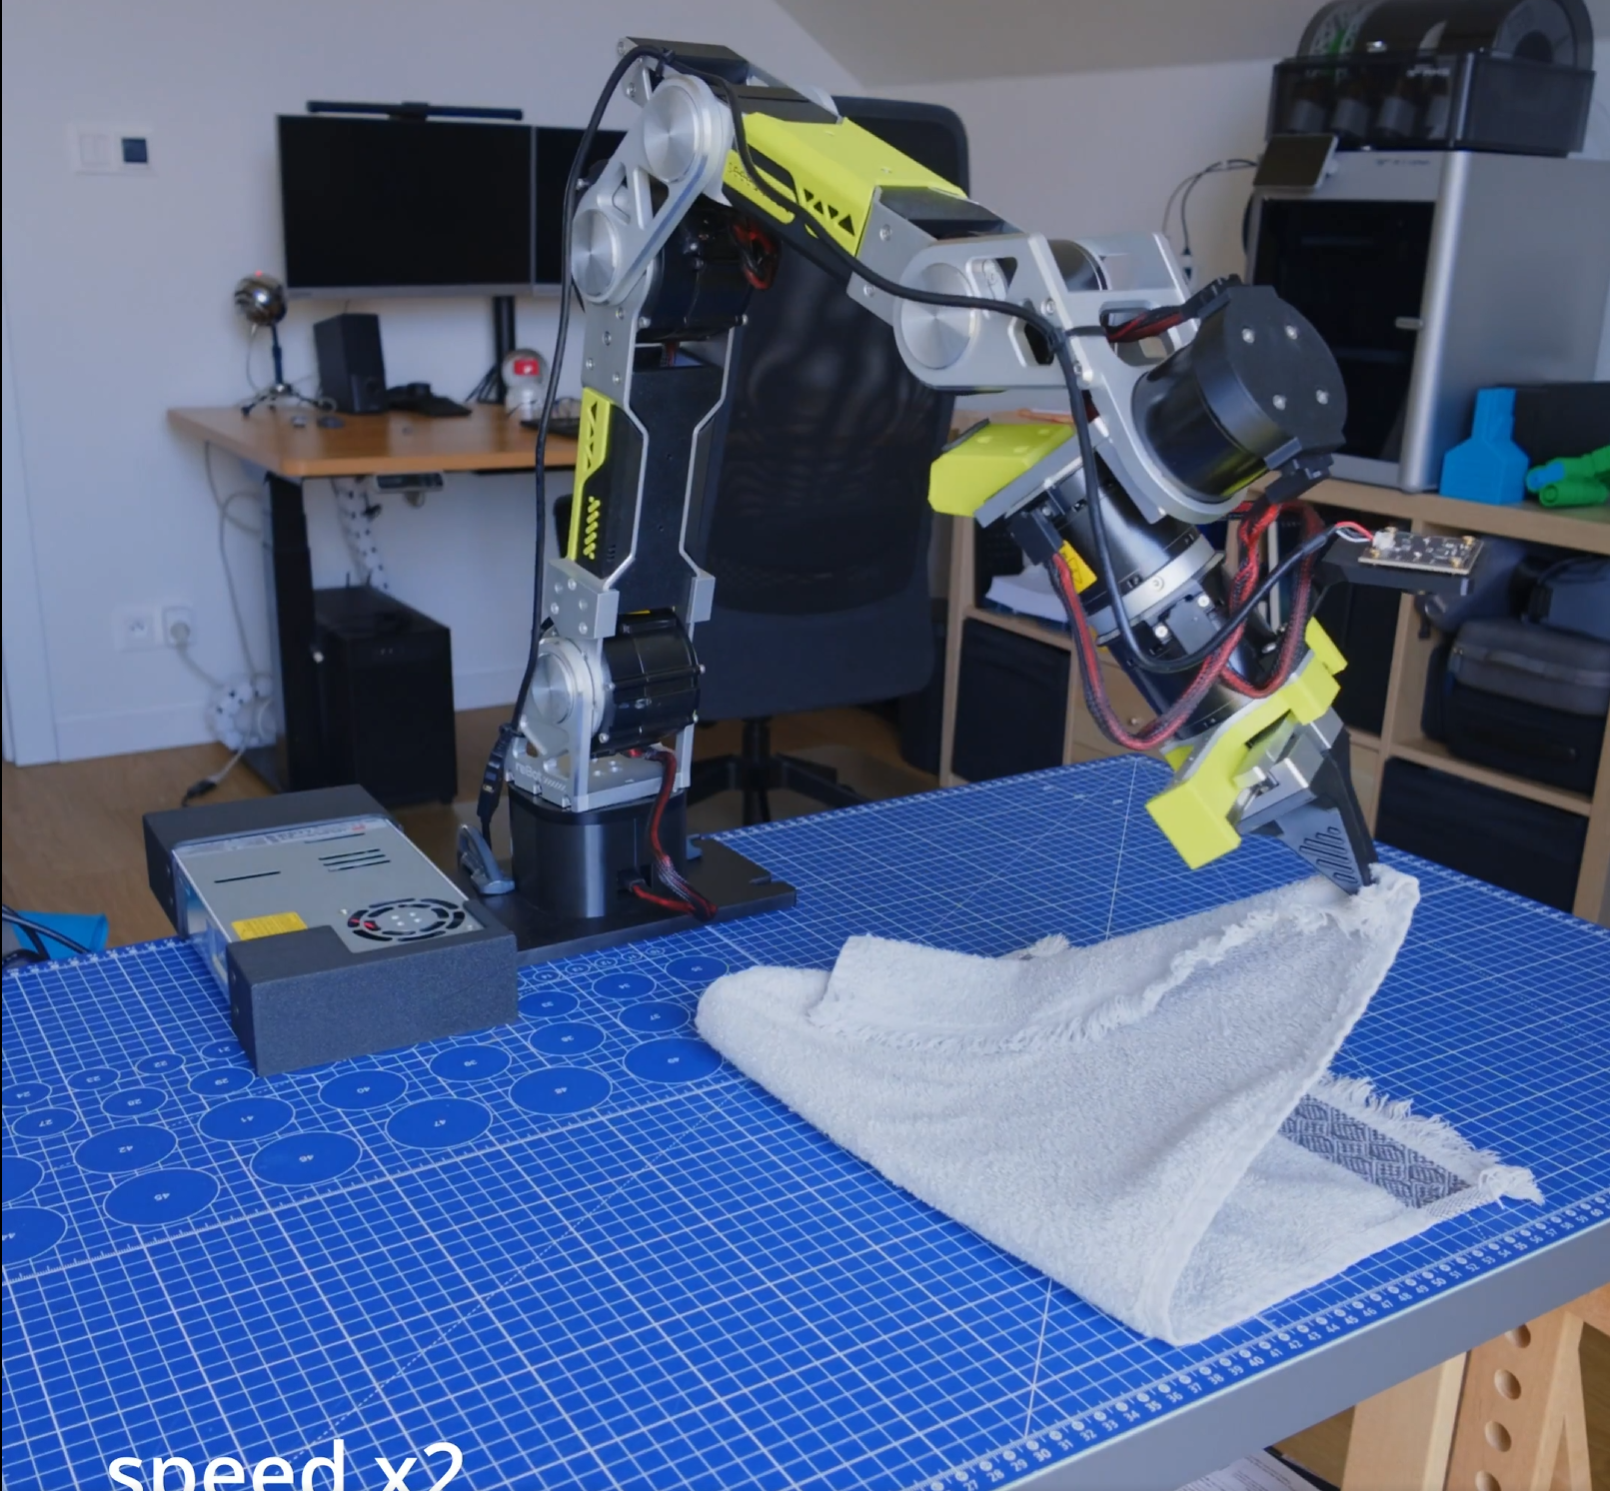
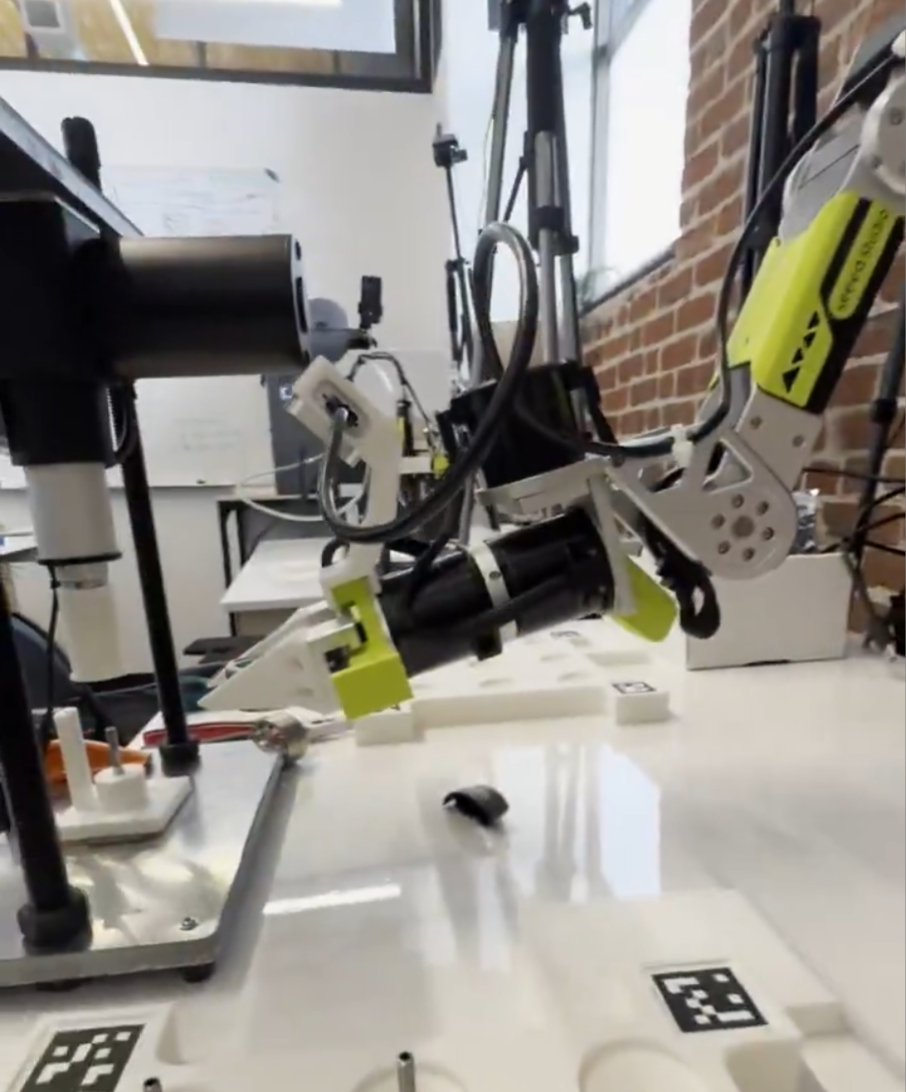
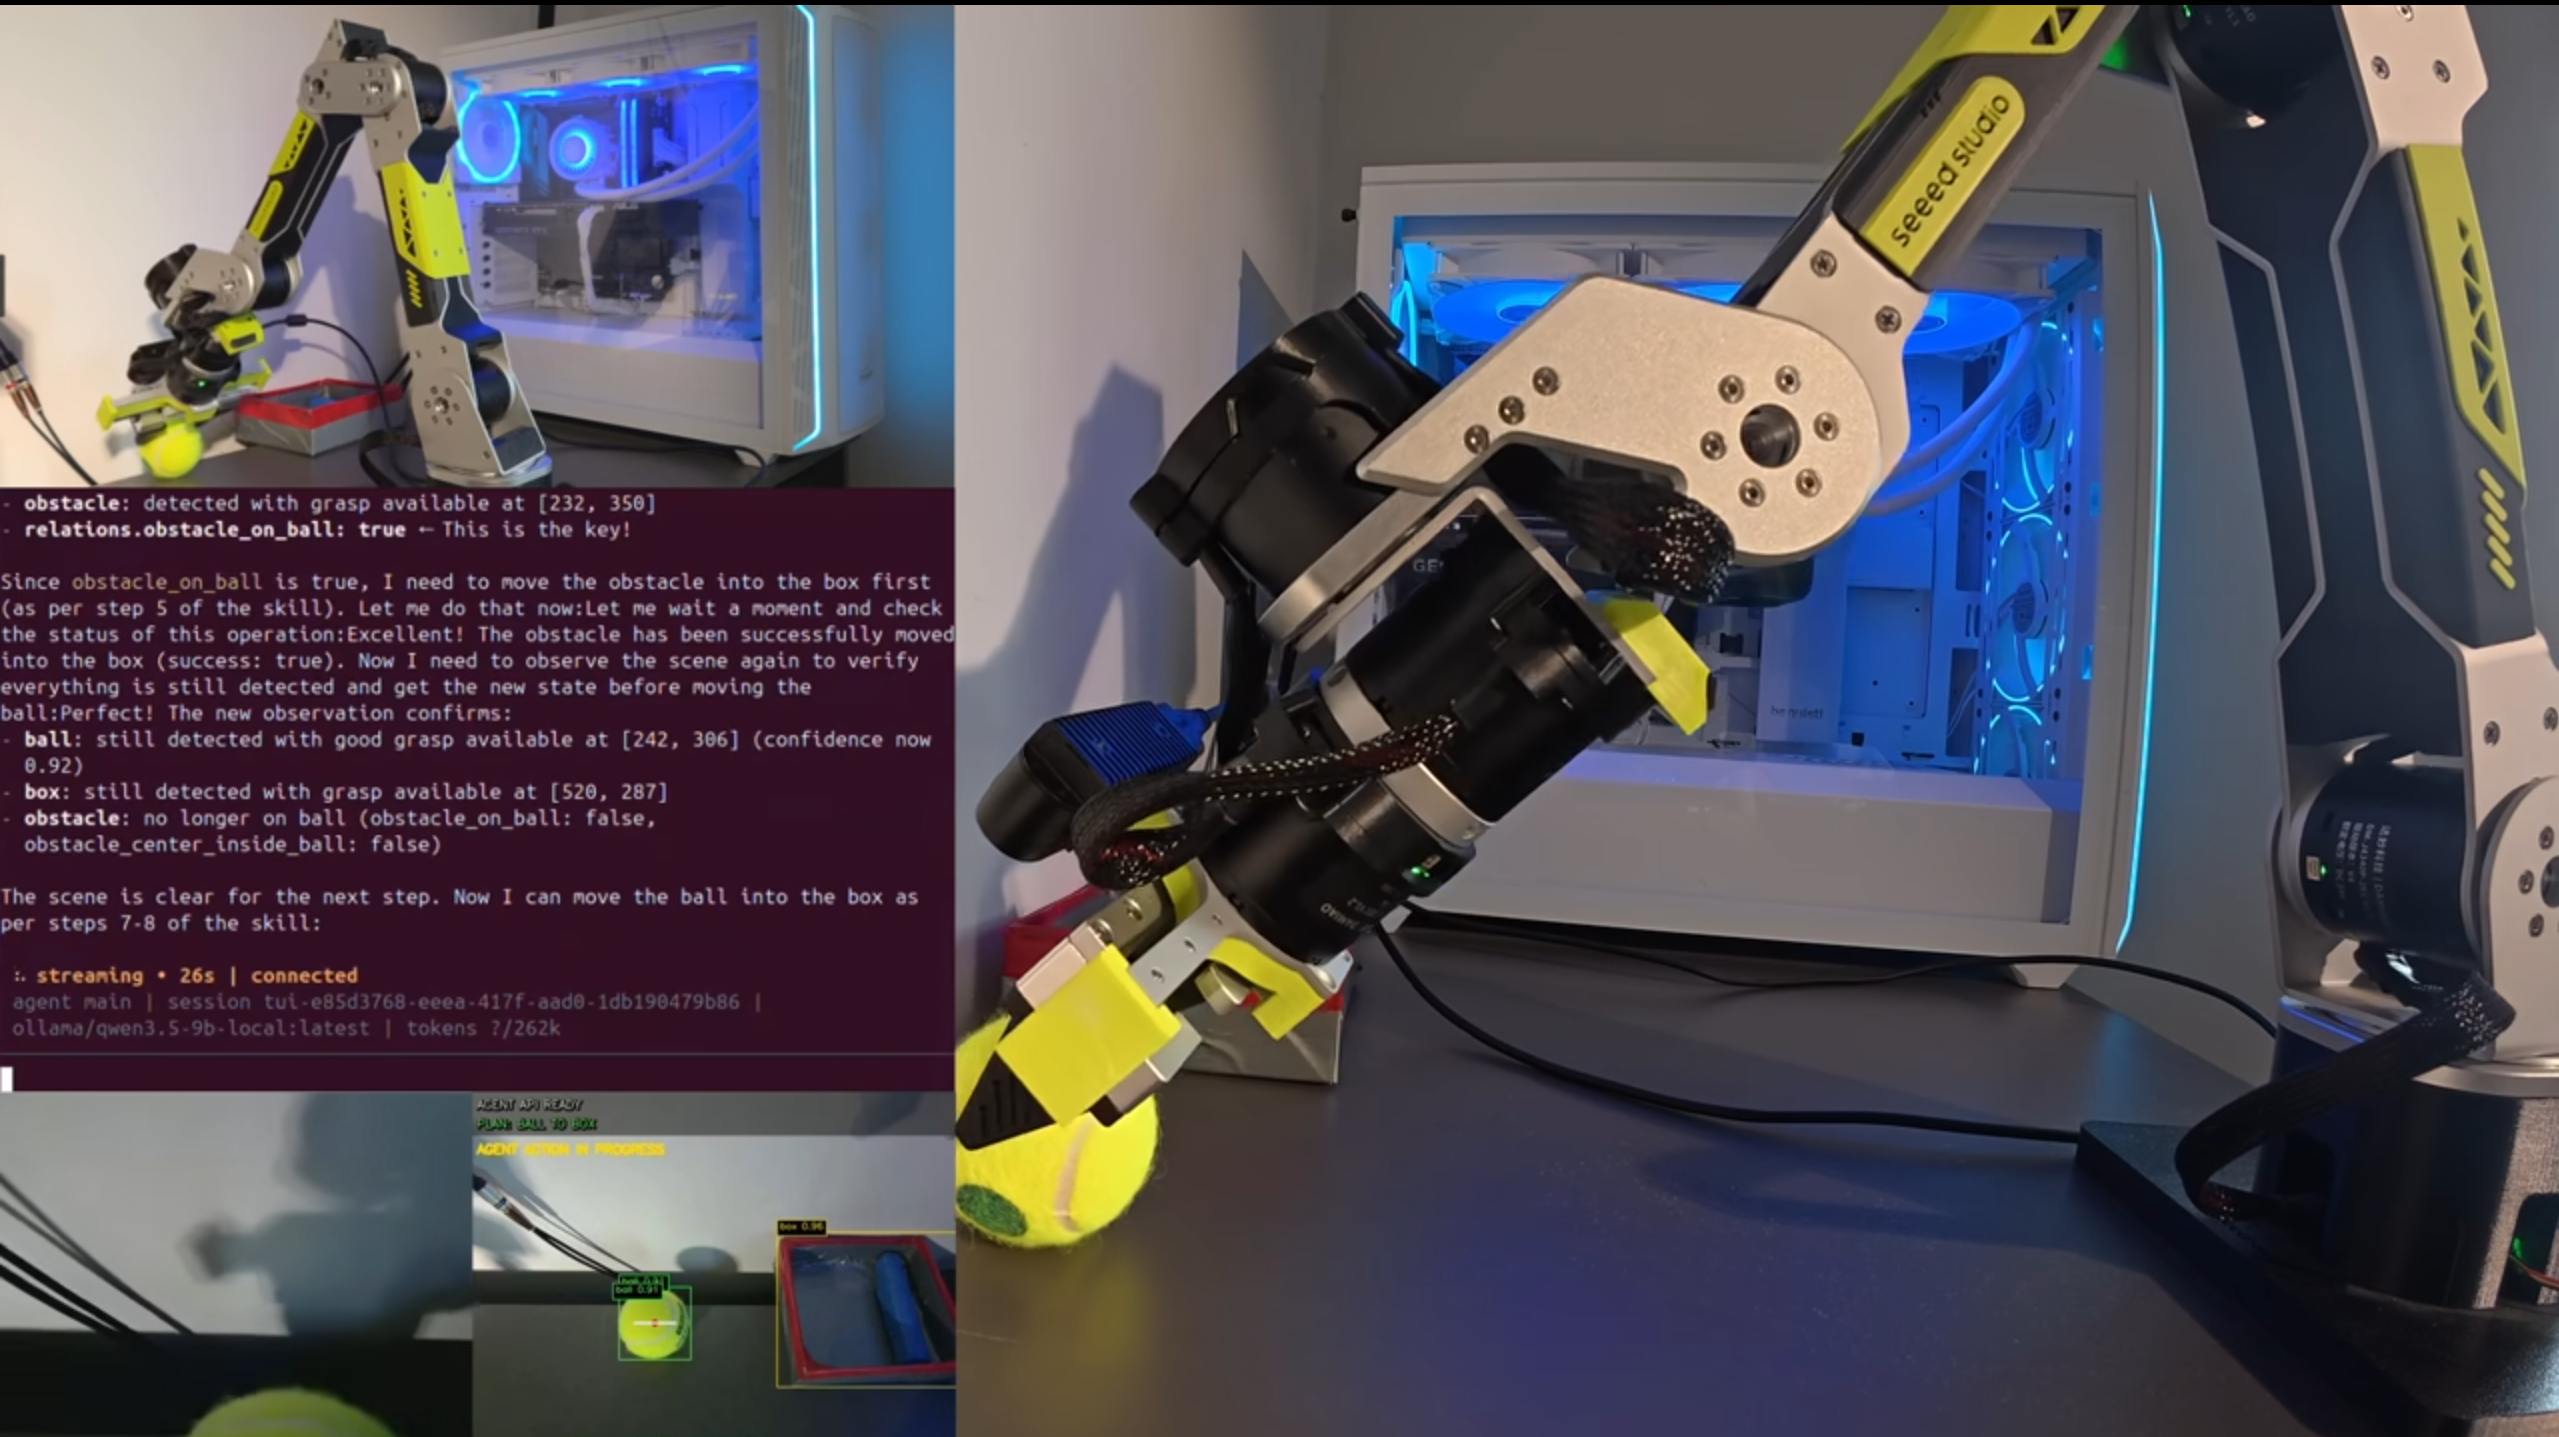
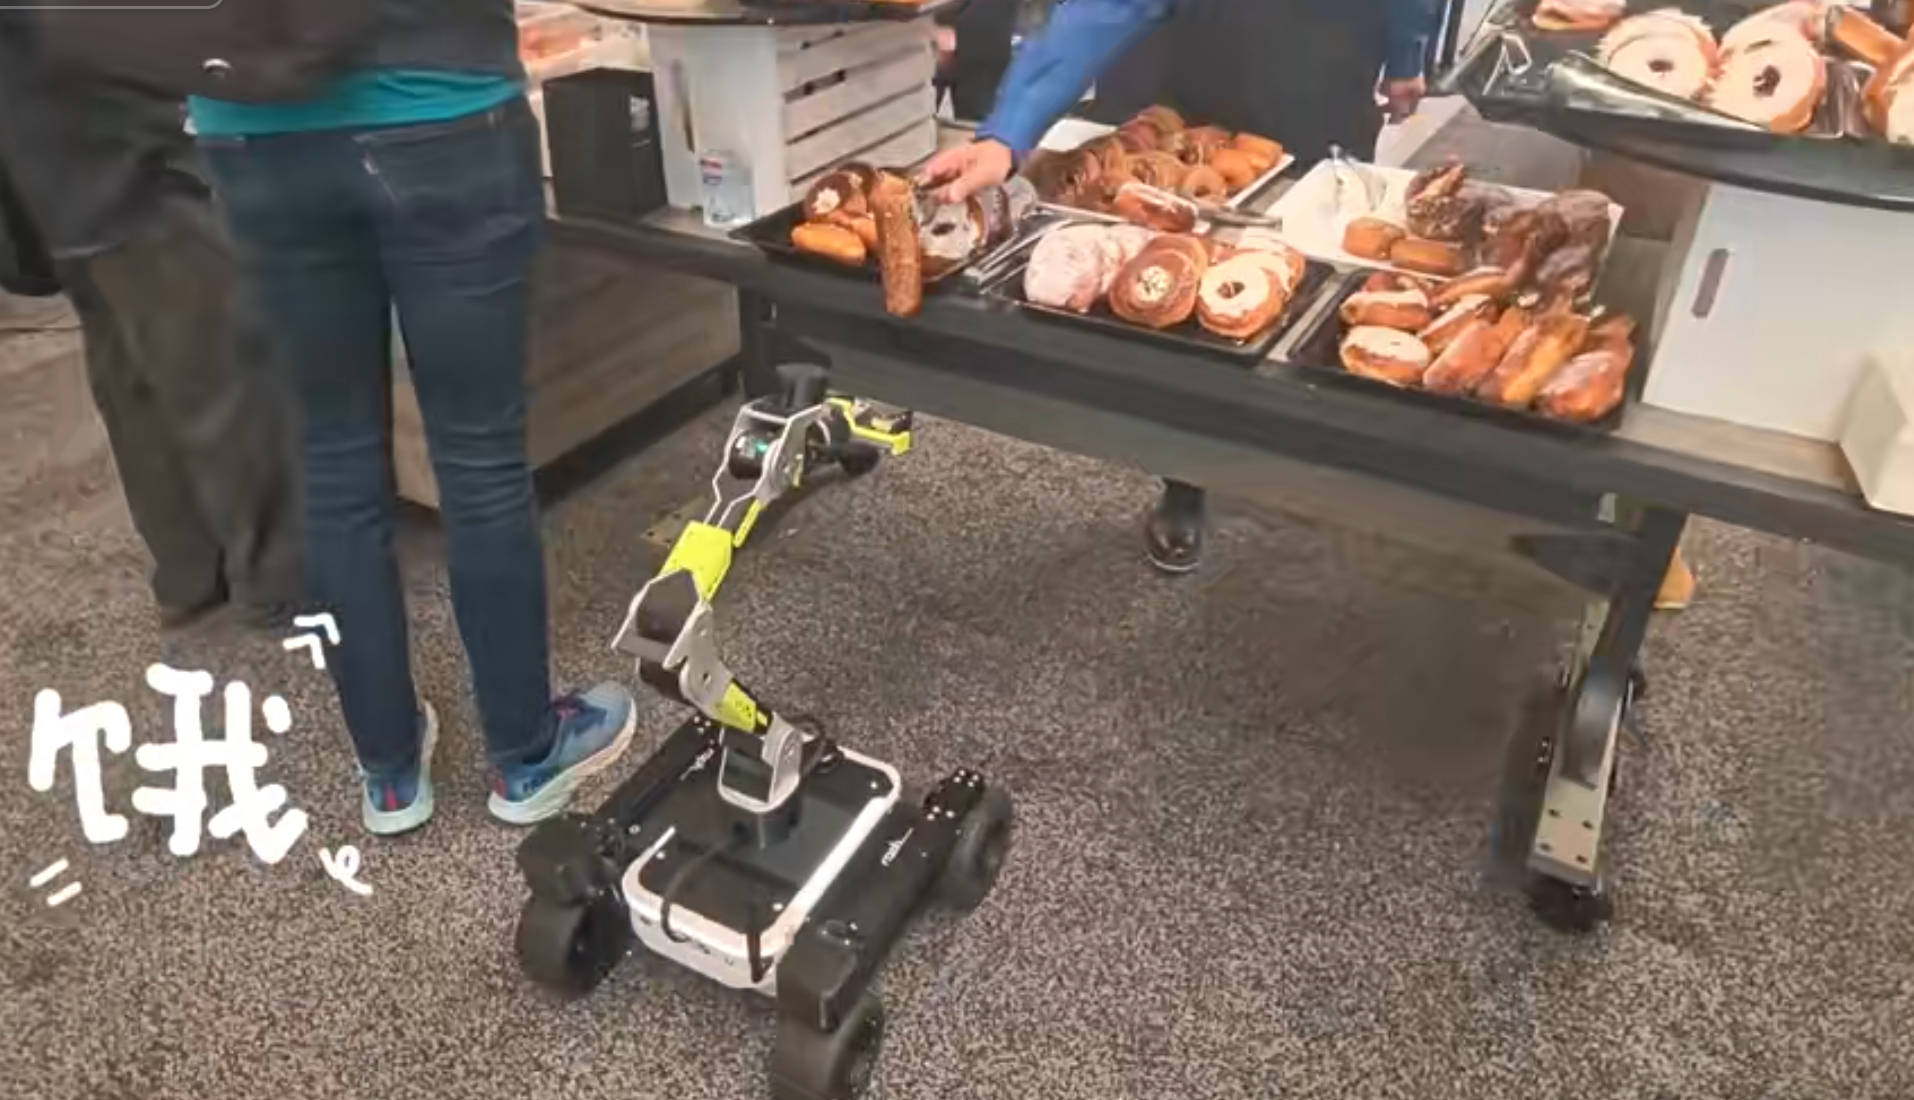
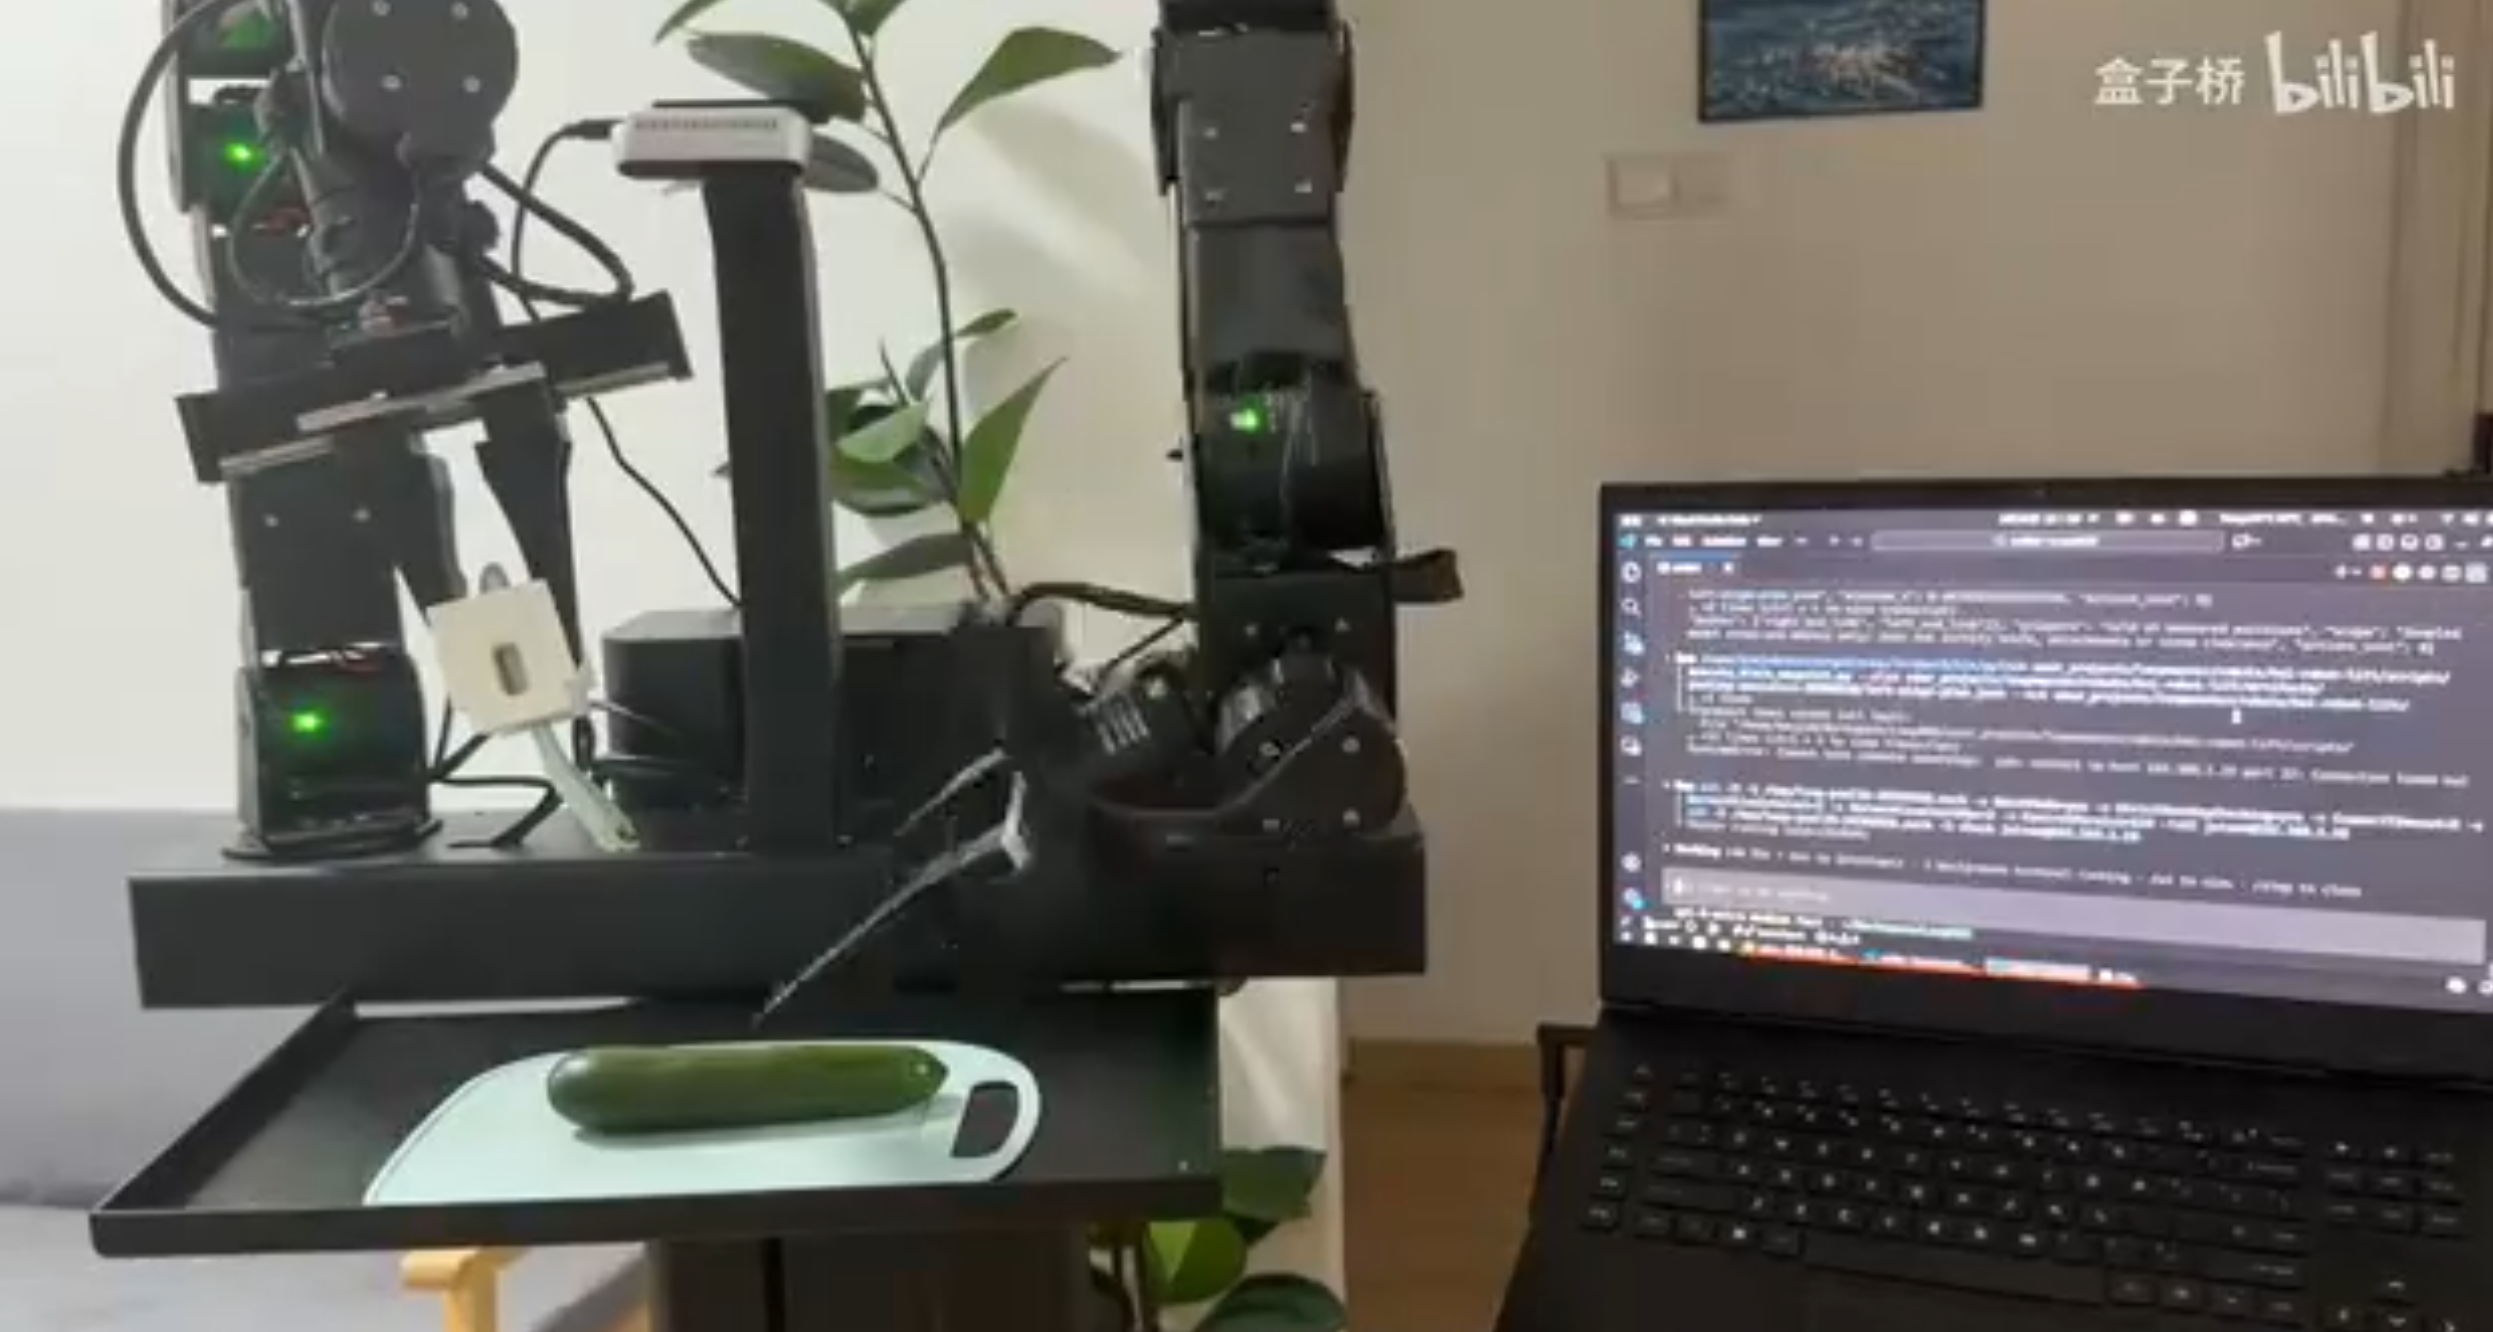
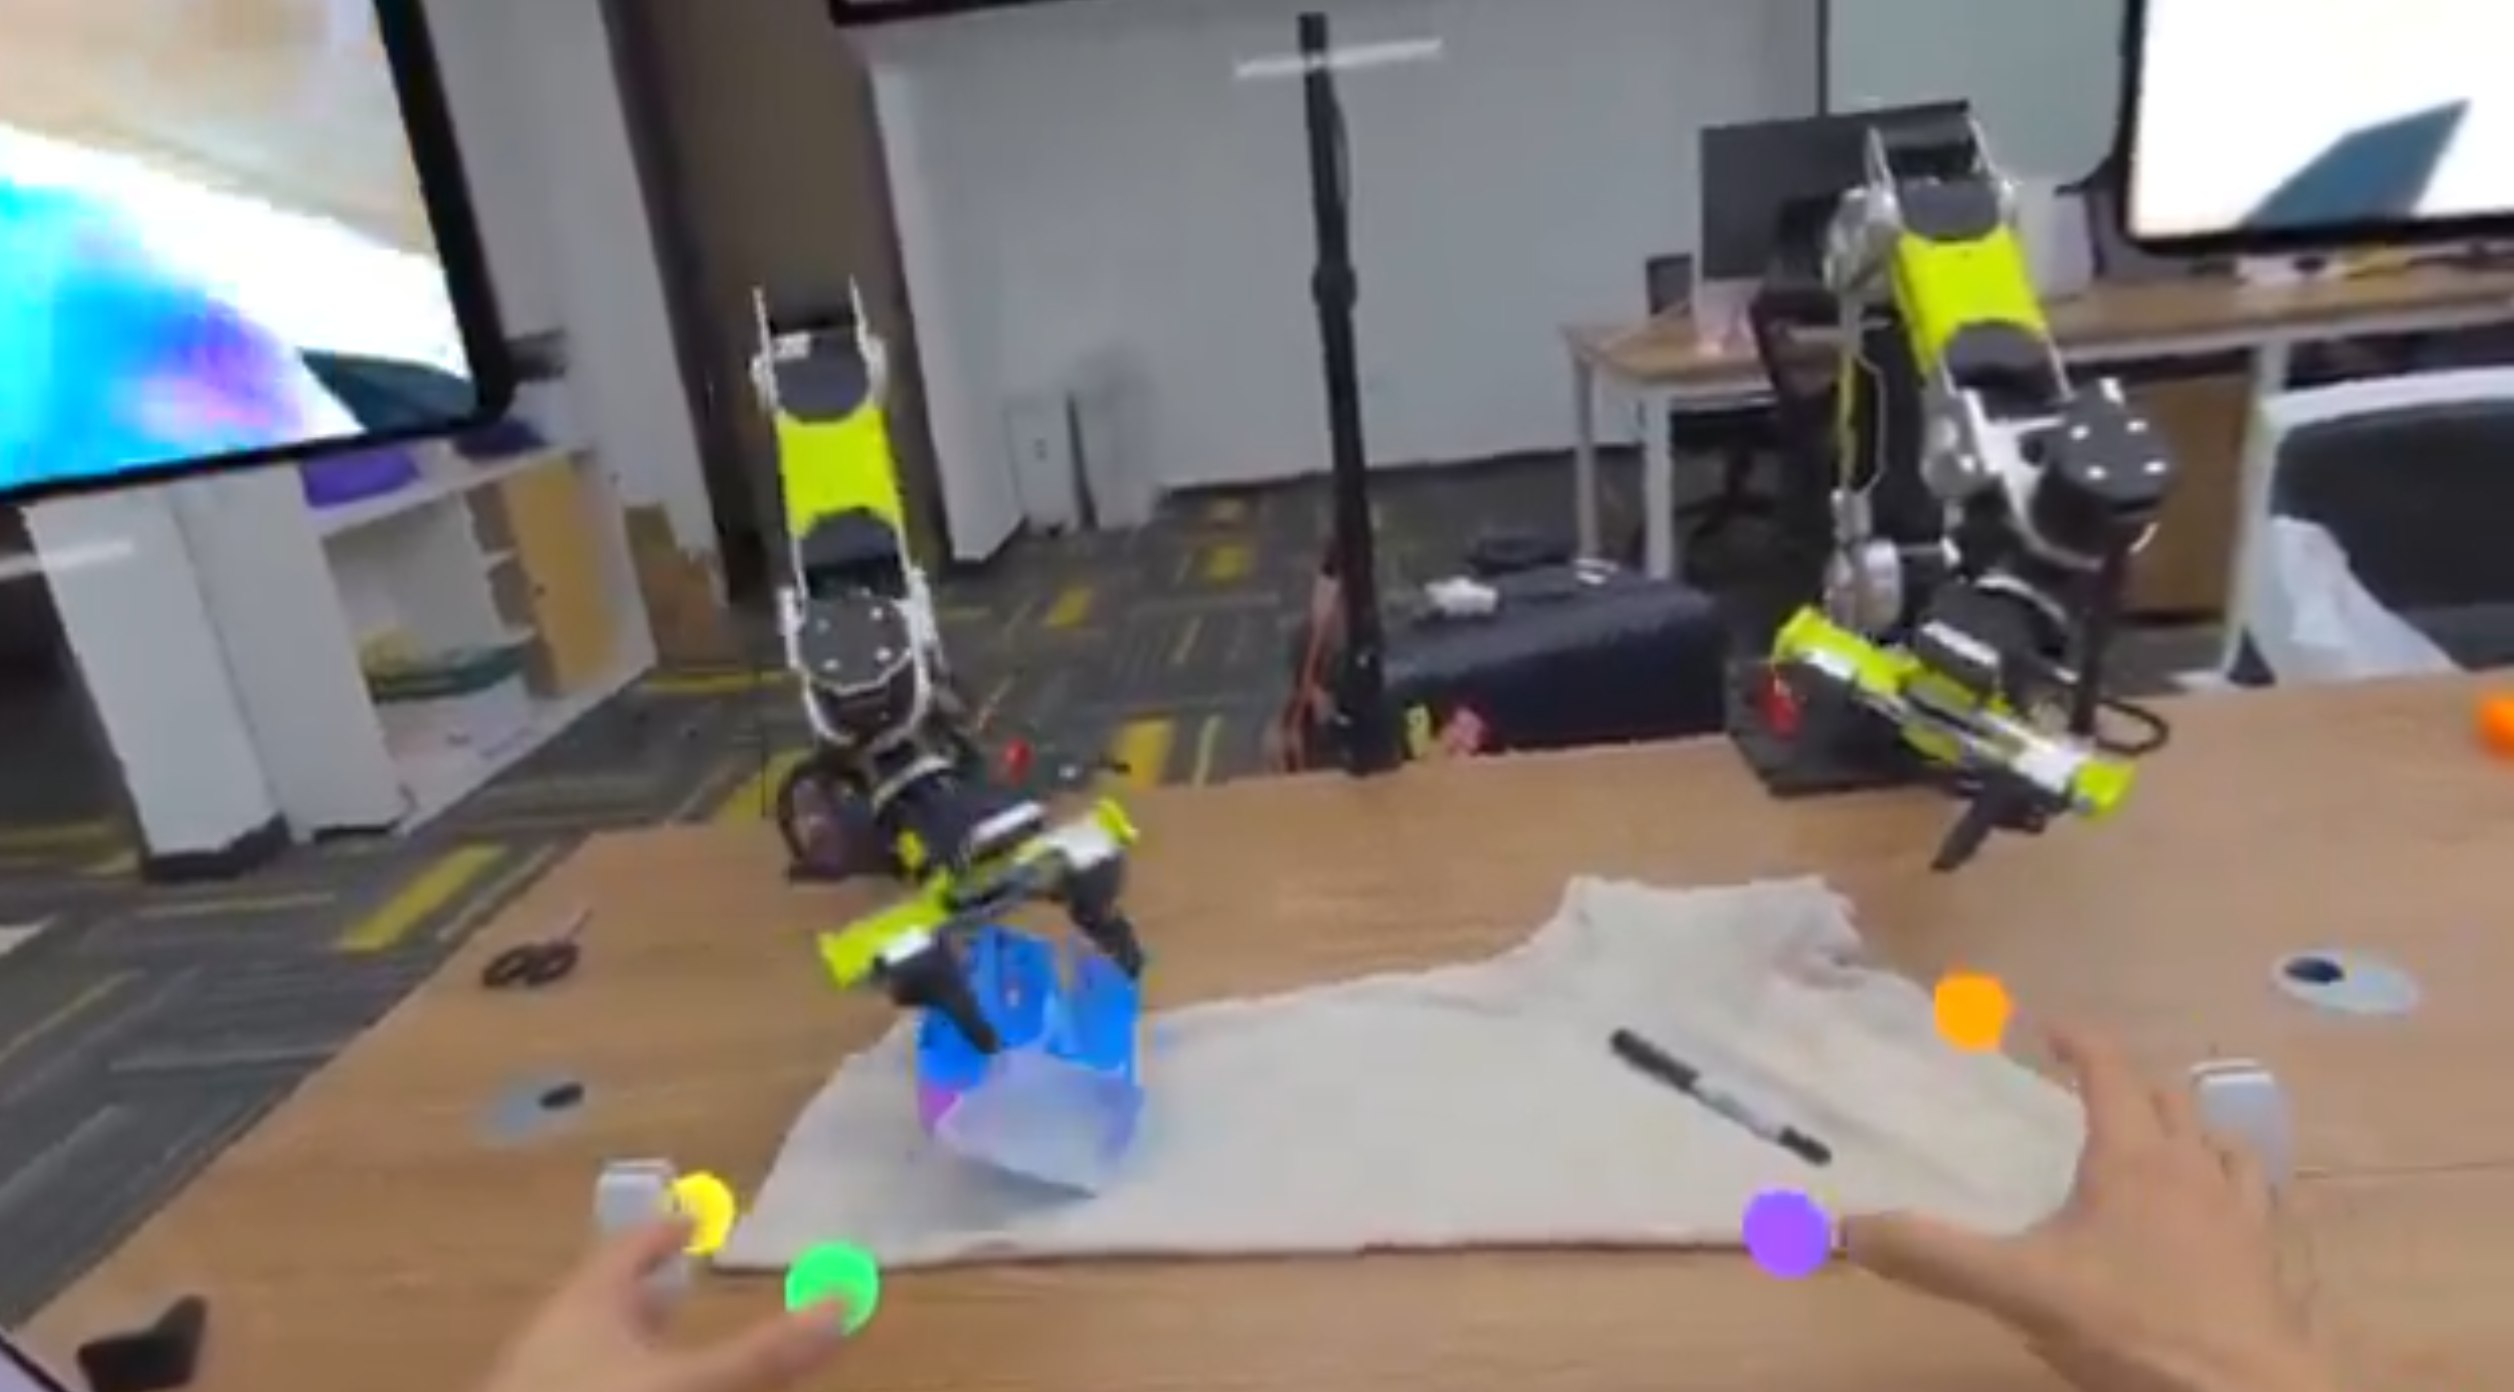
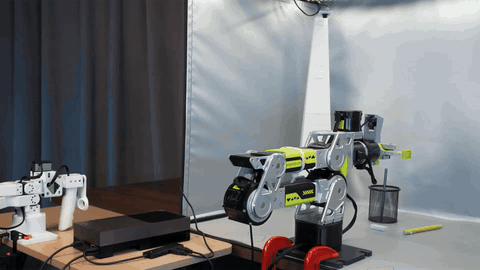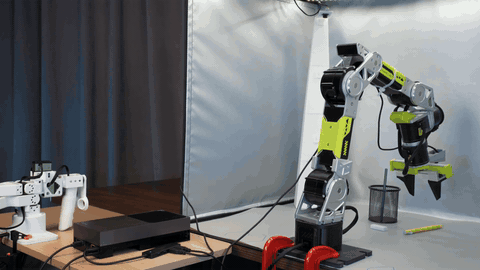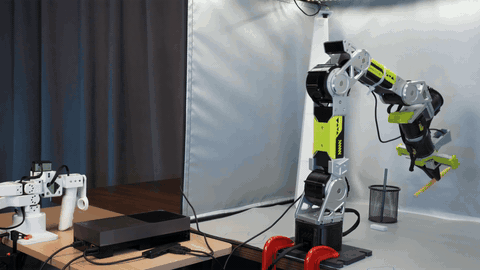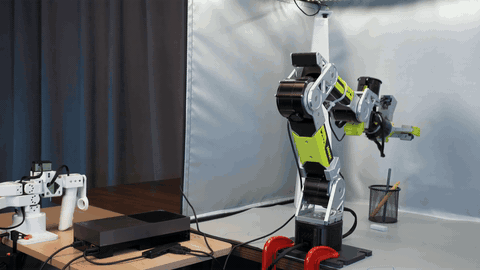
Seeed reBot Arm × NVIDIA Isaac —— Sim-to-Real VLA 课程
🧹 可选硬件
腕部相机支架


兼容主臂(Leader Arm)

爪子 DIY
| 柔性手指 | 开放兼容集成拓展 |
|---|---|
 | 敬请期待 |
| 手指安装座(ABS/PLA) · 柔性手指本体(TPU 95+) | 敬请期待 |
推荐可选硬件
| 类别 | 类型 | 图片 | 产品 | 链接 |
|---|---|---|---|---|
| 相机 | 深度相机 |  | Orbbec Gemini 2 3D Camera | Seeed Studio |
| 相机 | 深度相机 |  | Orbbec Gemini 336 Depth Camera | Seeed Studio |
| 相机 | 深度相机 |  | Orbbec Gemini 335LG 3D Camera | Seeed Studio |
| 相机 | 深度相机 |  | SLAMTEC Aurora S | Seeed Studio |
| 相机 | 深度相机 |  | Intel RealSense Depth Camera D435i | Seeed Studio |
| 相机 | 深度相机 |  | RealSense Depth Camera D405 | Seeed Studio |
| 相机 | 单目相机 |  | Sensing SG3S-ISX031C-GMSL2F 3MP GMSL2 Camera | Seeed Studio |
| 相机 | 单目相机 |  | ET-S231 Megapixel 120° 广角 1080P USB 相机 | Seeed Studio |
| 麦克风 | 麦克风阵列 |  | reSpeaker Flex XVF3800 Circular-4 with XIAO ESP32S3 | Seeed Studio |
| 麦克风 | 麦克风阵列 |  | reSpeaker XMOS XVF3800 | Seeed Studio |
| 控制器 | 边缘控制器 |  | reComputer J3011-Orin Nano 8GB | Seeed Studio |
| 控制器 | 边缘控制器 |  | NVIDIA Jetson AGX Thor Developer Kit | Seeed Studio |
🎓 全栈机器人生态
reBot-DevArm 不仅是一个机械臂,更是一个机器人学习社区。我们免费共享以下通用教程:
🖥️ 边缘计算与主控
—— AI 推理与算力核心
—— 通用 Linux 开发环境
—— 低功耗无线控制节点
📡 传感器与外设
- 电机舵机 —— 达妙 / 高擎 / 灵足 / 脉塔 / 飞特 / 华馨京
- 视觉感知 —— 深度相机 / 激光雷达 / 视觉算法
- 听觉交互 —— reSpeaker 麦克风阵列 / 语音识别 / 空间感知(DoA)
- 运动姿态 —— IMU(6 轴/9 轴)/ 陀螺仪 / 磁力计
- 综合套件 —— 更多机器人传感器与驱动案例
👉 点击进入 Wiki 知识库 —— 所有教程免费查阅。
🙌 致谢与贡献者
开源之路从不孤单。reBot-DevArm 的诞生离不开 Seeed Studio 的全力支持、全球开源社区与优秀的硬件合作伙伴。我们向以下项目与团队致以最诚挚的敬意:
🌍 生态与软件支持
- Seeed Studio —— 提供全方位的硬件供应链与技术支持
- Hugging Face LeRobot —— 优秀的端到端机器人学习框架
- NVIDIA Isaac Sim —— 强大的机器人仿真与合成数据平台
⚙️ 核心硬件伙伴
💡 致敬先驱项目
🎃 原型机贡献者
- SeeedStudio AI Robotics Team —— Yaohui Zhu(yaohui.zhu@seeed.cc)
- SeeedStudio STU —— Wentao Dong
- SeeedStudio STU —— Weiwei Xu
- SeeedStudio Purchasing Department —— Fengqun Peng
👥 贡献者
即将上线…… 欢迎提交 PR 成为贡献者!
⭐ Star 趋势

📄 许可证
- 硬件设计 © 2026 深圳矽递科技股份有限公司(SeeedStudio),基于 CERN-OHL-W-2.0 开源
- 固件代码 © 2026 深圳矽递科技股份有限公司(SeeedStudio),基于 Apache-2.0 开源
权利与限制说明
reBot Arm 机械臂项目始终秉持「敏捷、开放、担当、共生」的核心理念服务广大开发者,愿景是让每一位爱好者都能借助 reBot 系统掌握机械臂硬件架构与软件底层原理,沉浸式体验具身智能前沿算法。
项目上线初期一直采用 CC BY-SA NC 非商用开源协议,让所有开发者与贡献者在产品尚未成熟的阶段专注迭代完善,不受商业诉求干扰。历经 SeeedStudio 数月的产品打磨与技术沉淀,自 2026 年 5 月 11 日起,项目正式由 CC BY-SA NC 升级切换为 CERN-OHL-W 2.0 开源协议,实现软硬件全链路 100% 开源,开放全场景商业合规使用权限。
本项目硬件与软件使用不同开源许可协议,使用前请确认所用部分对应的许可条款。
| 项目 | 硬件(CERN-OHL-W-2.0) | 软件 SDK(Apache-2.0) |
|---|---|---|
| ✅ 允许商用 | ✅ 允许 | ✅ 允许 |
| ✅ 允许修改 | ✅ 允许 | ✅ 允许 |
| ✅ 允许分发 | ✅ 允许 | ✅ 允许 |
| ✅ 允许闭源集成/再发布 | ❌ 有条件闭源(详见 CERN-OHL-W-2.0) | ✅ 允许(无需公开修改代码) |
| ⚠️ 保留版权声明 | ✅ 必须保留 | ✅ 必须保留 |
| ⚠️ 保留许可证原文 | ✅ 必须保留 | ✅ 必须保留 |
| ⚠️ 修改需注明 | ✅ 必须注明修改及日期 | ✅ 修改文件需注明修改内容 |
| ⚠️ 专利授权 | ✅ 明确专利授权 | ✅ 明确专利授权 |
| ⚠️ 分发时提供源码 | ✅ 必须提供硬件「完整源」(Complete Source) | ❌ 无强制提供源码要求 |
| ⚠️ 对外部/闭源模块兼容 | ✅ 允许(Weakly Reciprocal 特性) | ✅ 完全允许 |
| 🔗 与其他组件关系 | 独立接口模块(External Material)可保持原许可闭源 | 无限制,可链接任意许可证代码库 |
| 📄 官方许可证全文 | CERN-OHL-W-2.0 | Apache-2.0 |
☎ 联系我们
- 开源进度 & 技术支持 —— 耀晖:yaohui.zhu@seeed.cc
- 未来合作 & 轻量化定制 —— Elaine:elaine.wu@seeed.cc