灵锶智能D50系列斩获CMG世界机器人登泰山赛一金二铜
声明:文档由AI根据原文生成。
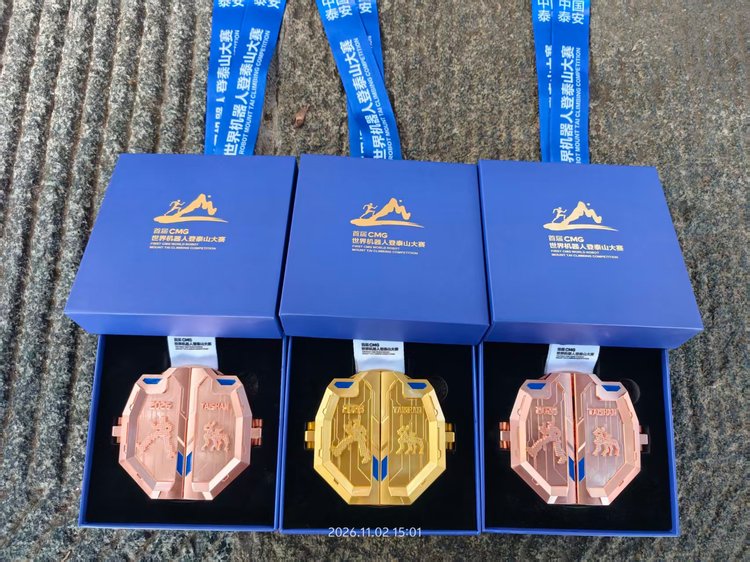
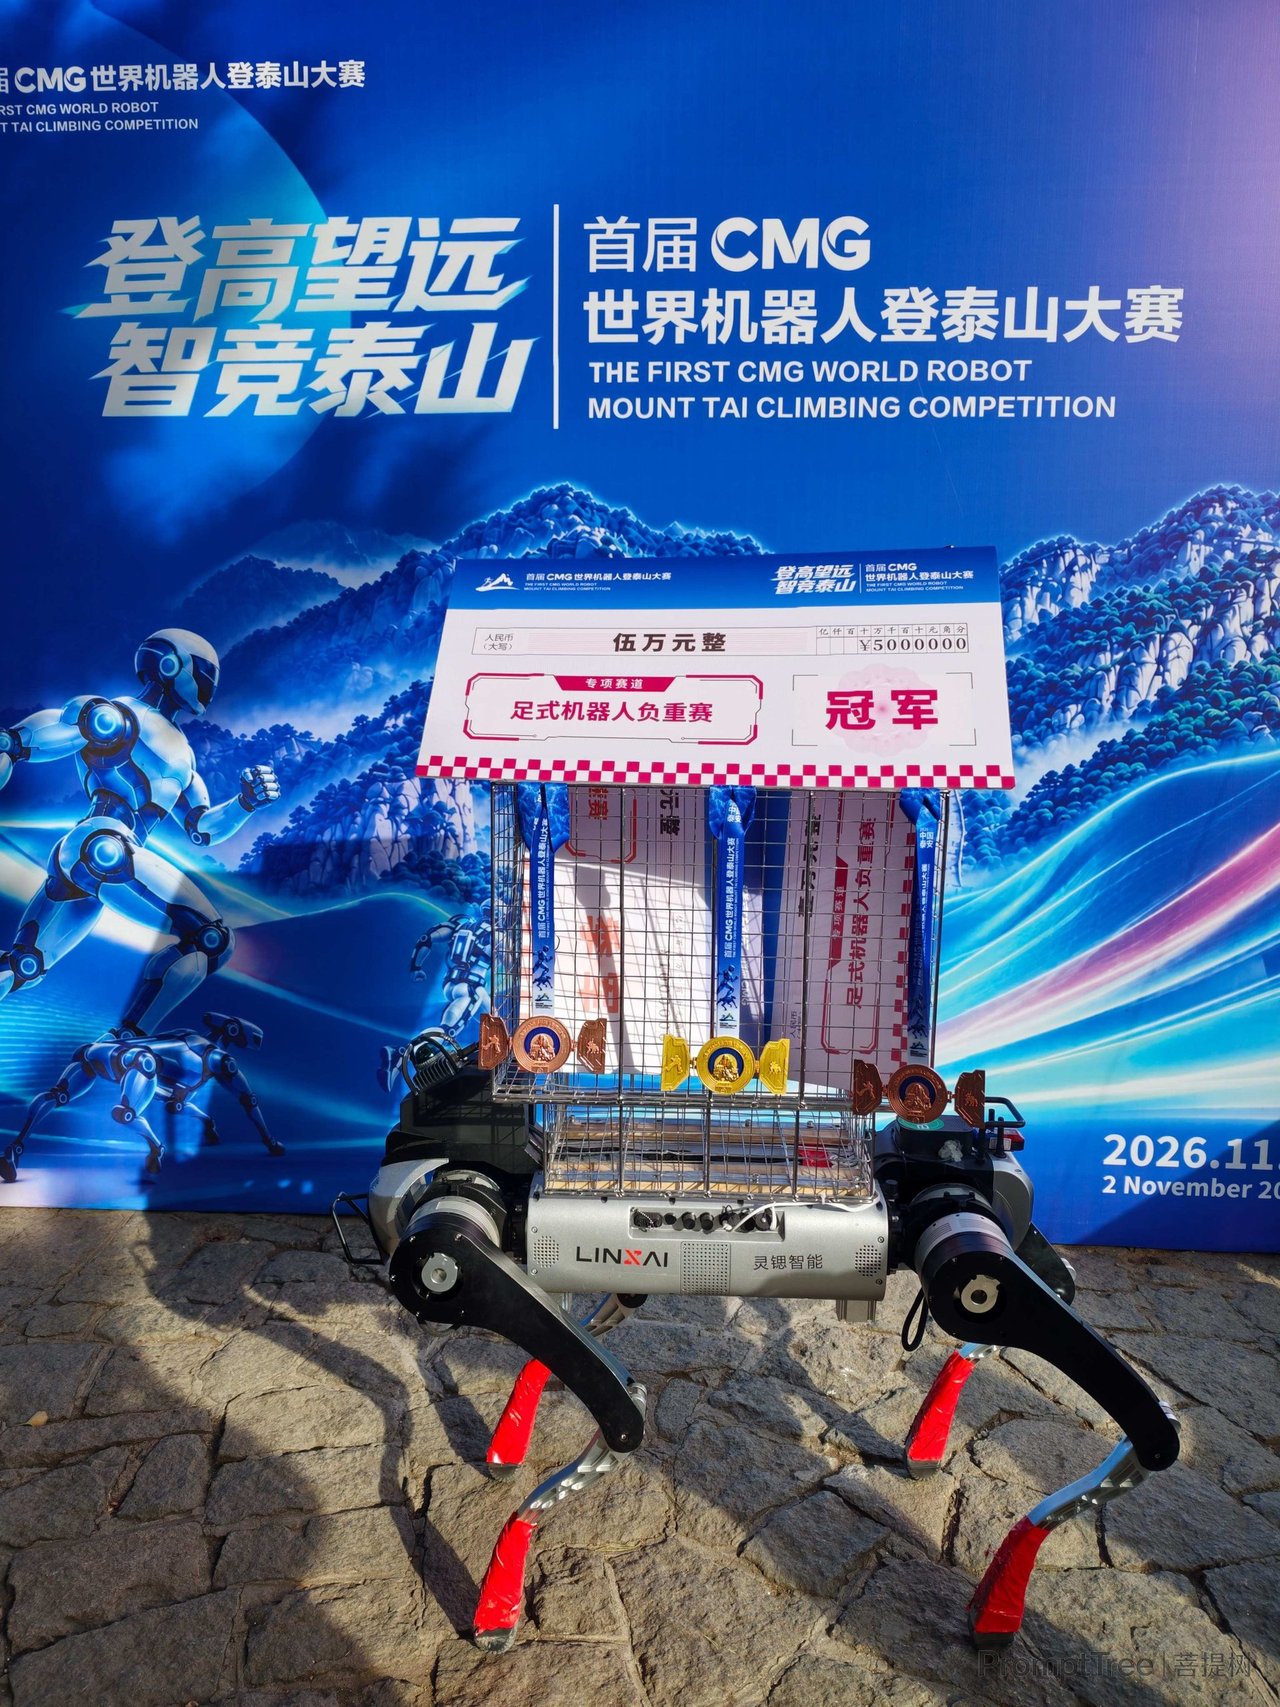
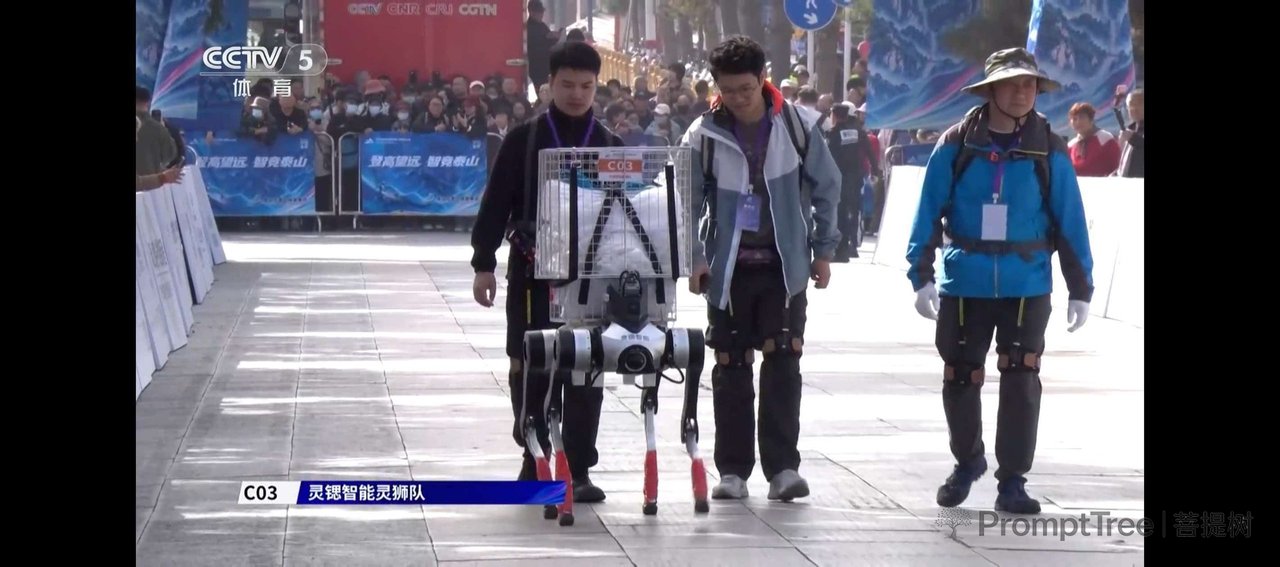
2026年11月2日,首届CMG世界机器人登泰山大赛在央视全程直播下收官。灵锶智能派出灵狮、灵驹两支战队出战足式组别,最终拿下足式负重赛冠军、足式负重赛季军、足式竞速赛季军,合计斩获一金二铜。其中,D50 WS轮足是足式组别全场唯一斩获奖牌的轮足产品。
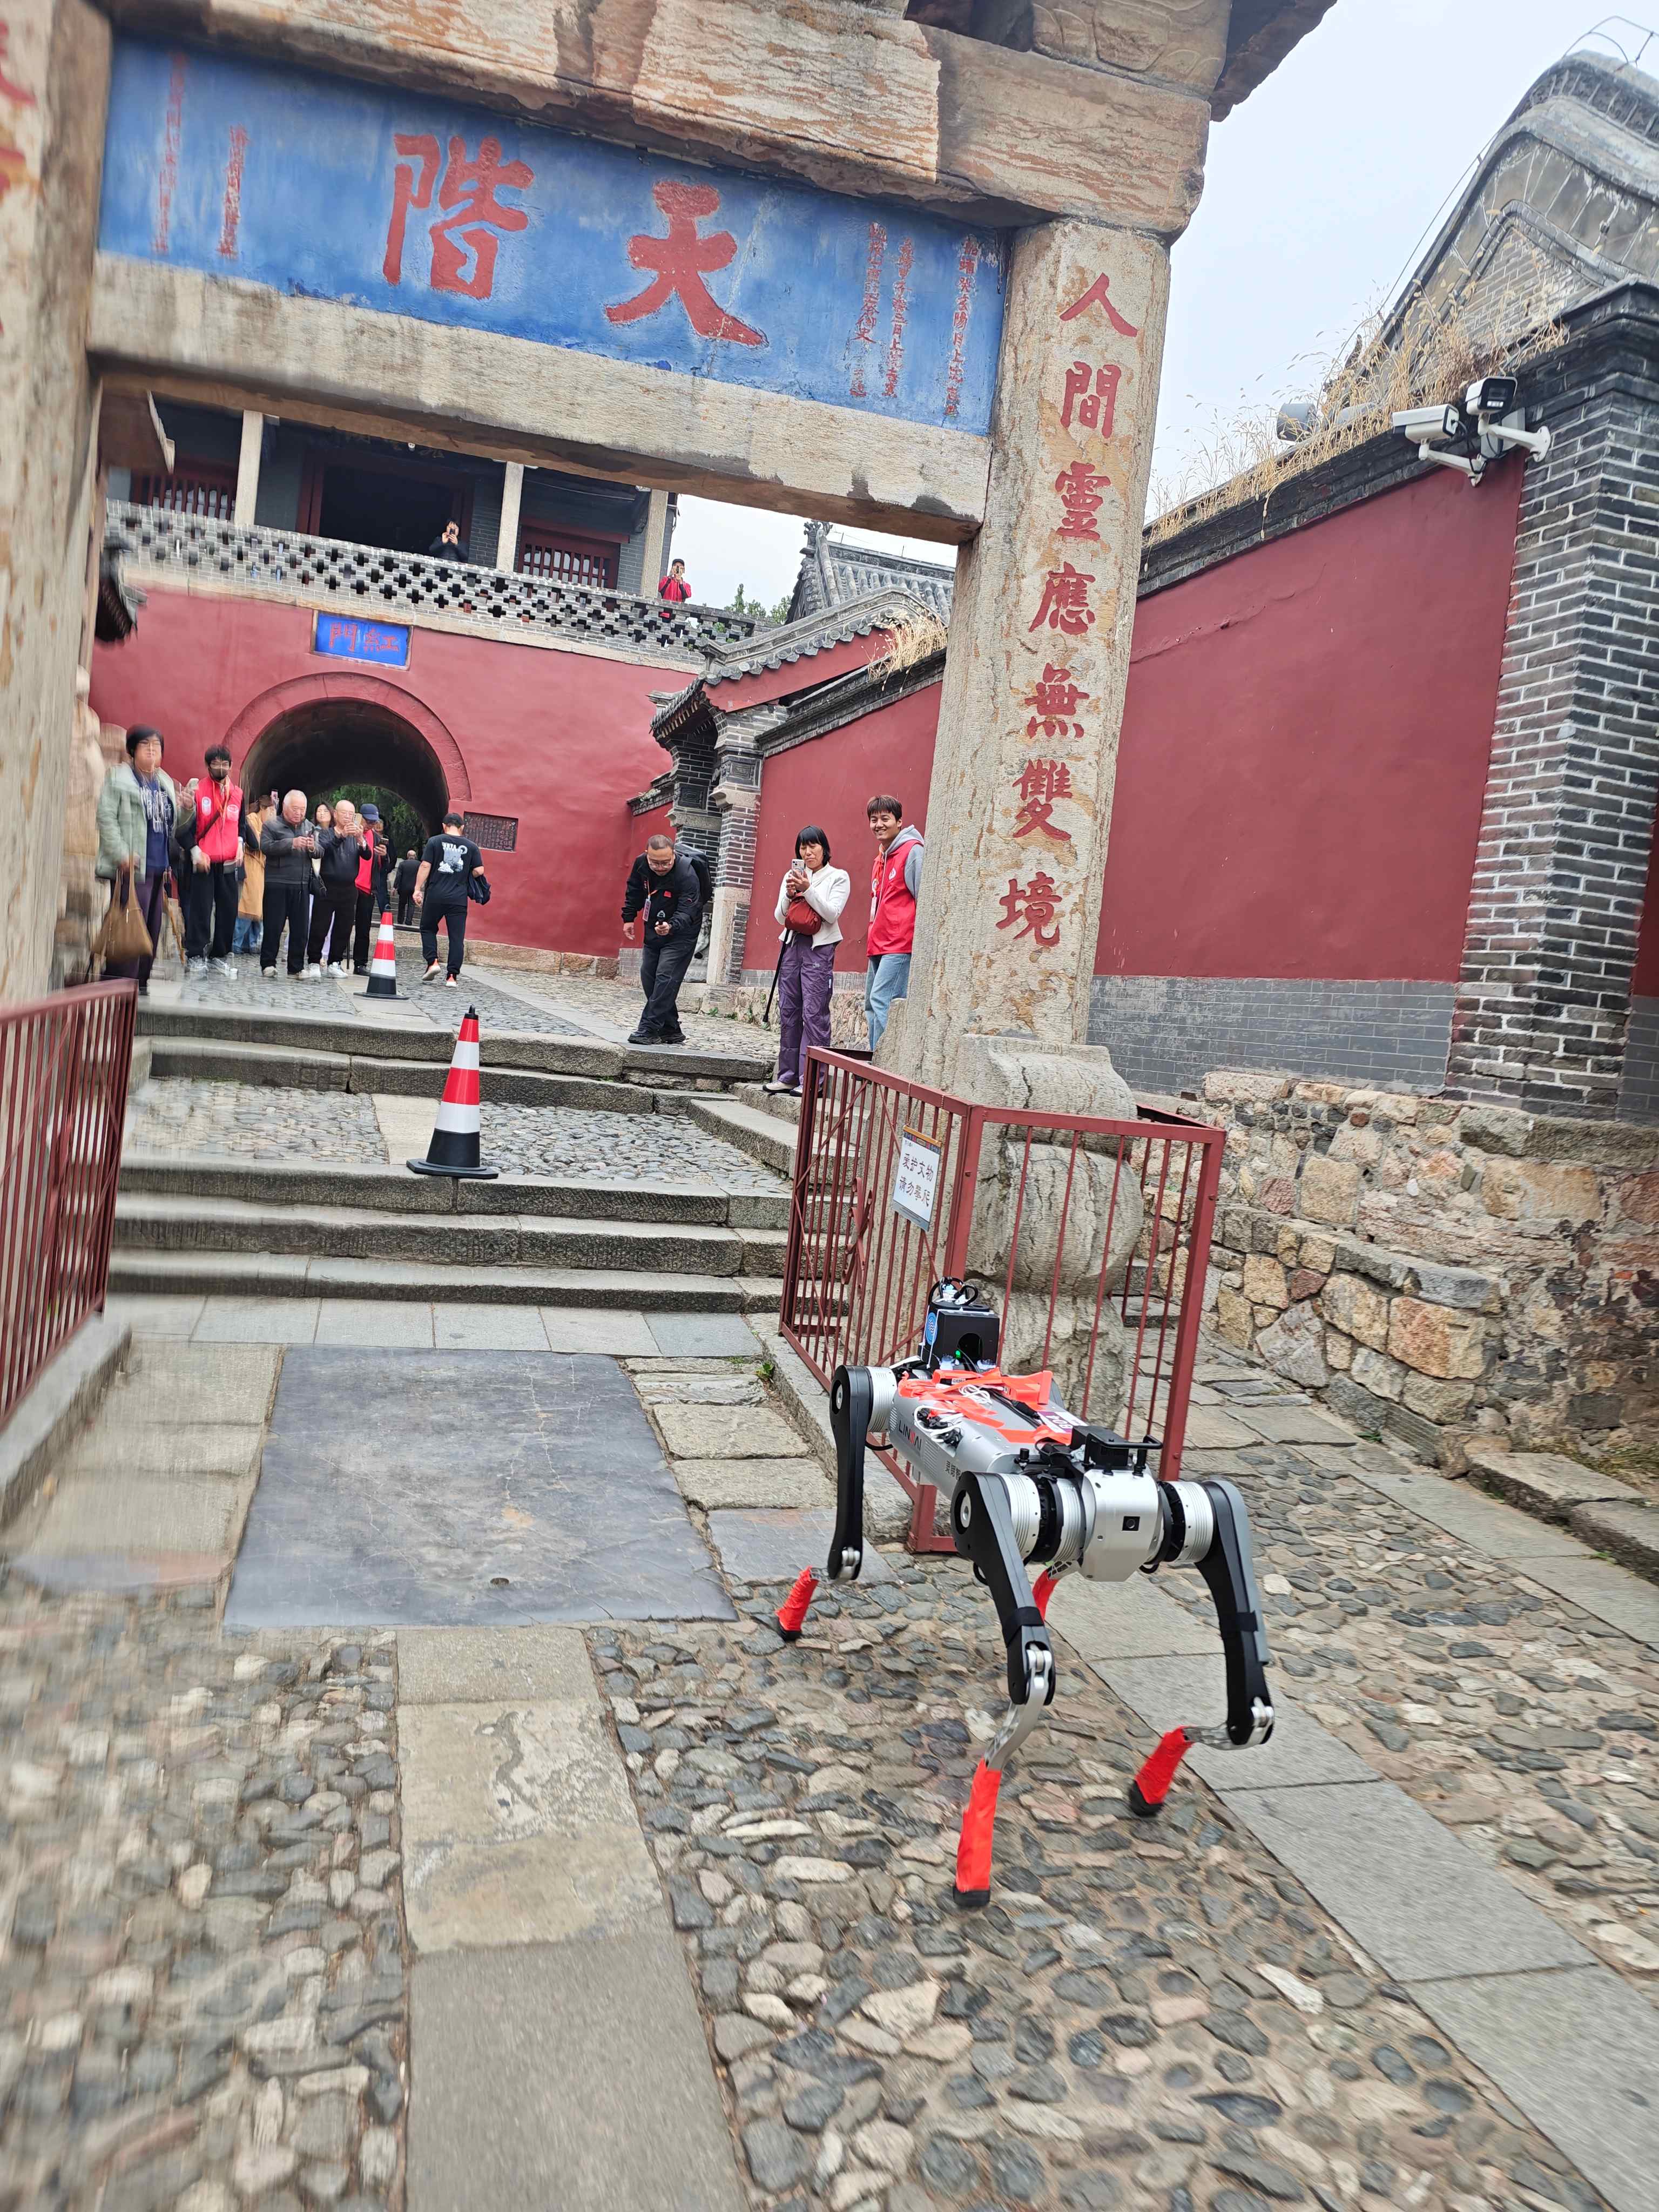
本次比赛赛道并非实验室标定跑道,路线为红门至中天门段,全长3.9 公里,包含3100 余级风化古石阶,台阶高低错落、宽窄不均,部分台阶宽度仅十余厘米,盘道缓陡交替,连续陡坡与急转弯并存,对任何一台足式机器人来说,都是没有预设预案的非结构化考场。
泰山为什么是足式机器人的“真实考试”
当前四足机器人在平整地面的表现,已不足以充分说明真实作业能力。泰山赛道将多重考验同时叠加到参赛机器人身上:连续长距离爬升考验动力续航,不规则石阶与湿滑碎石考验足端抓地与姿态平衡,负重状态下的重心变化考验关节与驱动系统余量,全程自主导航要求则排除了远程遥控的操作退路。
灵锶智能本次参赛的全部机器人均以全自主导航方式完成比赛,未使用遥控操作。这意味着感知、规划、步态调整和平衡控制需在真实山地扰动下实时闭环,而非依赖预先铺设的路线或人工干预。
(2).jpg)
负重赛:超额定载荷的硬仗
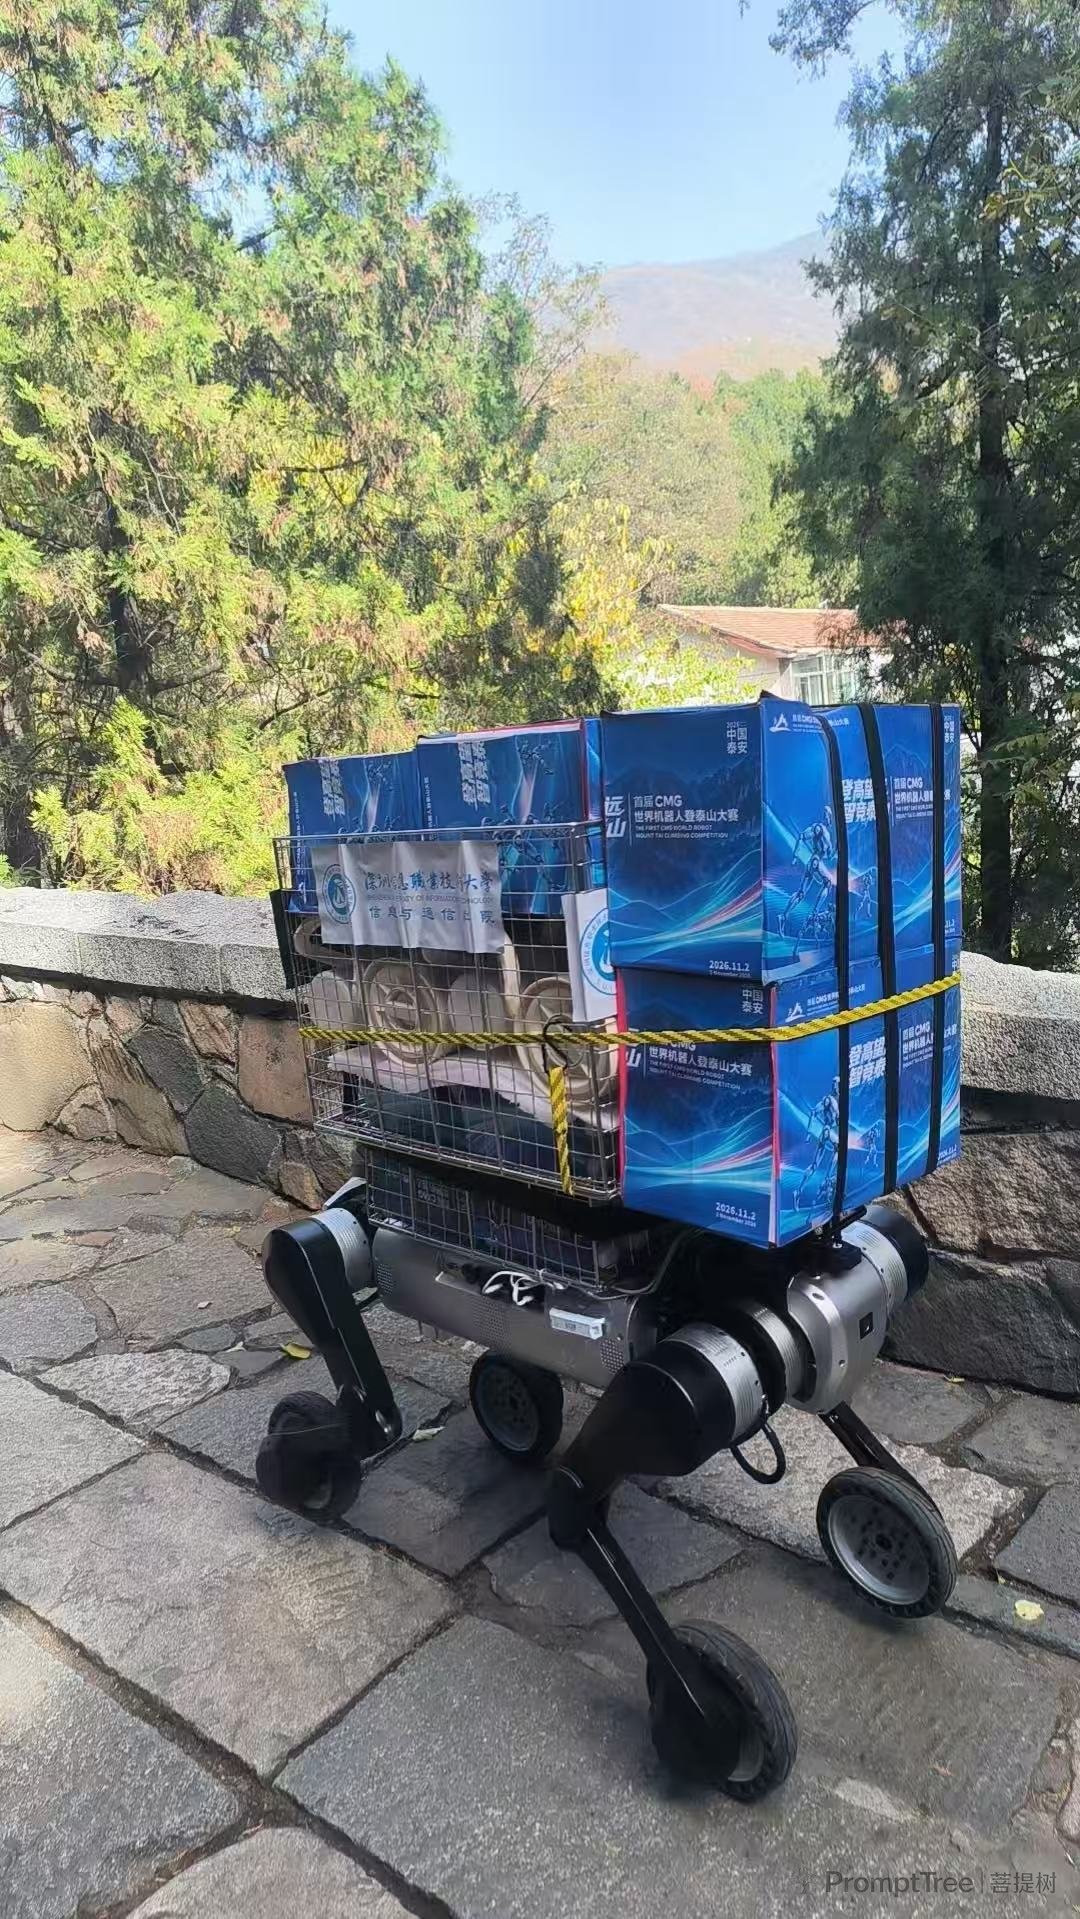
足式负重赛模拟泰山挑山工式的物资转运场景,比赛设置四个赛段,其中一段的物资与背篓合计重量达70 公斤,明显超过D50的50 公斤额定载荷。
灵锶产品总监彭少武赛后表示,该赛段是整场比赛难度最高的环节之一。D50的长腿构型在泰山密集石阶上可一次跨越两级台阶,减少每一步的决策与调整开销;同时运动控制算法针对负重爬坡做了专项优化,即便在堆叠货物抬高重心的情况下,仍能维持动态稳定。
D50 WS轮足在负重赛中拿下季军,是足式组别领奖台上唯一的轮足产品,其轮足构型在窄道、碎石和起伏路面上的综合通行能力,在本次比赛中得到了实际验证。
竞速赛:重载平台也能跑进前三
足式竞速赛中,灵锶的参赛对手多为体积更小、重量更轻、侧重敏捷性的四足平台。以重载为核心设计目标的D50最终拿下竞速赛季军,这一结果也印证了重载设计并不等同于运动性能受限。
D50在竞速赛中的表现说明,承载能力与运动性能之间无需做零和取舍,长腿结构、自研运动控制算法与整机动力系统的匹配,让这台重载底盘在需要速度的场景下仍具备竞争力。
技术底座:自主导航+自研控制+重载底盘
灵锶智能成立于2023年5月,核心团队来自清华大学、卡内基梅隆大学、明尼苏达大学、中国科学技术大学等院校,具备运动控制算法与硬件全栈自研能力。D50系列搭载全自主导航系统、多传感器融合感知方案与自研运动控制算法,在泰山赛道上完成了从感知到执行的完整闭环验证,而非单项功能展示。
泰山赛道的不可预测性,恰好匹配灵锶的产品定义方向:应急救援、山地物资投送、野外巡检。在这些场景中,碎石、阴影、台阶形变、湿滑表面都是常态,负重状态下的任何一次步态失衡都可能直接中断任务,本次参赛对灵锶而言是一次产品成熟度的压力测试。
下一步:让重载底盘进入更多真实复杂场景
本次获得的一金二铜,标记着D50系列在山岳实景工况下完成了一次硬核验证。灵锶智能表示,未来将持续迭代D50系列的软硬件技术,深耕应急救援、山地物资投送、野外巡检等真实行业场景,让重载足式机器人进入更多人工难以覆盖的复杂环境。
灵锶的产品方向并非让机器人表演爬山,而是让机器人在需要爬山的场景里真正能用、可靠、持续作业。
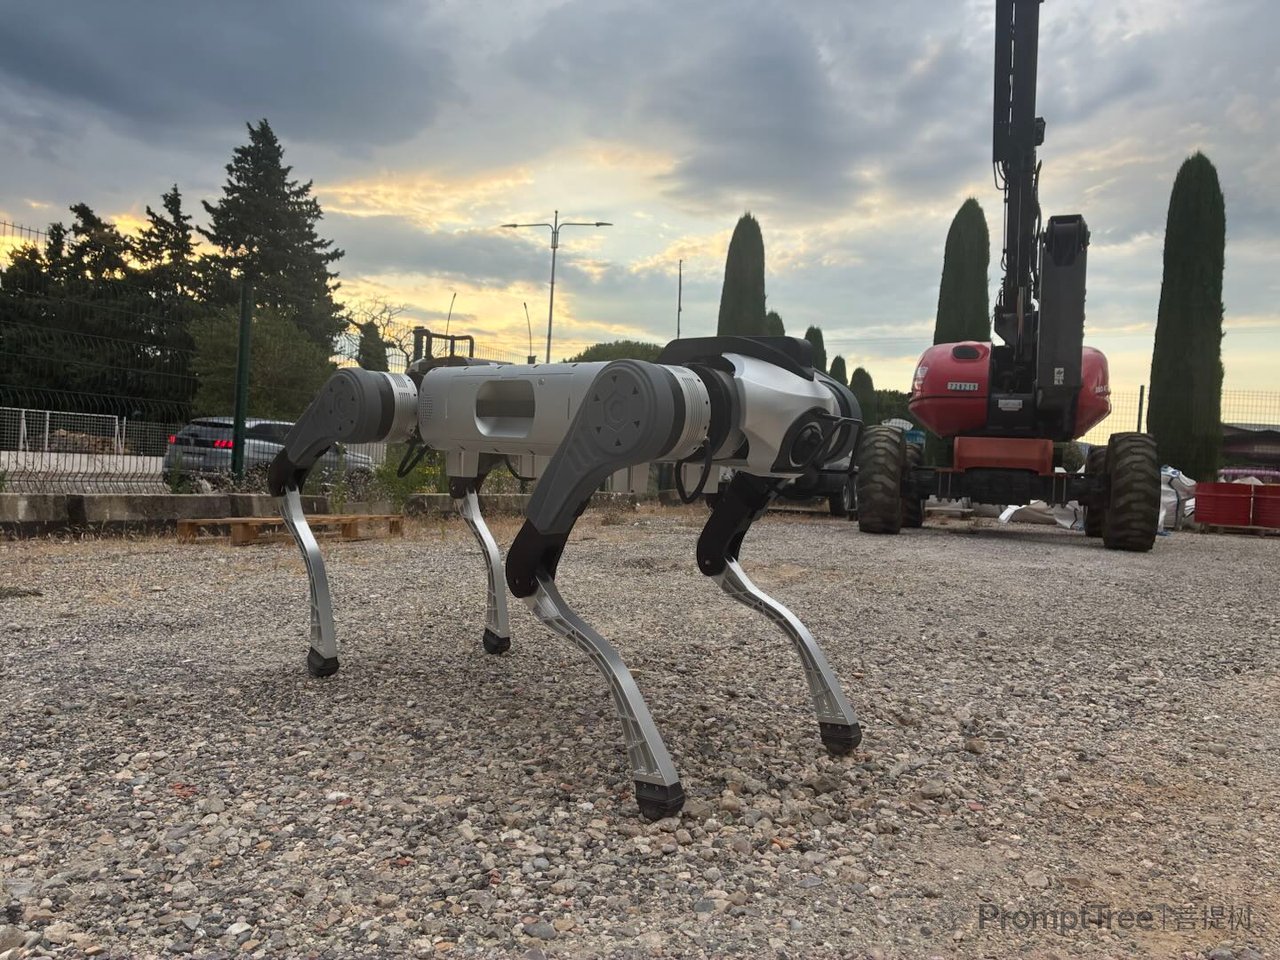
灵锶智能(LINXAI Robotics)以D50重载四足机器人与D30中载四足机器人为核心产品,专注打造高性能四足机器人底盘本体,覆盖巡检、侦察、识别、取样与远程协作全任务场景,为行业客户提供可靠的智能移动作业平台。