ROBROS自研人形机器人AI模型,计划2027年开源
声明:文档由AI根据原文生成。
自研AI模型计划2027年开源
韩国机器人公司ROBROS正在开发面向人形机器人的自研人工智能模型,并计划于2027年以开源形式发布。该公司通过将真实工业环境映射至虚拟空间进行机器人训练,再将结果迁移至实体硬件验证,为工业场景应用做准备。
2026年11月9日至10日,ROBROS在"NVIDIA AI Day Seoul 2026"上披露了上述技术进展与规划。
数字孪生训练与实体验证
11月10日,ROBROS首席人工智能官(CAIO)林大圭(音)在"NVIDIA Physical AI Startup Connect"环节介绍了基于工业现场数据的机器人学习技术及自研模型开发策略。
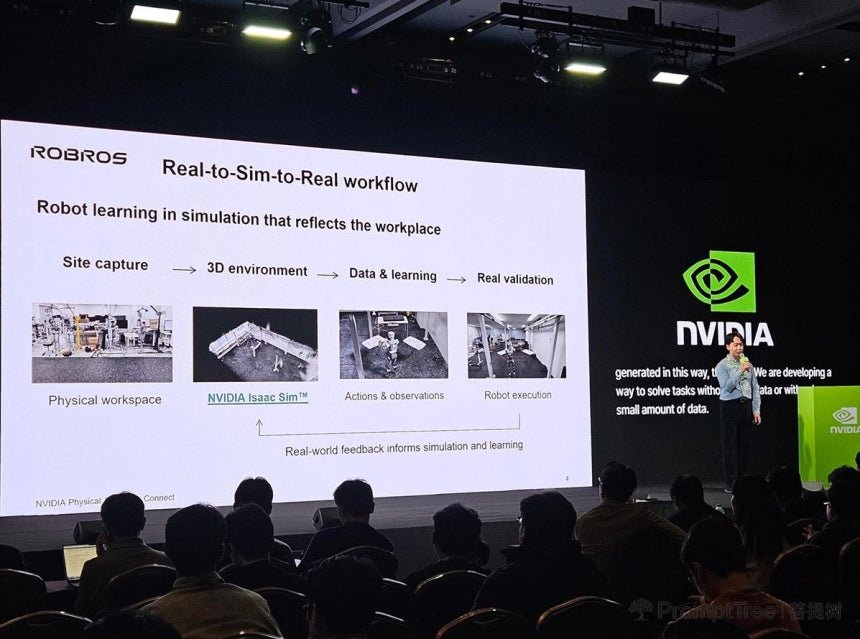
核心技术路径为"Real-to-Sim-to-Real":先将真实作业环境重建为数字孪生,在仿真环境中完成机器人训练,再将结果应用于实体机器人进行验证。ROBROS采用NVIDIA Isaac Sim、Omniverse及Isaac Lab搭建虚拟训练环境。
该公司展示了一项实验室3D数字孪生重建案例。机器人在虚拟环境中完成搬运箱体、制造零部件等任务的性能评估与训练后,相关成果在其自研人形机器人"IGRIS-C"上得到验证。该流程用于现场测试前的动作预检,并弥合仿真与现实的差距。
多源数据预训练工业场景模型
ROBROS同步开发的自研机器人AI被命名为"World Action Model(WAM)"。该模型正利用仿真数据、人类作业视频及机器人实际运行数据进行预训练,目标2027年开源发布。
该公司计划在制造、物流等工业领域扩大演示验证,并行推进自研AI模型开发与现场数据采集,以提升人形机器人的任务执行能力。
林大圭表示:"人形机器人要在真实工业场景中落地,反映多样作业环境的训练数据与验证技术至关重要。ROBROS将基于自有人形机器人平台与仿真学习技术,提升机器人任务执行能力,推动可应用于工业现场的物理AI技术发展。"