NVIDIA GTC柏林站:NEURA人形机器人4NE1现场完成全自动洗衣演示
声明:文档由AI根据原文生成。
无剪辑直播:11分钟完成洗衣全流程
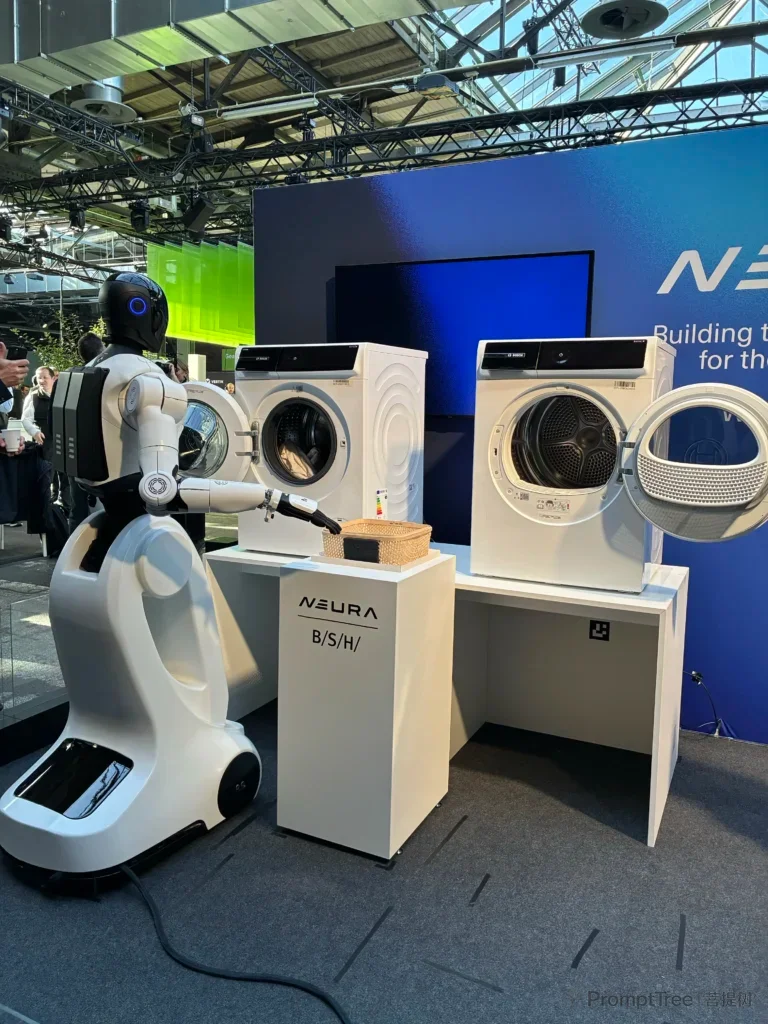
2026年10月20日至2026年10月22日,NVIDIA GTC大会在柏林Station-Berlin举行。NEURA Robotics在3号展厅3031展位进行了一场一反常规的演示:其人形机器人4NE1 Wheels未经过剪辑处理,在现场及线上直播中反复自主完成完整洗衣流程。
整套动作持续约11分钟,全程无人干预。机器人依次完成分拣深浅衣物、将衣物装入洗衣机并关门、待洗涤结束后开门取出、转移至烘干机并关门等步骤。为便于观看,BSH家电的洗涤与烘干程序被压缩至约10秒,其余条件均为真实场景。10月22日(周三),该演示还在YouTube和LinkedIn平台进行了直播。
NEURA Robotics团队在此次公开展示中优先保障了可靠性与现场安全,速度优化将留待后续模型更新。
多模态感知:关门后衣物"消失"怎么办
洗衣流程的难点在于机器门关闭后衣物脱离视觉范围,机器人仍需掌握物品位置、已执行动作及后续步骤——即"客体永久性"能力。4NE1搭载NEURA Robotics于2026年10月14日发布的Neuron AI多模态基础模型,采用感知-语言-行动(PLA)架构,整合3D视觉、触觉、力觉、听觉、语言及本体状态信息,并具备记忆功能。
现场具体配置包括:胸部摄像头负责工作空间建模,手部摄像头引导抓取;滚筒内部视觉受阻时由触觉传感接替;门锁扣合、连接器卡入等声音先于视觉提供确认。模型自主学习各阶段应依赖何种传感通道,这一逻辑同样适用于工业场景——例如通过声音判断焊接质量。
欧洲生态:从物理教学到云端训练
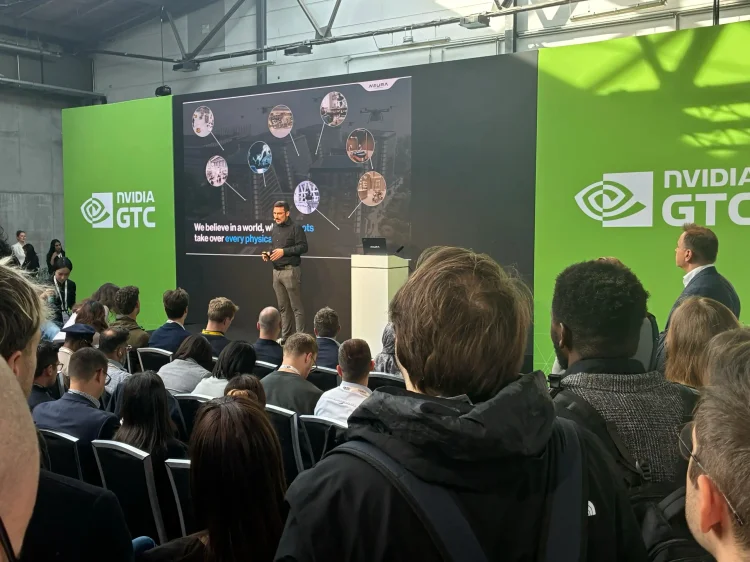
2026年10月23日(周四),NEURA Robotics技术与创新副总裁Arne Nordmann在赞助商展厅剧场发表演讲《From Europe, for the World: Building the Ecosystem for Physical AI》。他指出,一台能干的机器人只是可见的终端,背后需要完整生态支撑。
该生态的实际运转方式为:在NEURA Gym中,焊接技师、制造工程师等领域专家手把手教授机器人作业技能;NVIDIA仿真工具将真实数据扩展至数百种光照、几何与环境变体;训练每日在云端运行,推理则由机器人胸部内置计算单元本地完成。通过Neuraverse平台,单一机器人习得的技能可部署于异构机群,合作伙伴亦可将其工艺知识转化为可复用技能。
与舍弗勒、博世等工业企业的数据合作,为这一流程注入真实制造工艺。Nordmann表示,这是"德国硬件+德国基础模型+操作德国设备",在欧洲研发、面向全球部署。
GTC Berlin是展示物理AI当下能力的理想舞台:一台人形机器人独立、实时、无剪辑地完成复杂真实任务。感谢团队与NVIDIA的合作伙伴关系让这一切成为可能。这就是来自欧洲、面向世界的物理AI。
尽管此次演示为家用场景,Nordmann强调与BSH合作的核心目的在于测试并推动"机器人友好型"设备的开发。NEURA Robotics的首要重心仍在工业领域,该市场需求明确、运营回报清晰;服务机器人次之,家庭场景为长期目标。
4NE1 Gen 4首秀:从讲台走到展位
演讲尾声迎来新品首秀。同日于慕尼黑工业大学RoboGym开幕仪式上发布的4NE1 Gen 4,从主讲台步行至NEURA展位。该代机型面向规模化生产,较前代减重20%,机身更纤薄并采用织物外层,同样运行Neuron AI。
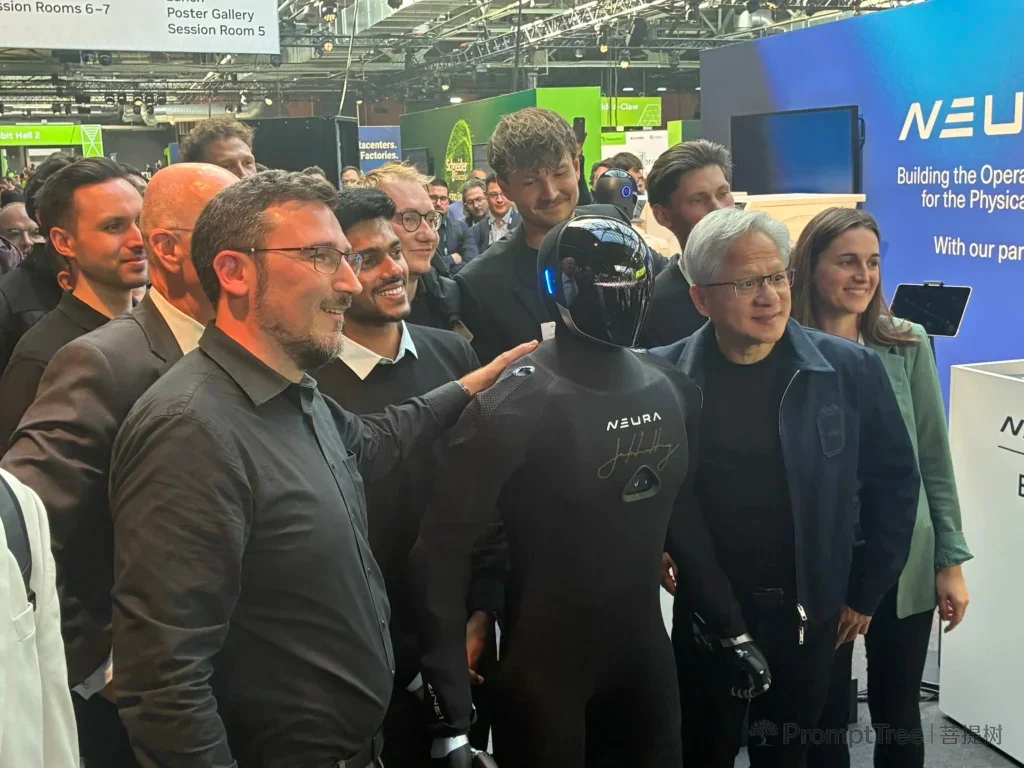
NVIDIA创始人兼CEO黄仁勋亦到访展位,观看机器人作业演示。