智身科技开源高保真机器人仿真平台MATRiX 2.0
声明:文档由AI根据原文生成。
智身科技推出MATRiX 2.0,破解具身智能仿真训练四大瓶颈
2025年,智身科技正式开源高保真机器人仿真平台MATRiX,作为首个将MuJoCo高精度物理引擎与Unreal Engine 5高保真视觉渲染深度融合的联合仿真平台,试图打破物理准确性与视觉真实性难以兼顾的行业困境。2026年7月28日,智身科技发布MATRiX 2.0版本,针对场景构建成本高昂、多机协同缺失、工具链门槛高等核心痛点,进一步扩展平台能力。
具身智能正从"实验室验证"迈向"规模化应用",但仿真训练环节的瓶颈持续制约这一进程。当前主流仿真平台普遍面临物理与视觉割裂、场景构建成本高、多机协同缺失、工具链门槛高四大挑战,本质上仍停留在"辅助验证工具"阶段,未能进化为物理AI所需的"训练基础设施"。
从1.0到2.0:从仿真底座到数据飞轮
MATRiX 1.0聚焦"机器人仿真是否足够真实",通过MuJoCo与UE5双引擎融合,为运动控制、强化学习和感知算法提供验证环境。MATRiX 2.0则转向"环境如何快速构建、机器人如何规模化协同、数据如何持续流动",能力从预设场景下的单机训练,扩展至开放世界中的多机器人协同、动态数据生成及虚实闭环。
开放世界构建:训练场无边界生长
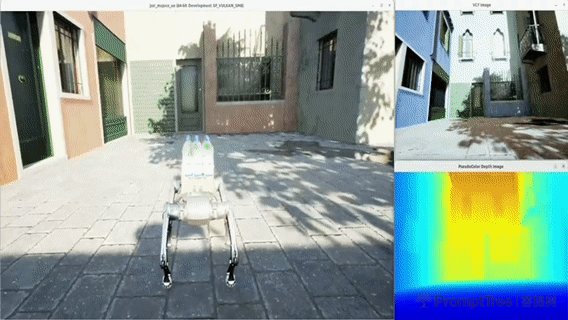
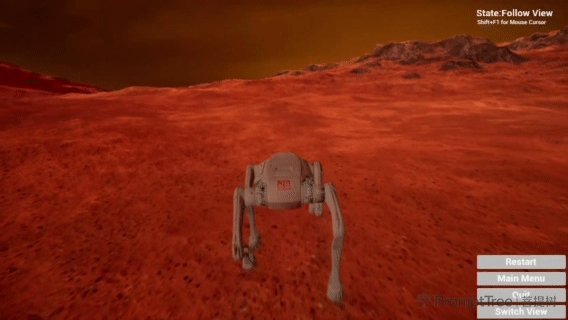
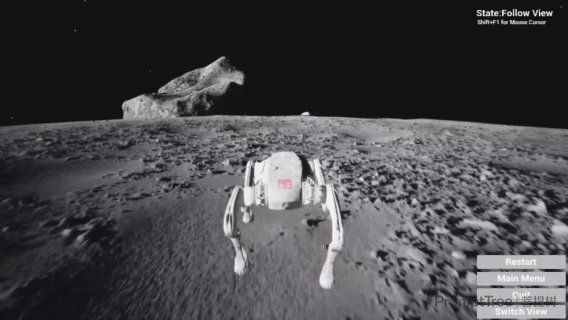
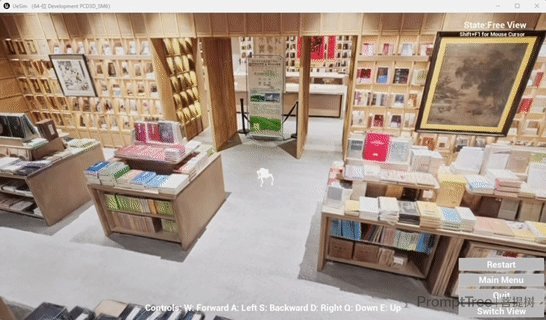
MATRiX 2.0搭载MATRiX World模块,基于实时动态地形技术支持数百平方公里级超大规模环境生成,涵盖山地、森林、月球地表、火星荒原等极端地貌,均具备完整物理碰撞属性。平台采用DLC按需下载模式,集成RGB相机、深度相机、激光雷达、全景相机、鱼眼相机等多种传感器;支持拖拽式自由建造与AI原生场景动态生成,虚拟引擎Agent驱动的行人可自主导航行走。
多机在线协同:从单体智能到群体智能
MATRiX Multi-Agent模块借鉴MOBA在线交互框架,支持分布式网络部署与多机器人实时联网仿真。不同设备上的机器人可进入同一环境,开展团队协作、任务对抗与大规模联合训练,为群体智能算法研发提供可扩展的实验空间。
3DGS场景导入:打通虚实闭环
MATRiX Real2Sim2Real模块支持导入3D Gaussian Splatting(3DGS)重建的真实场景,自动生成物理碰撞模型并直接用于训练验证,无需手工建模即可完成真实场景到仿真环境的快速迁移,加速"真实数据采集—3DGS场景导入—虚拟训练—现实验证"的完整研发流程。
全链路评测:80%-90%测试前置
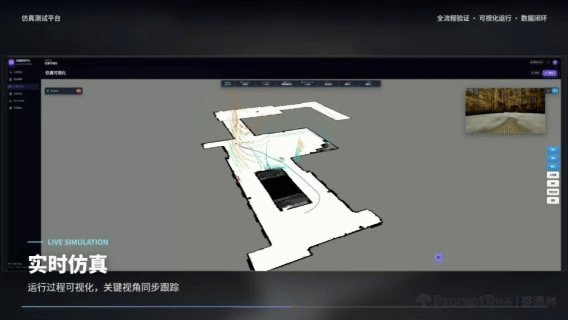
MATRiX Eval模块支持VibeTesting与7×24小时自动化测试,单台机器人测试量级可从真机实测的100余次扩展至10,000次以上。平台全面支持软件在环(SIL)及处理器在环(PIL)仿真,实现感知、定位、建图、导航及运控等各模块算法的并行调试,将绝大多数测试验证工作前置到仿真闭环中完成。
平台中立:面向全行业的基础设施
MATRiX 2.0设计之初即确立平台中立性原则,开放支持跨品牌、跨品类机器人本体接入,涵盖四足机器人、人形机器人、轮式底盘、复合机械臂等,不局限于智身科技自有产品。智身科技表示,其目标不仅是机器人制造,更希望成为具身智能基础设施贡献者。
MATRiX已在GitHub开源,开源主页地址:https://github.com/zsibot/matrix