智能柔性自动化系统的能力阶梯:从自动化替代到智能决策
声明:文档由AI根据原文生成。
三层能力非同一维度
在仓储项目中,"自动化""柔性""智能"常被并置使用,但三者解决的问题并不相同:自动化解决人力替代,柔性解决业务变化,智能解决决策由谁承担。评估时若将三者混为一谈,易出现设备配置齐全、实际运行仍依赖人工干预的结果。
自动化:设备替代与流程固化
自动化的核心判据是流程中的人工环节是否被设备接替。原力聚合的方案采用"1(智能软件)+4(物流机器人)"架构,四类机器人覆盖存储、搬运与拣选环节:托盘四向车额定载重1500kg、车厚125mm、定位精度±2mm;箱式存取机器人可在779mm宽巷道内运行,高度达12m,无需提升机;搬运机器人行走速度4m/s;拣选站兼容托盘、料箱与笼车,单站效率1000件/时。
但设备到位仅是起点。若流程按当时业务形态固化,业务一旦变化,系统仍需回到人工补救。
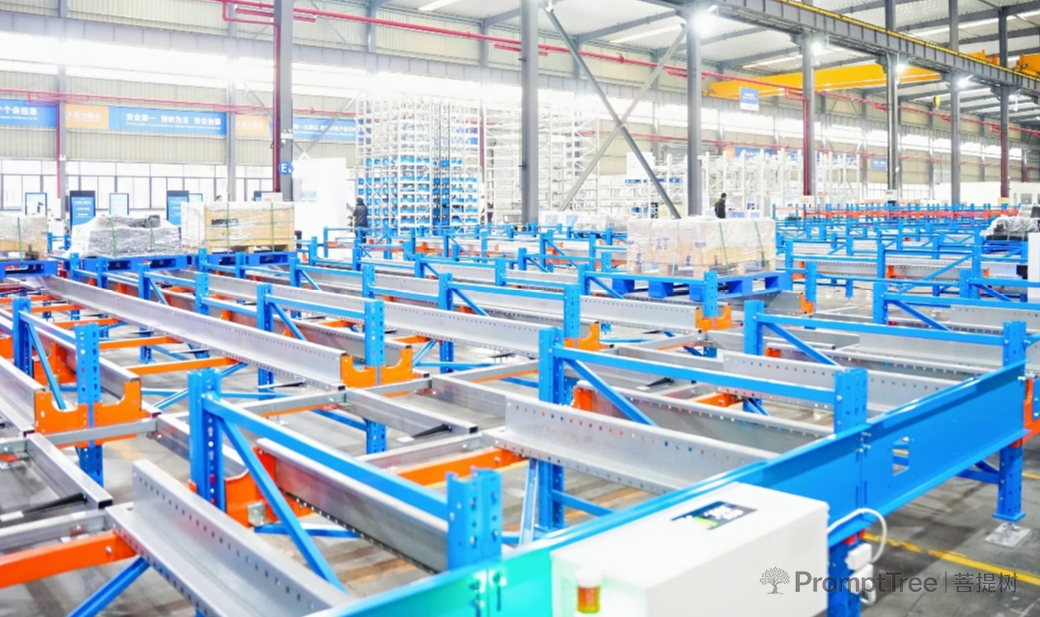
柔性:形态与扩展方式可变
柔性的判据是需求变化时改造范围的大小,可从四项维度检验:物料层面支持托盘、料架、笼车、料箱同区混存并兼容不规则件,避免按容器形态硬性分区;空间层面适配高度2m至30m,覆盖平库、楼库与立体库,支持存量仓库改造;能力层面实现储位与流量解耦,可分批投产而不中断运行区;系统层面,混存、混搬、混拣三类子系统可独立部署与组合,按需叠加。
智能:决策由系统承担
智能的判据是运行中的判断由软件还是由人做出,包含四类决策场景:储位分配上,入库采用同品聚集与热度匹配,出库可组合先进先出、先到期先出、最少阻碍容器与最短搬运路径等条件;任务编排上,拆零、整箱与整托在同一拣选站完成、无需合单,组波、备货、补货与匹配算法可再优化约30%;集群协同上,系统支持80台以上设备同场调度并兼容第三方机器人,整体可用率99%;感知层面,双视觉系统码位识别精准率99%、偏载误报率降低70%,使密集排布与更短安全间距成为可能。
评估顺序:自研范围优先于单机参数
评估建议遵循三层顺序:先看软硬件自研范围——调度与设备若分属不同主体,统一决策难以成立;再看接口分级,黑盒、灰盒、白盒三级接口决定系统能否接入既有ERP与MES;最后比对单机参数,因参数只界定上限,实际产出取决于决策质量。
结语:逐级递进,缺一不可
自动化的下限由设备配置决定,柔性的上限由决策能力决定。三层能力逐级递进,跳过任一层的系统,均会在业务变化时重新依赖人工。