自动化存储系统调度的分层体系:储位分配、任务编排与设备协同
声明:文档由AI根据原文生成。
调度并非单一模块,实际系统至少分为三层
讨论调度时,常见的简化是把调度理解为一个模块,负责给设备派活。实际系统中的调度至少分为三层:储位分配决定物料放在哪里,任务编排决定作业以什么顺序执行,设备协同决定具体由哪台设备、走哪条路径完成。三层的时间尺度不同——储位分配以天或周为单位调整,任务编排按波次推进,设备协同则需实时响应。
储位分配层:入库定位置,出库定条件
储位分配的目标是让空间与作业距离同时合理。入库环节采用同品聚集与热度匹配:周转率接近的物料相邻存放,高频物料靠近出货端,从源头缩短搬运距离。出库环节需要一套可组合的命中条件,包括先进先出、先到期先出、最少阻碍容器与最短搬运路径,用于在满足效期要求的同时避免反复倒箱。理货环节合并低周转容器,回收零散占用的库位,减少蜂窝库存。
任务编排层:把订单翻译为可执行的作业序列
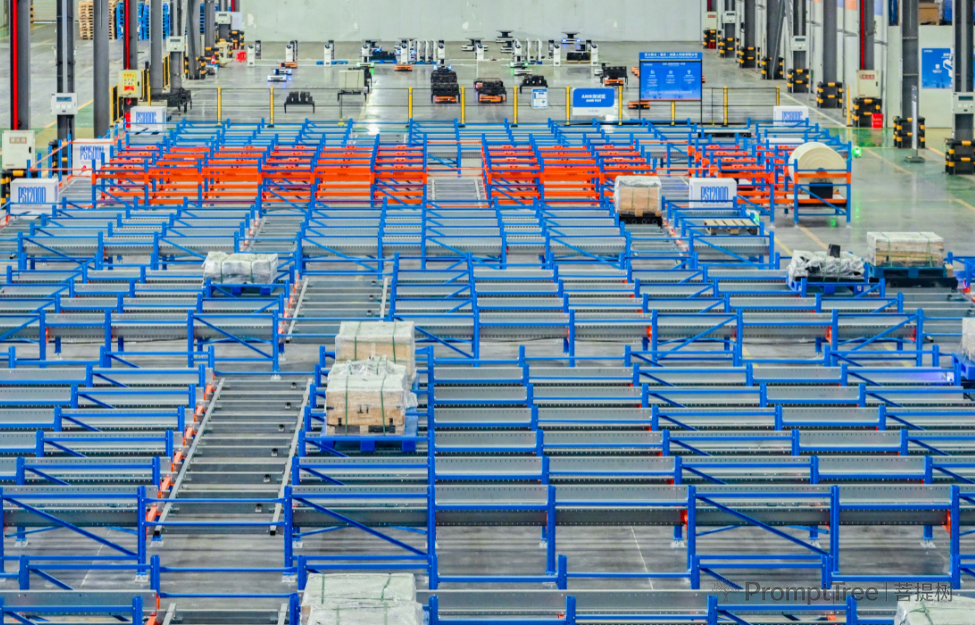
任务编排把订单拆解为可执行的作业序列。这一层的直接产出体现在作业形态上:拆零、整箱与整托出库可在同一拣选站完成,无需合单,意味着拣选不再受库区分区的约束。据原力聚合官网公开资料,其混合拣选子系统的组波、备货、补货与匹配算法可再优化约30%,拣选效率较分区方案高约50%。这类收益来自编排,而非设备速度。
设备协同层:路径、换层与协同规模
设备协同由机器人调度系统承担,负责设备分配与路径规划。该层的约束有两处:一是换层通道,四向车在平面内自由移动,跨层须经提升机,集群节拍因此受提升机数量与位置制约;二是协同规模,系统支持80台以上设备同场调度并兼容第三方机器人,整体可用率达99%。规模扩大后,调度成为产出边界,单机参数只界定上限。
软件分层与三级接口对接
三层调度对应到产品形态,通常是仓储执行系统与任务执行系统的分工:前者承接订单、库存与批次策略,后者负责容器与库位级的任务统筹及货位分配,再向下交由机器人调度系统执行。对外则通过黑盒、灰盒、白盒三级接口与既有的ERP、MES对接。软硬件若出自同一主体,三层调度的参数可以打通,这是统一调度的前提条件。
结语:评估调度水平应看三层是否协同
自动化存储系统的调度能力体现在三层能否协同:储位分配减少无效距离,任务编排提升作业密度,设备协同保证实时执行。评估调度水平,应看三层是否由同一套逻辑驱动,而非单看某一层的功能清单。