全球首发“多足联运”系统!智身科技让机器人学会“搭伙“干活,具身智能迈入群体作业时代
在没有预先地图、没有 GPS、环境复杂甚至充满危险的物理世界中,多台机器人如何默契配合,共同完成一项繁重的搬运任务?
过去,行业的多机协同往往停留在“排队走队形”或“各自避障”。今天,智身科技旗下 面向物理世界的通用智能模型品牌PITA (Physics InTeraction AI)正式给出突破性答案—— 全球首发“多足联运”(Multi-Legged Collaborative Transport)系统。
这是 全球首例 多机器人在无预先建图的未知环境中,围绕“同一个物理任务”自主完成协作搬运,标志着多机器人协同正式跨入“ 群体作业智能 ”时代。
01/
定义“多足联运”:多机协同从“编队时代”进入“联运时代
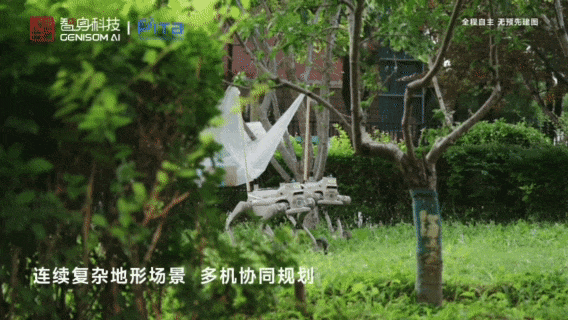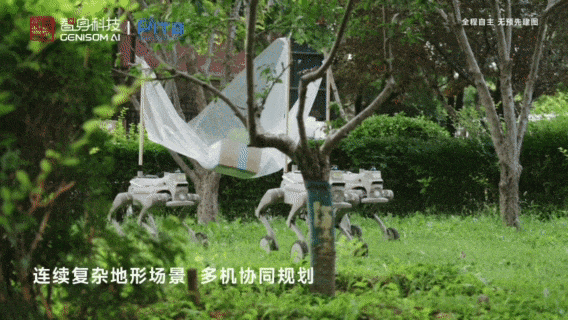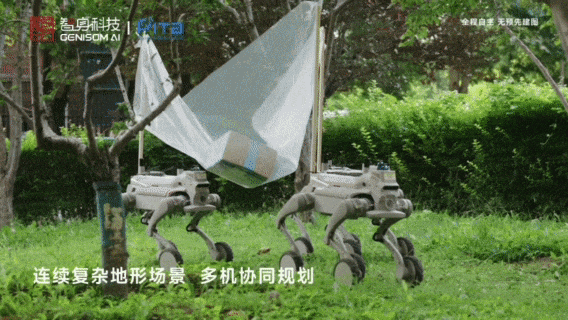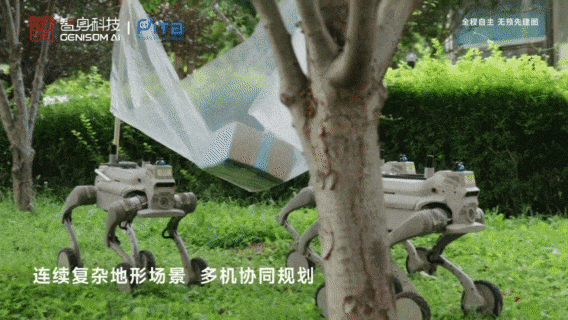
今天,绝大多数多机器人系统解决的仍是“多台机器人如何一起移动”;而智身科技与 PITA 要解决的是:“多台机器人如何围绕同一个物理任务一起工作。” PITA “多足联运”系统,是面向多机器人的全身协同控制技术,让多台机器人在无预先地图的陌生环境中,共同承载同一物体并自主完成运输。
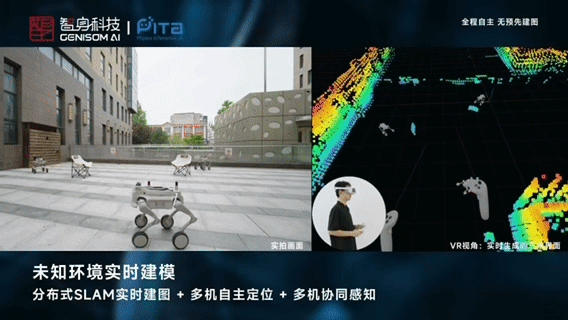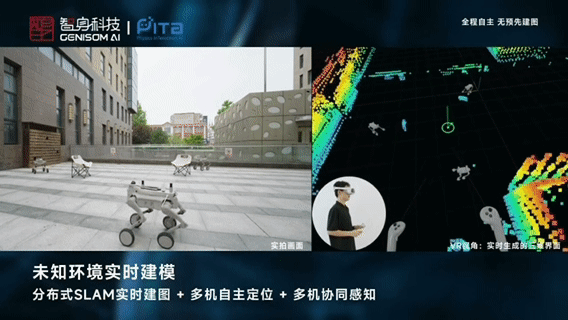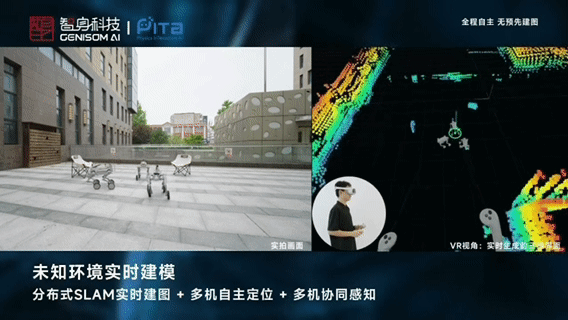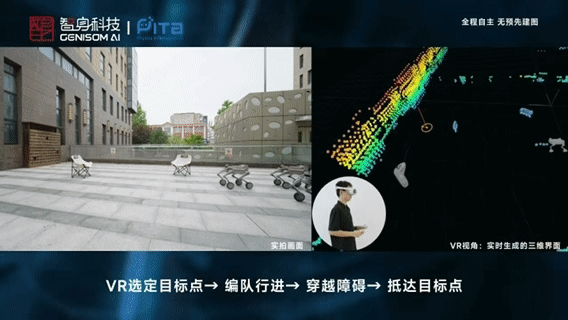
- 陌生环境自主协同: 操作者仅需通过 VR 指定目标位置,机器人团队(智身钢镚L1-W EDU)即可自主感知环境、定位自身与伙伴、共享空间信息,并共同规划运输路径。
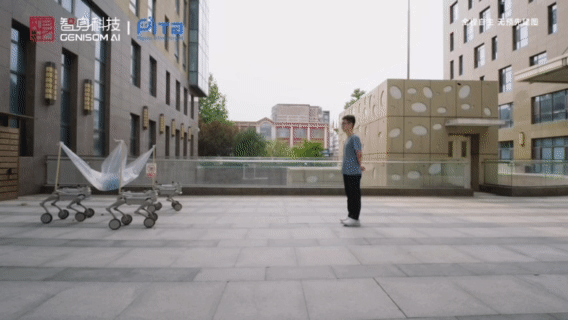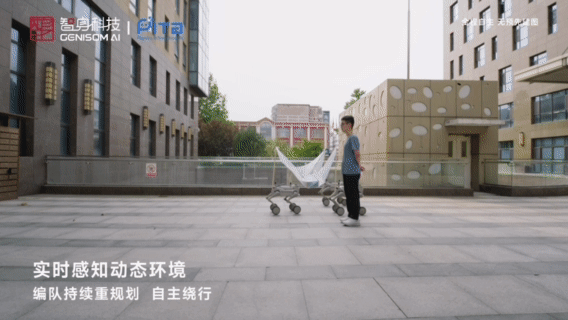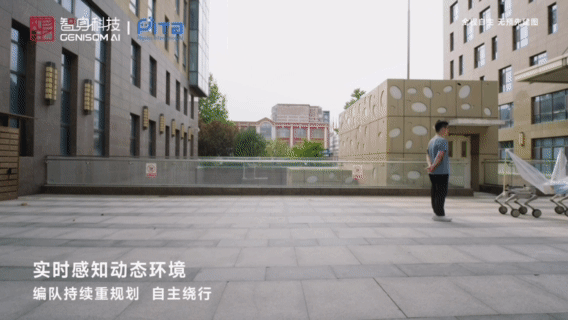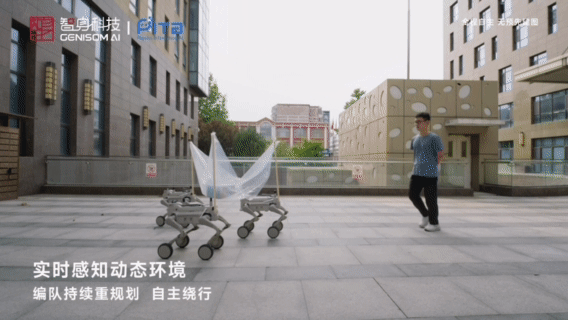
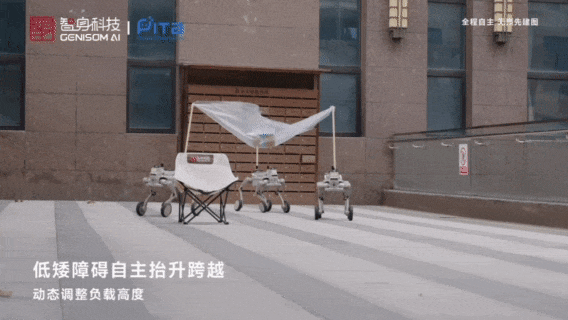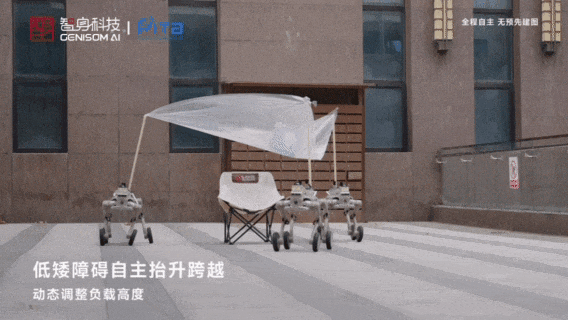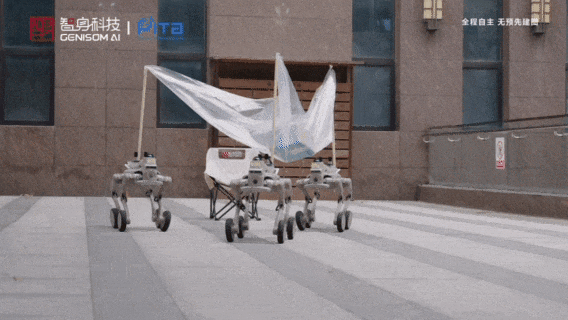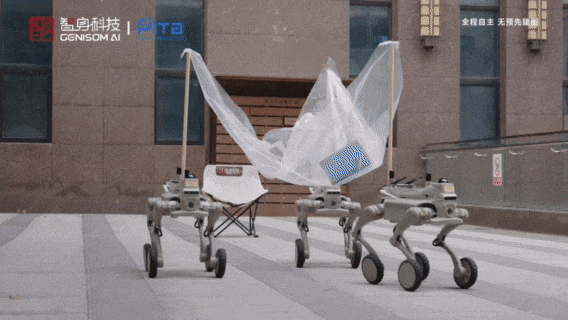
- 动态环境联合决策: 面对行人、低矮障碍及楼梯等复杂环境,机器人能够根据通行空间、障碍分布和载荷状态,实时调整队形、路径与运动状态,协同完成绕行、跨越与复杂地形通过。
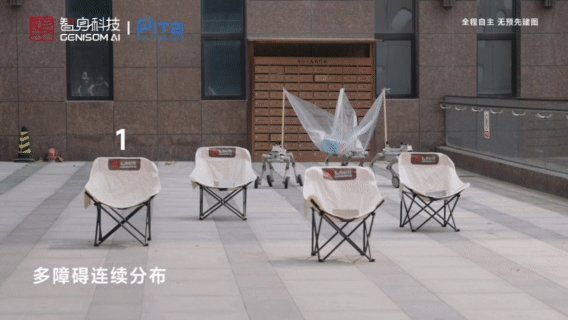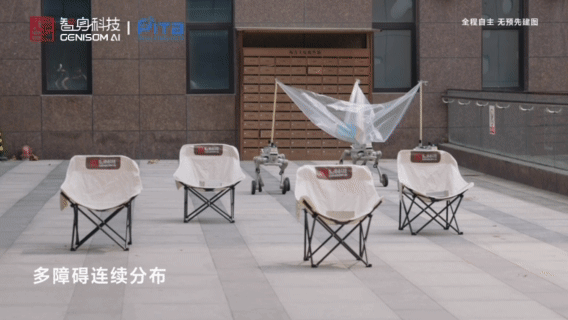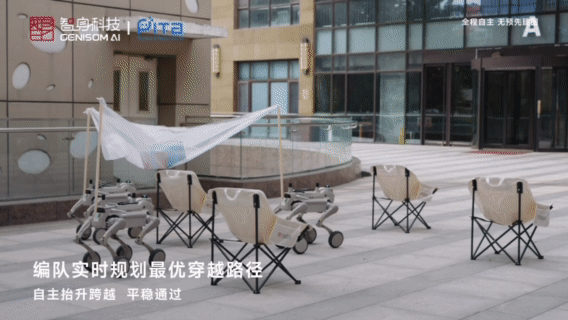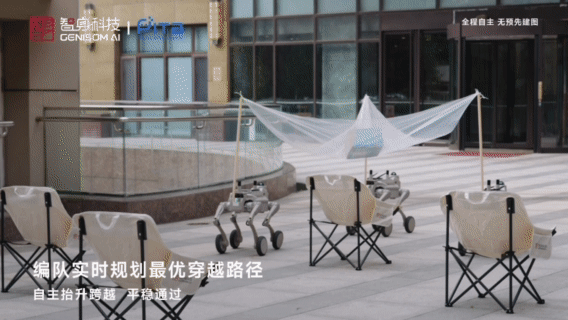
- 机器人—载荷—环境一体化控制: 与传统多机器人“各自导航、保持固定队形”的方式不同,系统将机器人、共同载荷与环境视为一个统一的物理系统,通过在线载荷状态估计、多机器人联合轨迹优化与全身协同控制,保持多机运动同步、物理耦合稳定与载荷平衡。
过去,多机器人只能"保持队形一起走";今天,PITA让多机器人"围绕任务一起决策和协作"。从固定队形到可变队形,从分散规划到整体联合求解,PITA用"多足联运"重新定义了多机器人协同的技术天花板:不是让几台机器人一起走,而是让多台机器人合作操作。
02/
人机协同新范式:人留在安全区,机器人群开赴一线
在极端恶劣环境下,不仅外部无 GPS、无先验地图,人身安全更是第一准绳。
传统远程作业多依赖“一人盯一台”的繁琐遥控。“多足联运”系统彻底重塑了作业逻辑,让人机协同范式实现跃迁——从“逐台遥操作”进化为“ 任务级指挥 ”:
-
人在后方安全区 :操作人员只需佩戴 VR 眼镜,机器人感知到的三维稠密点云与姿态将以毫秒级时延投射眼前;
-
指派任务即走: 人无需逐一遥控每台机器人的步伐,只需在三维虚拟空间中指定最终目标点;
-
前端自主闭环: 底层协同规划算法接管全流程,机器人集群自主进行路径探索、队形动态重组与协同避障。
把人留在绝对安全的后方,将机器人群送入高危一线——这正是具身智能“科技向善”、真正守护人类生命安全的最好注脚。
03/
行业应用价值:替人去冒险、解决单机干不了的极限挑战
多足联运的价值,远不止于“搬运重量从单机变成多机叠加”,其本质意义在于:让机器人团队能够在未被人类提前改造、无先验认知的危险环境中,自主理解并完成高难度物理作业。
它完美契合了“ 环境极其复杂、人类进入风险极大、重载任务单台机器人难以完成 ”的极端现实场景:
地震废墟与应急搜救
在道路损毁、满是断壁残垣的灾害现场,大型工程车辆无法开进,单台机器人载荷与作业能力有限。多足联运系统可让数台机器人分散穿行瓦砾碎石,在作业点快速组网,协同运送重型破拆工具,甚至配合担架完成伤员的安全平稳转运;
危化、防爆与辐射排险
在化工厂泄漏、核辐射设施或易燃易爆等高危区域,操作人员佩戴 VR 设备完成“任务级指派”,由多机协同进入核心区,合力搬运转移危险物料与泄漏设备,将生命从死线边缘解放;
复杂工业厂区与野外大型物流
针对管廊林立的电力/化工园区以及泥泞崎岖的野外山地,多机联运系统让机器人集群能够自适应地形起伏与狭窄通道,轻松跨越台阶、斜坡等非平整路面,稳定运送单机难以搬运的超长、异形或重型工业备件。
“多足联运”系统发布,标志着群体智能迈入了一个新的阶段。从单机灵活跑跳,迈向多机协同操作,智身科技和PITA正不断推动具身智能加速落地真实物理世界。
以前,机器人需要人给它准备好世界;现在,机器人可以自己进入陌生世界。
以前,一个机器人替一个人干活;现在,一群机器人替一个团队干活。
关于PITA 2026年,智身科技推出面向物理世界的通用智能模型品牌PITA(Physics InTeraction AI)。
PITA以“赋予每一台机器在物理世界中行动的智能”为使命。围绕具身智能基础模型,PITA 自主构建了贯通物理仿真、数据生成、模型训练与真机部署的全栈技术体系:以真实数据校准仿真,以仿真数据训练模型,形成虚实闭环,支持持续学习,使机器人泛化到未见场景、安全可靠地交互与作业,并从单机操作拓展至多机协同。
核心产品包括通用机器人模型、可微物理引擎、高保真视频世界模型与跨本体算力终端,全栈深度适配国产算力平台,并在持续部署中沉淀虚实配对数据资产。